

软件

产品


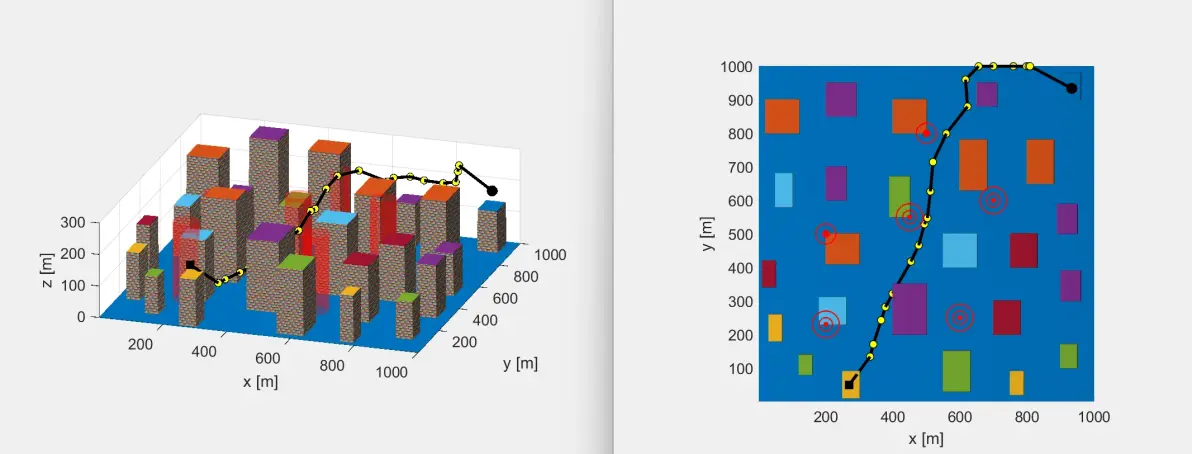
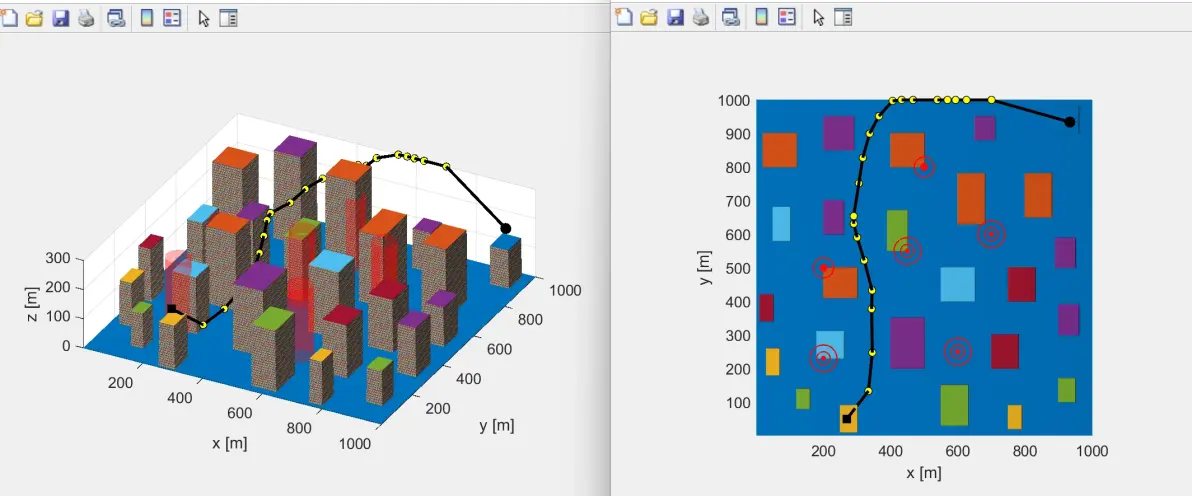
在城市环境下进行无人机三维路径规划时,需要考虑的因素包括高楼、障碍物、飞行安全和效率等。为了解决这些问题,研究者们提出了多种算法,包括基于智能优化算法的方法。
首先,无人机航迹规划问题的数学模型需要考虑无人机的基本约束,如最大转弯角、最大爬升角或下滑角、最小航迹段长度、最低和最高飞行高度以及最大航迹长度等。此外,飞行环境中的障碍物和威胁区也需要建模,例如高楼大厦和电线等。
参考文献地址:https://mbd.pub/o/bread/mbd-ZpuYm5xt
为了解决这些挑战,可以使用智能优化算法,如改进的A算法、RRT+A+ACO算法、红鸢算法(ROA)、猎食者算法(HPO)和人工兔算法(ARO)。这些算法通过模拟自然界的行为来寻找最优路径,具有强大的寻优能力和快速的收敛速度。
参考文献地址:https://mbd.pub/o/bread/mbd-ZpuYm5xt
改进的人工势场法:通过引入角度与速度调节因子,模拟真实的无人机飞行轨迹,并引入辅助避障力,有效地避开了局部最小值点,解决了传统人工势场法易陷入局部最优的问题 。
参考文献地址:https://mbd.pub/o/bread/mbd-ZpuYm5xt
RRT+A+ACO算法*:该方法首先利用RRT算法生成一条粗略的初始路径,然后通过A*算法进行优化,最后利用ACO算法进一步优化路径,并使用贝塞尔曲线对路径进行平滑处理,以获得安全、高效、平滑的无人机三维路径 。
参考文献地址:https://mbd.pub/o/bread/mbd-ZpuYm5xt
A星算法:基于A星算法的无人机三维路径规划方法考虑了城市建筑物和障碍物的约束,能够有效地生成满足安全性和效率要求的三维航迹 。
参考文献地址:https://mbd.pub/o/bread/mbd-ZpuYm5xt
猎食者算法(HPO):基于HPO的无人机三维路径规划算法能够有效解决复杂城市地形下的无人机三维航迹避障问题,并优化能量消耗 。
参考文献地址:https://mbd.pub/o/bread/mbd-ZpuYm5xt
人工兔算法(ARO):该算法利用ARO算法的全局搜索能力和局部开发能力,有效解决了无人机在复杂城市地形下避障三维航迹规划问题,具有较高的规划精度和效率 。
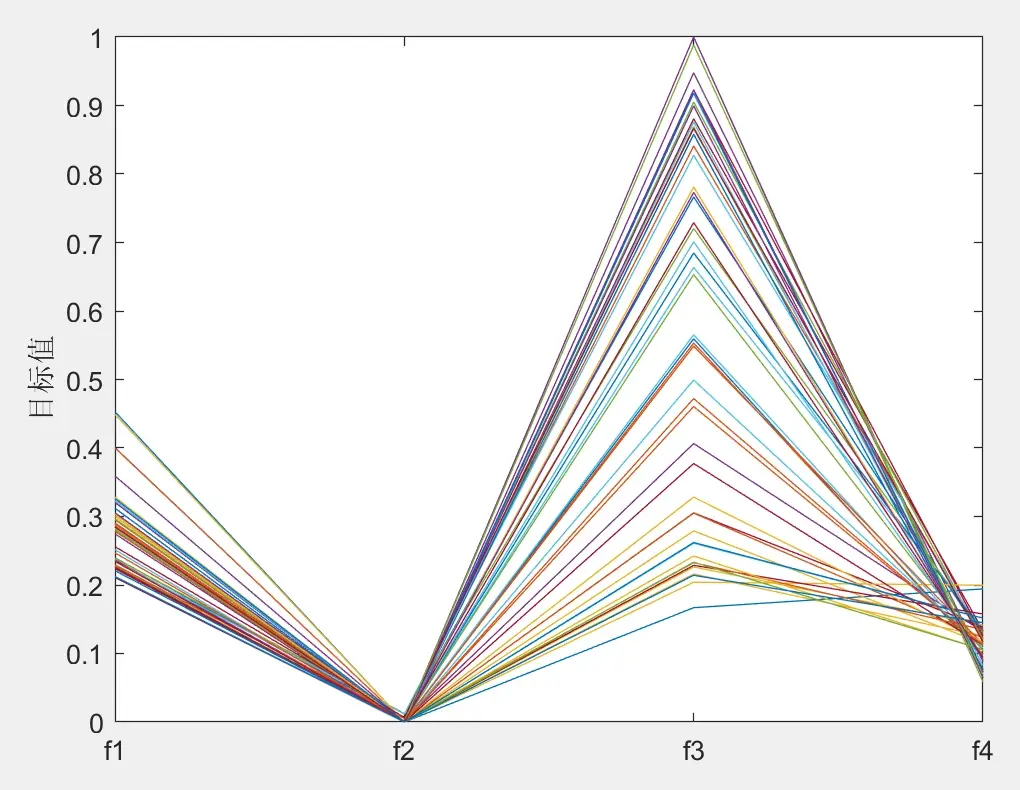
在实际应用中,无人机三维路径规划的目标函数通常包括路径长度、飞行时间、安全系数和能量消耗等方面。同时,需要满足的约束条件包括地形约束、障碍物约束、动力学约束和飞行安全约束。
路径规划步骤通常包括环境建模、路径规划、路径优化、路径仿真和路径执行。环境建模涉及建立城市环境的三维模型,包括地形信息和障碍物信息。路径规划使用智能优化算法寻找最优路径,路径优化考虑飞行速度和能量消耗等因素,路径仿真验证路径的安全性和可行性,最后将规划路径发送给无人机执行。
https://mbd.pub/o/bread/mbd-ZpuYm5xt
原文链接:https://blog.csdn.net/weixin_46204734/article/details/142466428
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020