




软件

产品


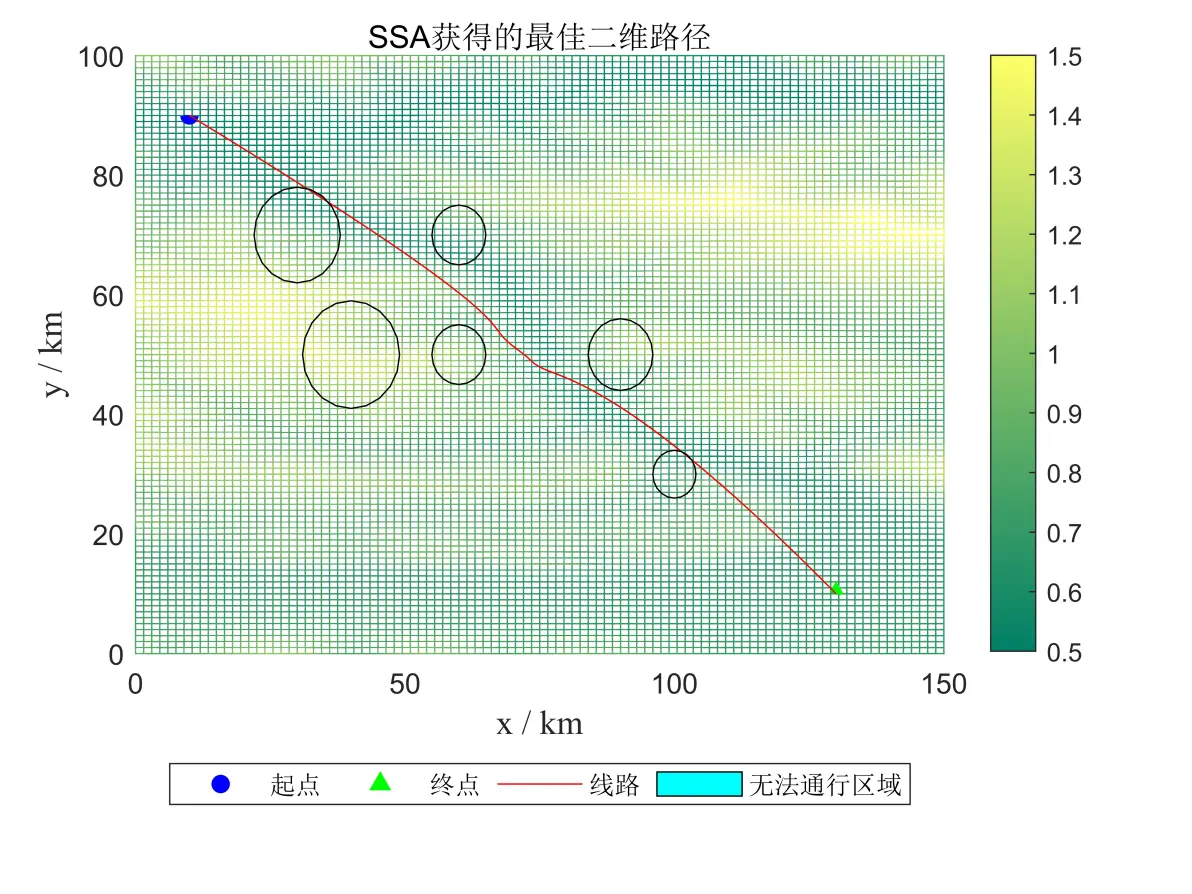
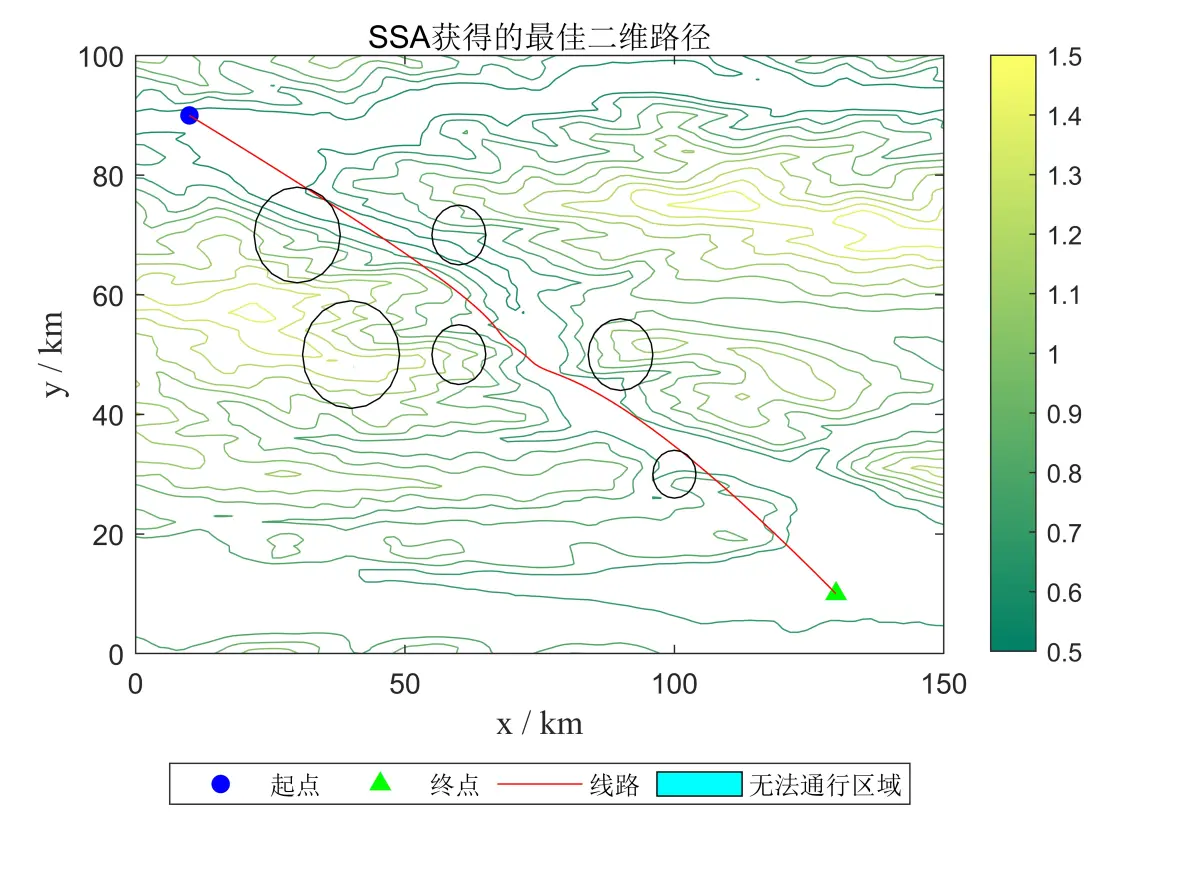
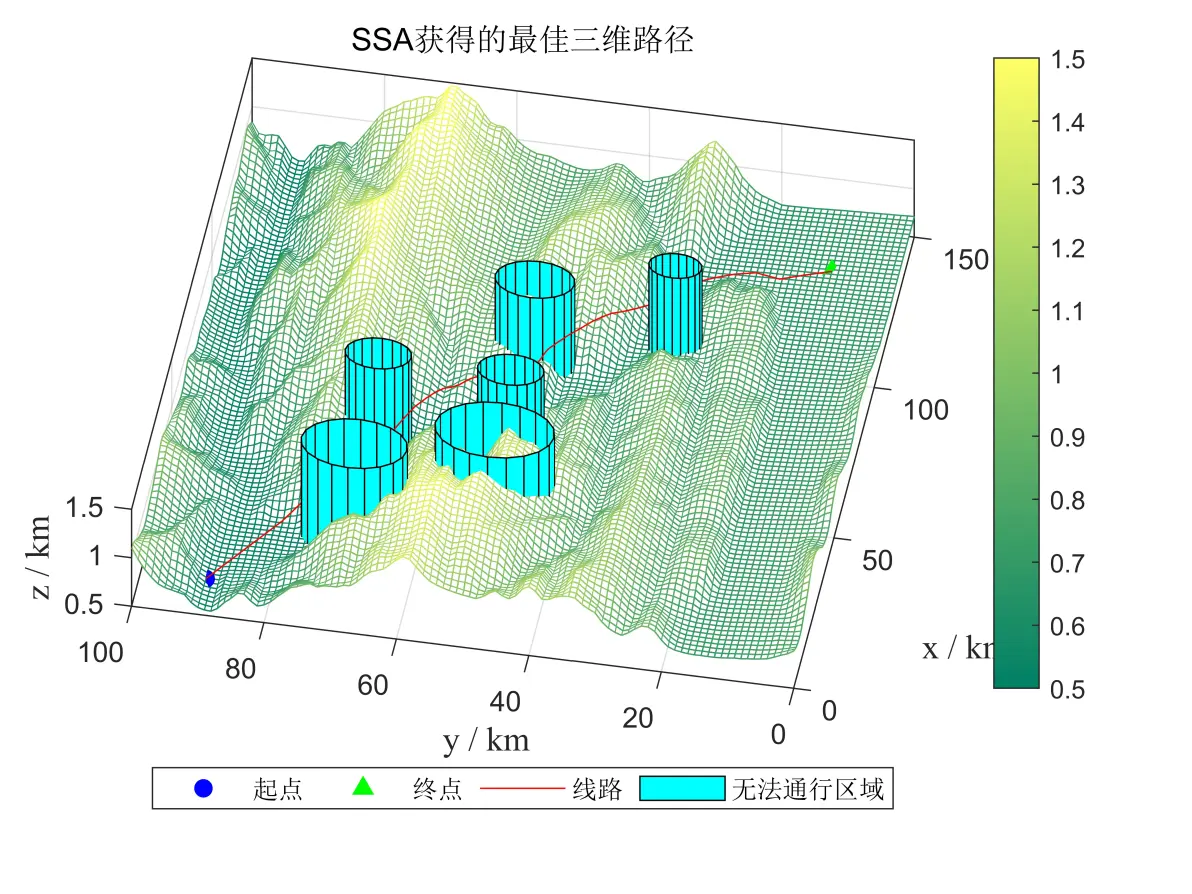
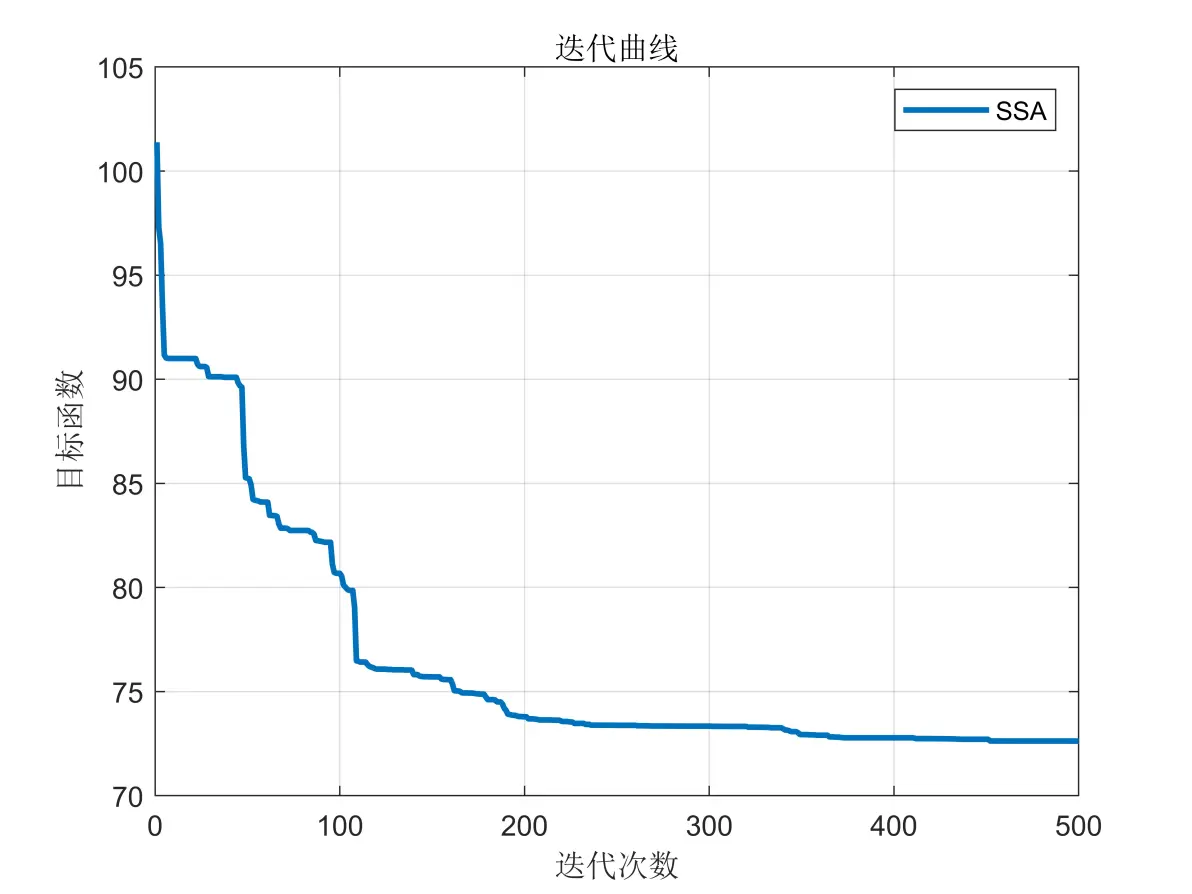
代码获取私信博主基于麻雀搜索算法(SSA)的无人机路径规划(Matlab)
一、算法背景与核心思想
麻雀搜索算法(Sparrow Search Algorithm, SSA)是一种受麻雀群体觅食行为启发的元启发式算法,通过模拟麻雀在觅食过程中"发现者-跟随者-警戒者"的协作机制,实现全局寻优与局部开发的平衡。其核心特点包括:
发现者角色:负责探索高收益区域,引导群体向更优方向移动;
跟随者角色:围绕发现者进行局部精细化搜索;
警戒者角色:随机移动以避免陷入局部最优;
自适应权重:动态调整探索与开发的比例,提升收敛速度。
在无人机路径规划中,SSA通过模拟上述行为优化三维空间中的航迹,满足避障约束的同时最小化飞行距离。
二、系统实现框架
1. 地形数据处理模块
输入数据格式:支持数字高程模型(DEM)、点云数据或三维网格地图(如.obj格式);
数据预处理:
地形网格化:将连续空间离散化为三维栅格(分辨率可调);
障碍物标记:根据高程阈值或预设区域标识禁飞区;
坐标归一化:将实际地理坐标转换为算法处理的归一化值(如0-1范围);
可视化接口:实时渲染三维地形与障碍物分布。
2. 路径编码与初始化
目标函数需同时优化路径长度与避障性能
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




