




软件

产品


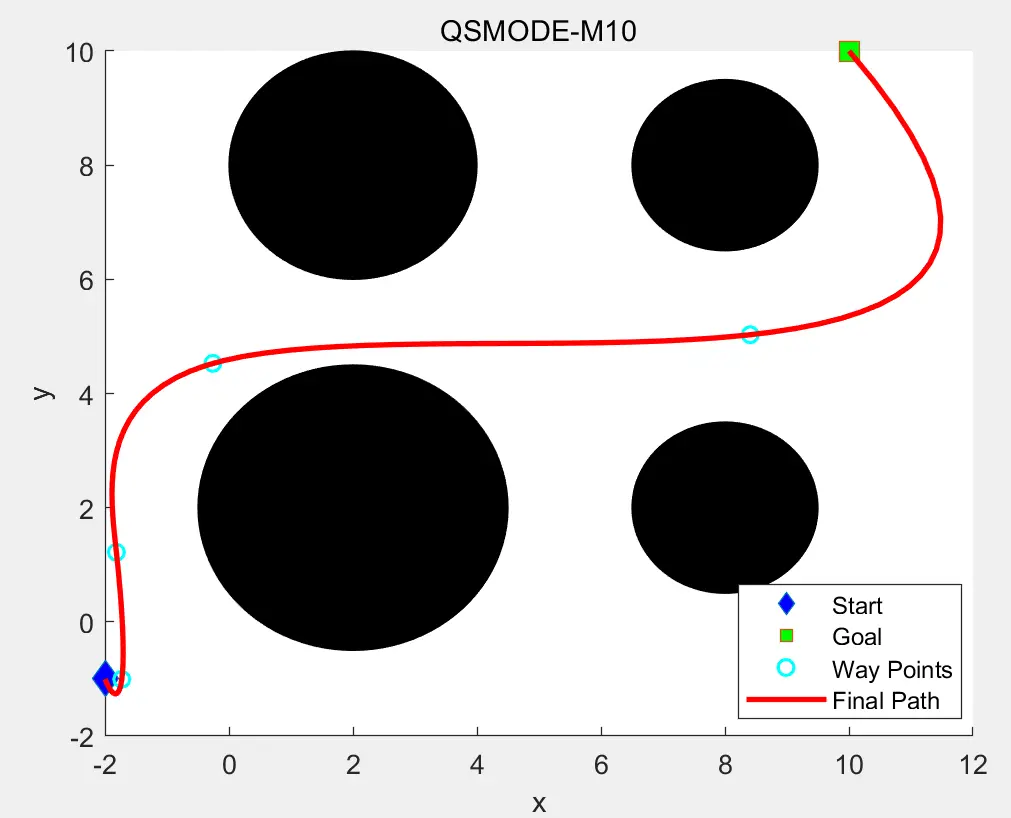
QSMODE(Q-Spline Multi-Operator Differential Evolution)是2025年提出的一种基于强化学习的多算子差分进化路径规划算法,结合了三次样条插值技术,用于解决自动驾驶系统中的路径规划问题。
部分结果:
参考文献:
[1]Reda, M., Onsy, A., Haikal, A.Y. et al. A novel reinforcement learning-based multi-operator differential evolution with cubic spline for the path planning problem. Artif Intell Rev 58, 142 (2025). https://doi.org/10.1007/s10462-025-11129-6
原文链接:https://blog.csdn.net/weixin_46204734/article/details/146637089
完整MATLAB代码:
https://mbd.pub/o/bread/mbd-YZWbk5lxZQ==
https://mbd.pub/o/bread/mbd-YZWbk5lxaQ==
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




