




软件

产品


摘要:本文聚焦于矩形机器人在多障碍物环境中的避障路径规划问题。通过引入构型空间(C-Space)理论,将复杂几何外形的机器人在物理空间中的运动规划转化为点在构型空间中的路径寻找问题。研究内容包括基于Minkowski差集理论的构型障碍物计算、三维构型空间建模、A路径搜索算法以及动态可视化实现。实验结果表明,该方法能有效规划出无碰撞路径,为移动机器人在复杂环境中的自主导航提供了可行的解决方案。 关键词:构型空间;矩形机器人;A算法;Minkowski差集;路径规划
随着自动化和人工智能技术的飞速发展,移动机器人在工业制造、仓储物流、家庭服务、太空探索等众多领域的应用日益广泛。路径规划作为移动机器人实现自主导航的核心技术,其目标是在充满障碍物的环境中,为机器人找到一条从起始位置到目标位置的安全、无碰撞的最优路径。
传统的路径规划方法多在工作空间(Workspace)中进行,需直接处理机器人和障碍物的几何形状,导致碰撞检测复杂,尤其在机器人具备平移和旋转能力时,问题更为棘手。构型空间(Configuration Space, C-Space)概念的提出为解决这一问题提供了有效途径。在构型空间中,机器人被抽象为点,障碍物通过Minkowski运算“膨胀”为构型障碍物(C-Obstacle),使碰撞检测简化为判断点是否在构型障碍物内,路径规划也相应简化为在构型空间中寻找无碰撞路径。
构型空间是描述机器人所有可能姿态(位置和方向)的数学空间。对于可在二维平面上平移和旋转的刚体机器人,其位形可用三个参数 (x, y, θ) 描述,其中 (x, y) 是机器人参考点(如质心)的坐标,θ 是旋转角度,因此其构型空间为三维空间。
Minkowski差集用于构建旋转机器人相对于障碍物的C-Obstacle。对于机器人A和障碍物B,其构型障碍物CB可通过相关运算得出,通过计算障碍物边界的法向量重叠区域生成C-Obstacle顶点。
A算法是一种在图形中寻找最短路径的启发式搜索算法。其评估函数 f(n) = g(n) + h(n),其中 g(n) 是从起点到节点 n 的实际代价,h(n) 是从节点 n 到终点的启发式估计代价。A算法通过维护“开放列表”和“关闭列表”,优先探索 f(n) 值最小的节点,保证在找到解时路径成本最优。
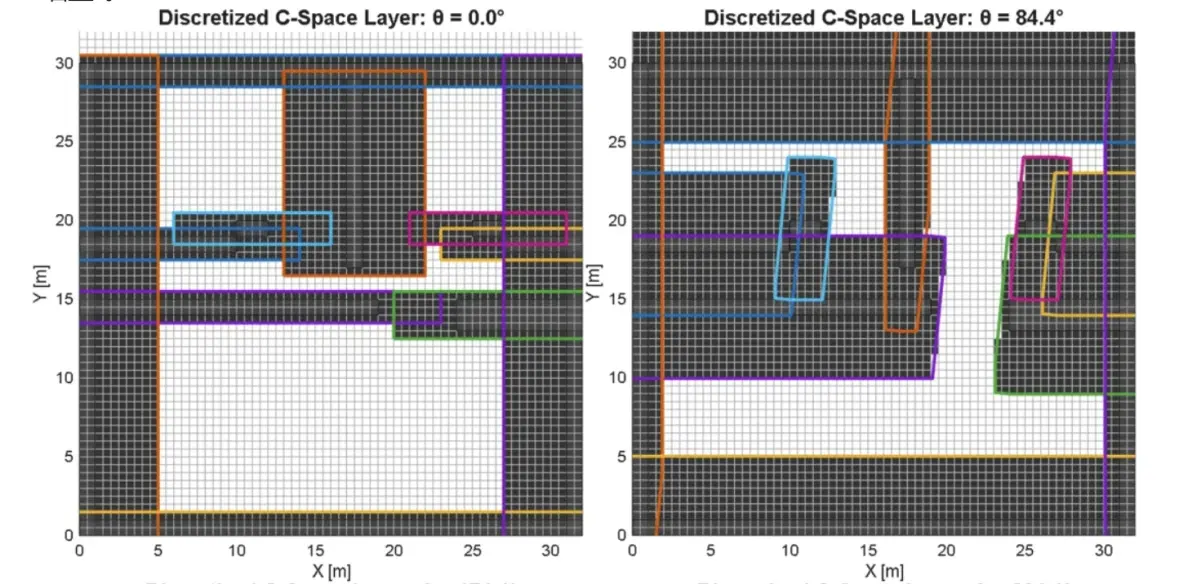
将机器人方位角离散化,建立 (x, y, θ) 三维栅格地图。二维位置离散化为 64×64 网格,方位角均匀离散为 64 个区间(0°~360°),每个体素标记为障碍/自由空间,存储于 grid_3d 矩阵中。
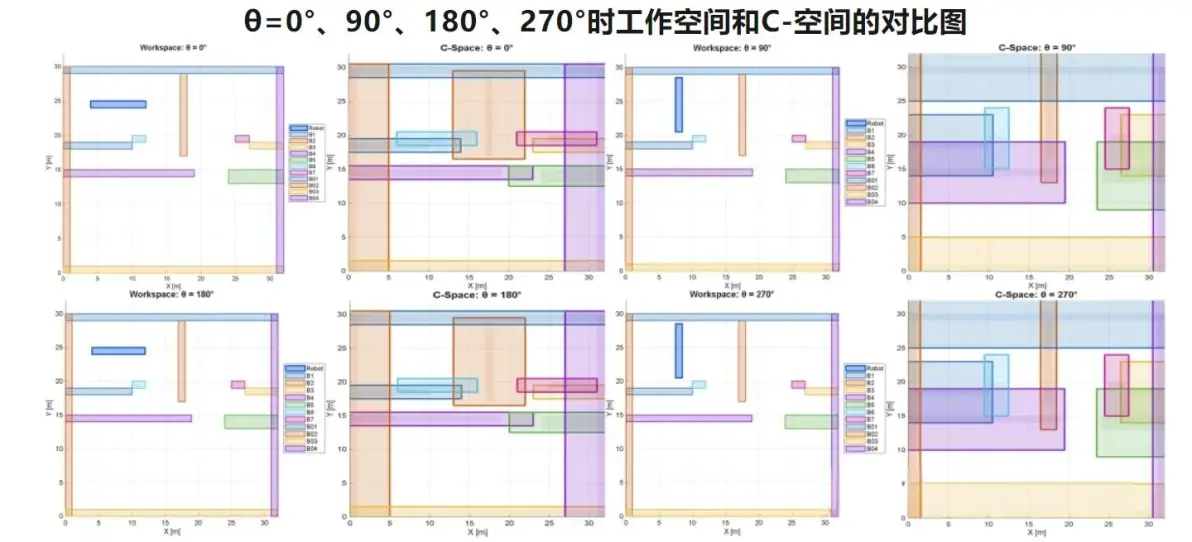
基于Minkowski差集理论,对工作空间中的每个障碍物,计算机器人在不同旋转角度下与障碍物的碰撞构型,生成构型障碍物。具体步骤如下:
在三维离散空间中应用A*算法规划无碰撞路径。具体实现如下:
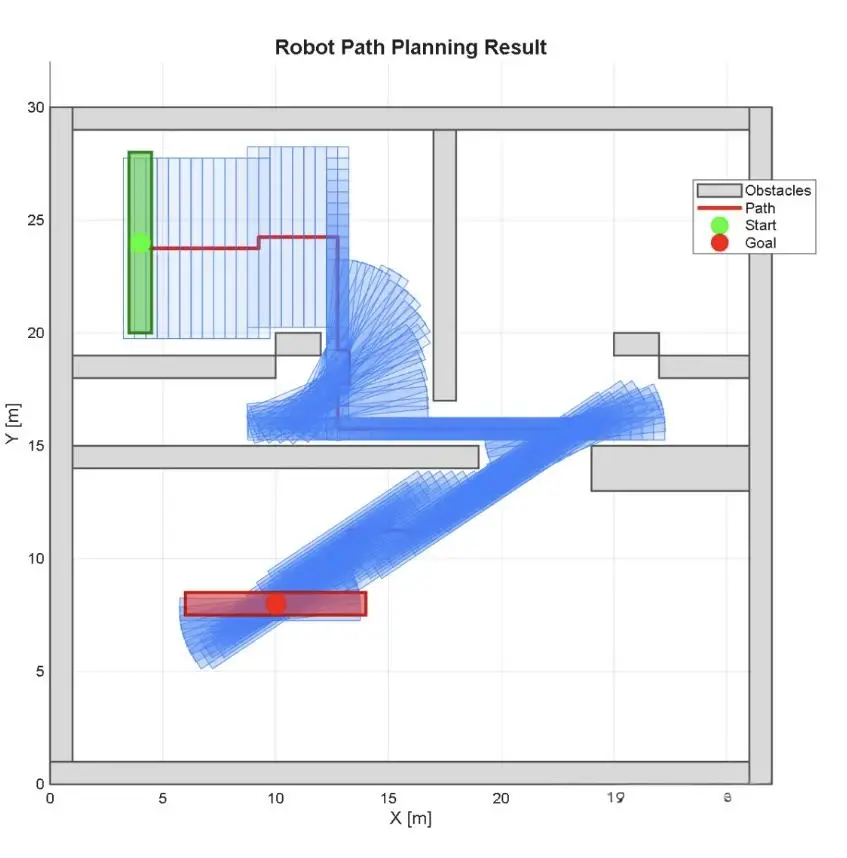
实现路径静态展示与运动动画,以便直观观察路径规划结果。静态展示可显示构型空间、构型障碍物分布以及规划出的路径;运动动画可模拟机器人在工作空间中沿规划路径的运动过程。
构建包含多个不同形状和大小障碍物的二维工作空间,设置起始位置和目标位置。将工作空间映射到三维构型空间中,生成对应的构型障碍物。
应用上述方法进行路径规划,成功规划出从起始位置到目标位置的无碰撞路径。动态可视化结果显示,机器人能够按照规划路径安全、顺利地到达目标位置。
与传统在工作空间中进行路径规划的方法相比,基于构型空间和A*算法的方法具有以下优势:
本文研究了基于构型空间和A算法的多边形机器人避障路径规划方法。通过引入构型空间理论,将机器人运动规划问题转化为点在构型空间中的路径寻找问题,结合Minkowski差集理论构建构型障碍物,利用A算法在三维离散空间中规划无碰撞路径,并通过动态可视化展示规划结果。实验结果表明,该方法能够有效解决矩形机器人在多障碍物环境中的避障路径规划问题。
未来的研究可以进一步优化构型空间的离散化策略,提高路径规划的精度和效率;探索更高效的启发式函数,以进一步提升A*算法的搜索性能;将该方法应用于更复杂的机器人模型和实际场景中,验证其泛化能力和实用性。

编辑
编辑
编辑
编辑
编辑
编辑
编辑
编辑
编辑
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




