




软件

产品


摘要:本文聚焦于移动机器人在复杂动态环境下的路径规划问题,提出一种将A星算法与动态窗口法(DWA)相融合的路径规划策略。通过A星算法的全局规划能力生成初始路径,结合DWA算法的局部避障优势实时调整机器人运动,有效解决了传统算法在动态环境中的局限性。仿真实验表明,融合算法在路径长度、避障成功率及实时性等方面均优于单一算法,为移动机器人在复杂环境中的导航提供了可靠解决方案。
关键词:A星算法;动态窗口法(DWA);路径规划;动态避障;融合策略
在移动机器人领域,路径规划是实现自主导航的核心技术之一,其目标是在复杂环境中为机器人规划出一条从起点到目标点的安全、高效路径。传统路径规划算法可分为全局路径规划和局部路径规划两类:全局路径规划(如A星算法、Dijkstra算法)基于静态地图生成全局最优路径,但对动态障碍物适应性差;局部路径规划(如动态窗口法DWA、人工势场法)通过实时感知环境信息调整运动,但易陷入局部最优解。
针对单一算法的局限性,本文提出一种分层融合策略:通过A星算法生成全局路径作为引导,DWA算法在局部范围内动态调整机器人速度与方向,实现全局最优性与局部实时性的互补。该策略在保证路径全局最优性的显著提升了机器人在动态环境中的避障能力与运动效率。
A星算法是一种启发式搜索算法,通过代价函数 f(n)=g(n)+h(n) 引导搜索方向,其中 g(n) 为起点到节点 n 的实际代价,h(n) 为节点 n 到目标点的启发式估计代价(如曼哈顿距离、欧几里得距离)。其优势在于能够保证找到最优路径(当启发函数可采纳时),但在动态环境中存在以下问题:
DWA是一种基于速度空间的局部路径规划算法,其核心步骤包括:
DWA的局限性在于:
本文采用全局-局部分层融合架构(图1),将路径规划任务分解为两个层级:
图1 分层规划架构示意图
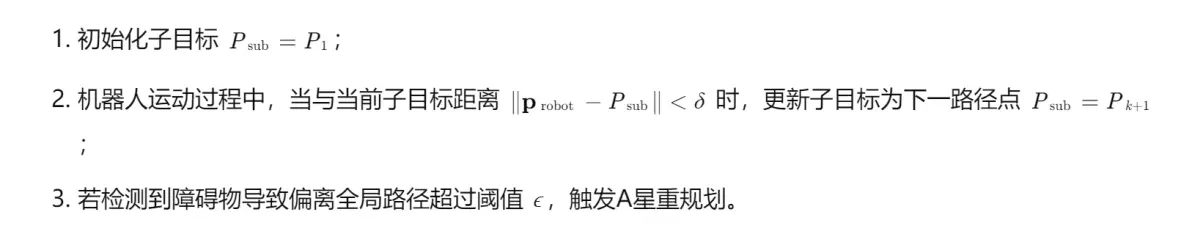
为避免DWA因局部调整偏离全局路径,采用动态子目标更新机制:
在传统DWA评价函数中引入路径对齐度项,增强对全局路径的跟踪能力:
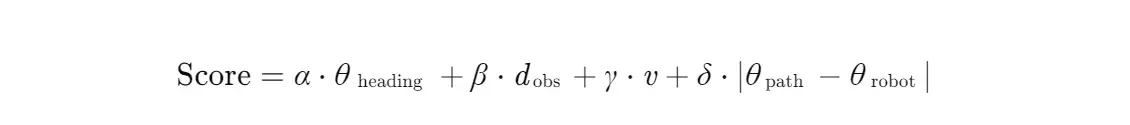
编辑
其中 θpath 为机器人当前位置指向子目标的方向角,θrobot 为机器人当前朝向角,δ 为路径对齐权重系数。
当机器人偏离全局路径超过阈值 ϵ 或检测到新障碍物阻塞当前路径时,触发A星重规划:
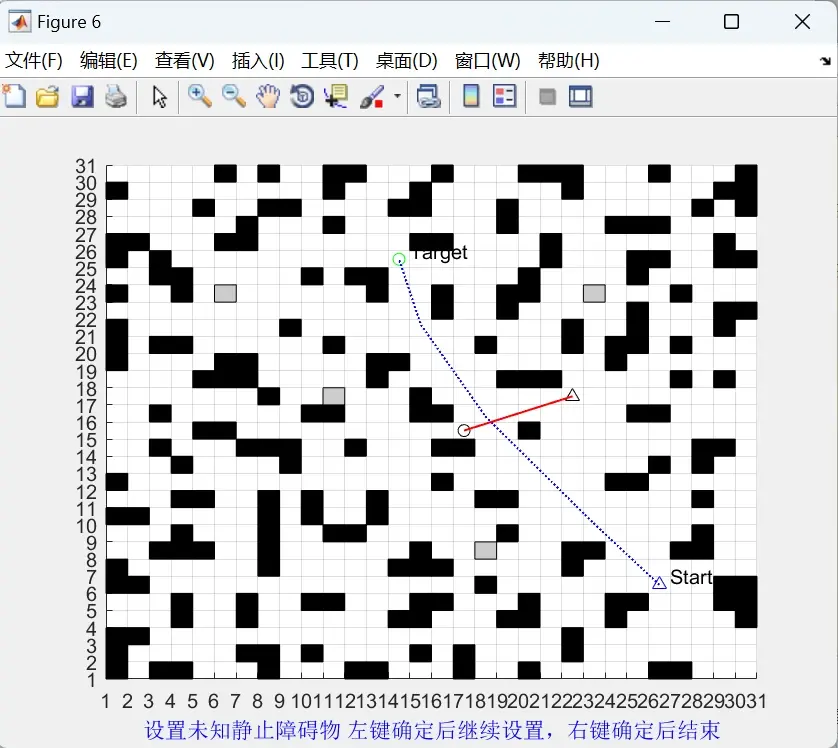
仿真环境为 100×100 栅格地图,包含静态障碍物(如墙壁、固定障碍物)和动态障碍物(如移动机器人、行人)。实验参数设置如下:
为验证融合算法的有效性,设置以下对比实验:
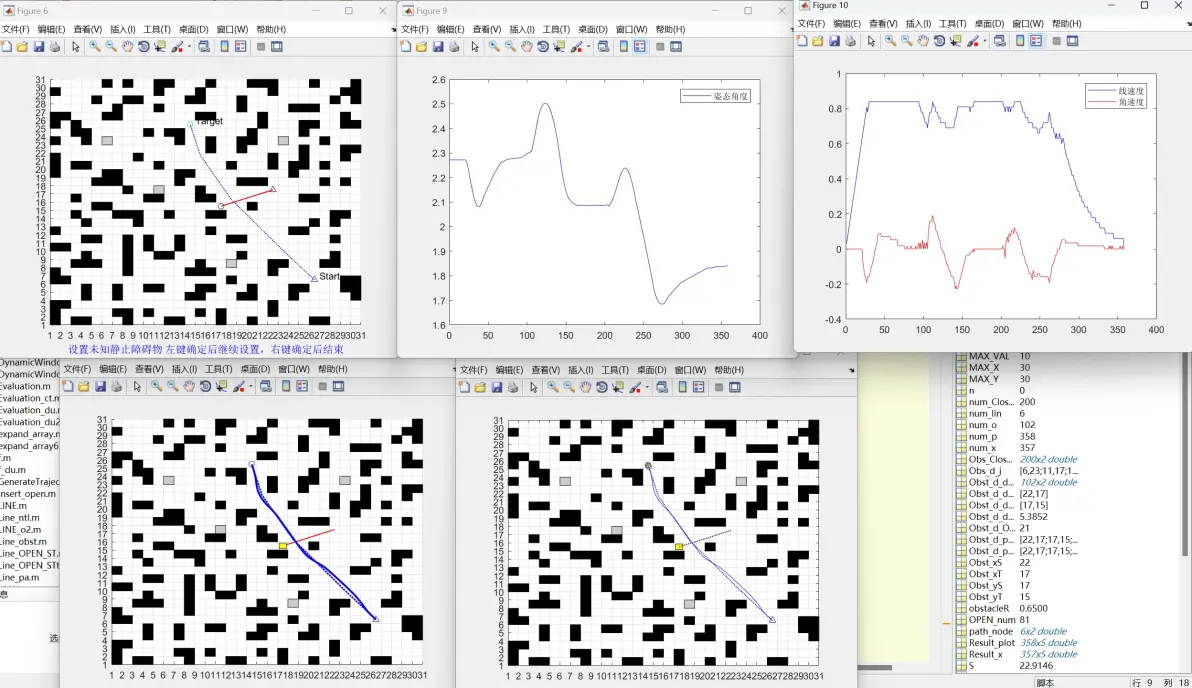
实验结果表明(表1),融合算法路径长度略长于传统A星(因动态避障绕行),但显著短于传统DWA(因全局路径引导减少无效探索)。路径平滑性方面,融合算法通过DWA的局部调整避免了A星的“锯齿”现象,轨迹曲率更连续。
算法类型 平均路径长度(m) 路径平滑性(曲率标准差) 传统A星 15.2 0.45 传统DWA 18.7 0.32 融合算法 16.1 0.38
表1 路径长度与平滑性对比
在动态障碍物场景中,融合算法避障成功率达98%,显著优于传统A星的60%(因无法动态调整)和传统DWA的85%(因易陷入局部最优)。实时性方面,融合算法单步决策时间平均为 0.12s,满足实时性要求(≤0.2s)。
本文提出了一种A星与DWA融合的路径规划策略,通过分层架构、动态子目标更新、评价函数改进及自适应重规划机制,实现了全局最优性与局部实时性的互补。仿真实验表明,融合算法在路径长度、避障成功率及实时性等方面均优于单一算法,为移动机器人在复杂动态环境中的导航提供了可靠解决方案。
未来研究可进一步优化以下方向:
编辑
编辑
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




