




软件

产品


动态窗口法(Dynamic Window Approach, DWA)是一种局部路径规划算法,核心思想是在机器人速度空间中采样多组候选速度,通过评价函数筛选最优速度,实现实时避障与路径跟踪。在多智能体系统中,DWA需解决智能体间避障、冲突消解、协同规划等问题,是实现多智能体自主导航的关键技术之一。
原文链接:https://blog.csdn.net/weixin_46204734/article/details/156162406
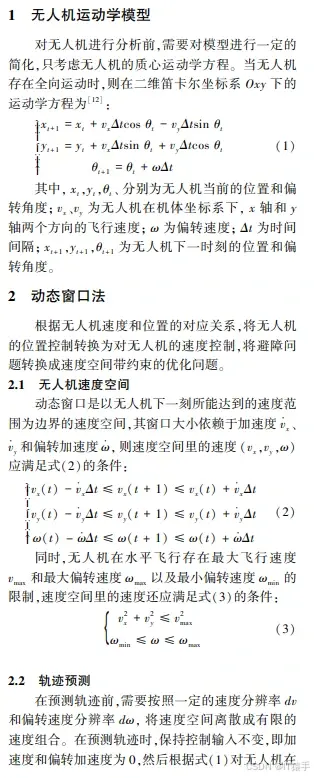
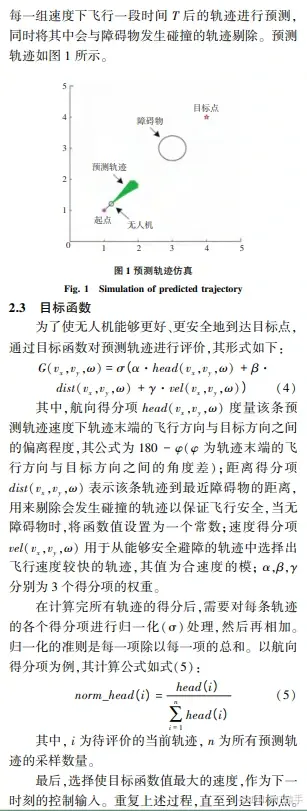
参考文献:
[1]戴凯龙,贾子彦,潘玲佼.基于改进动态窗口法的无人机避障航迹规划[J].智能计算机与应用,2022,12(7):114-117
00:19
基于多智能体的动态环境自主感知与最优避障路径规划研究,MATLAB代码
242
0
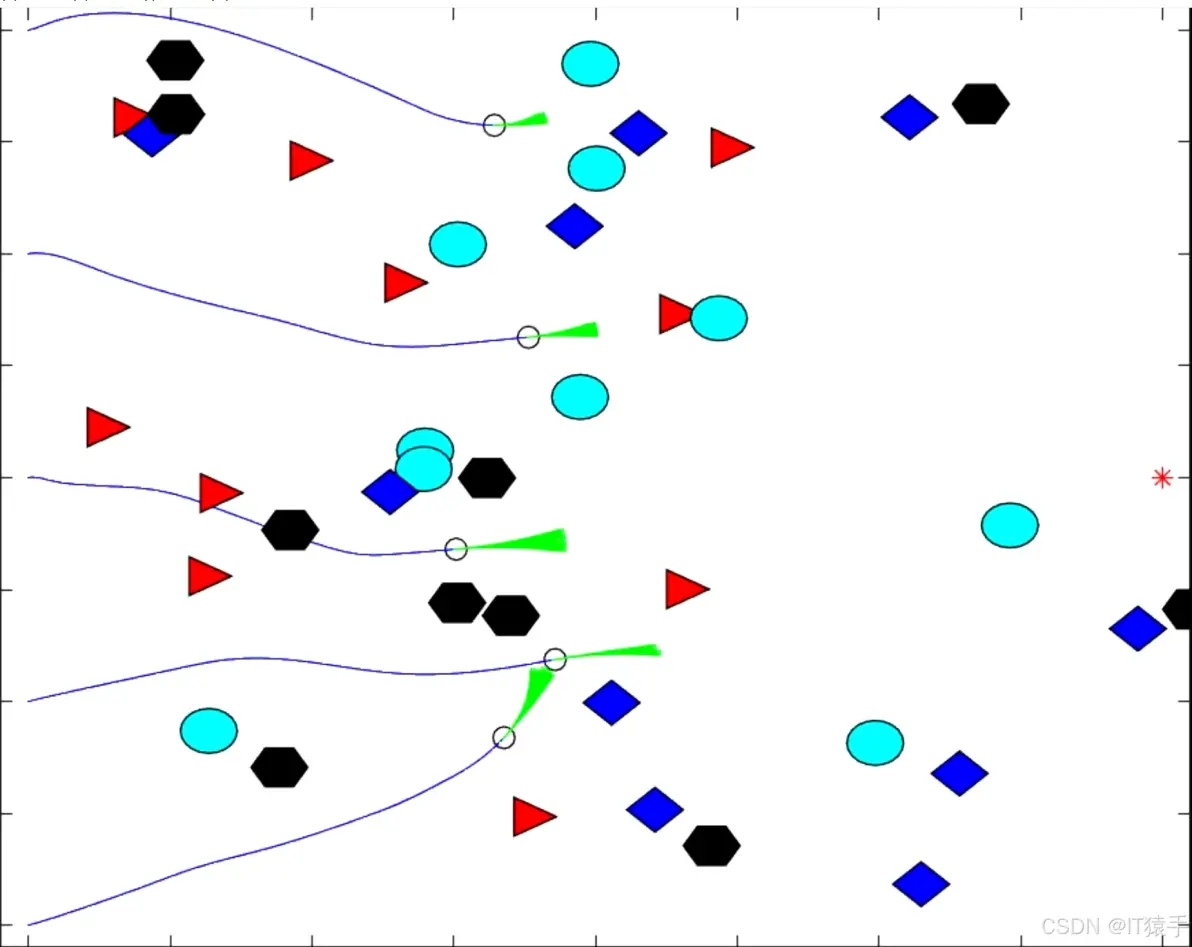
部分结果:
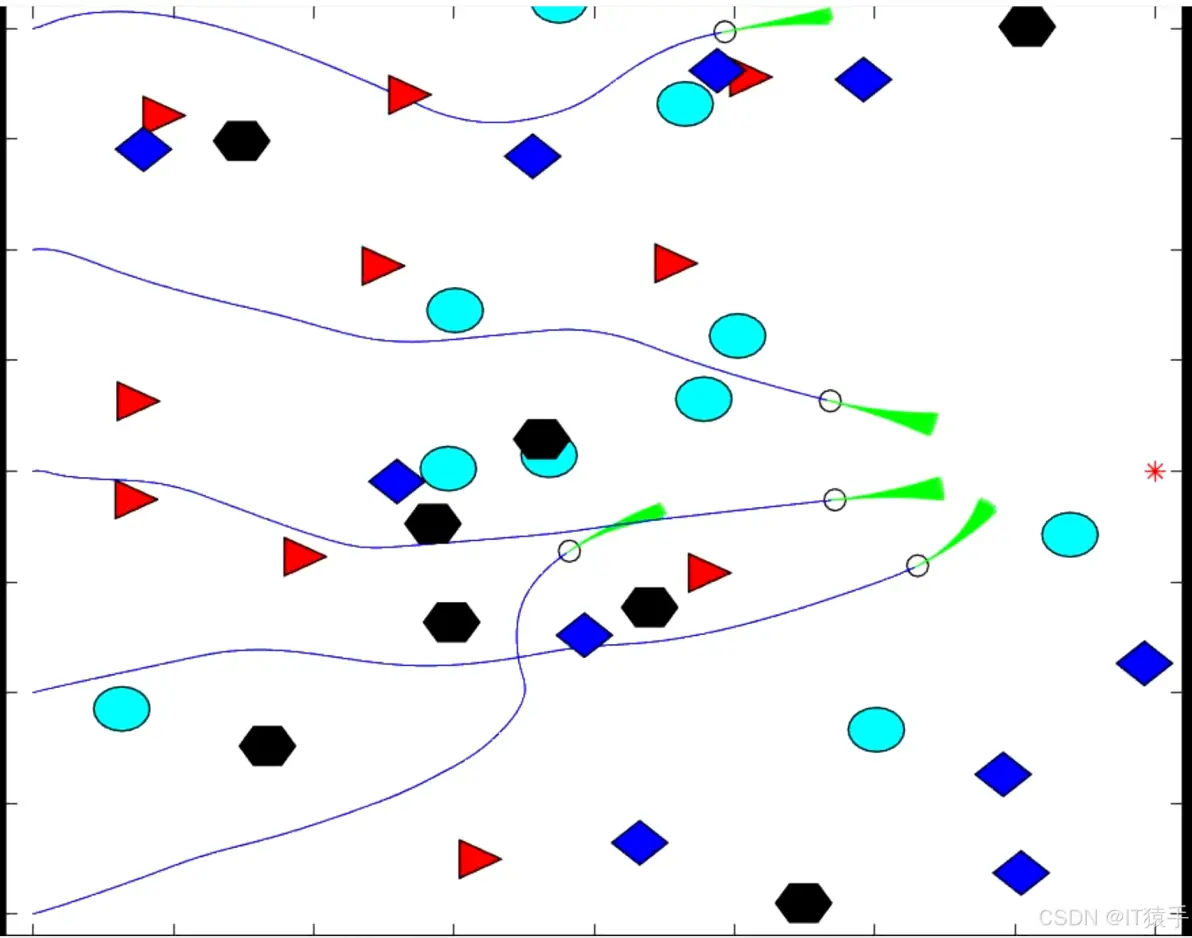
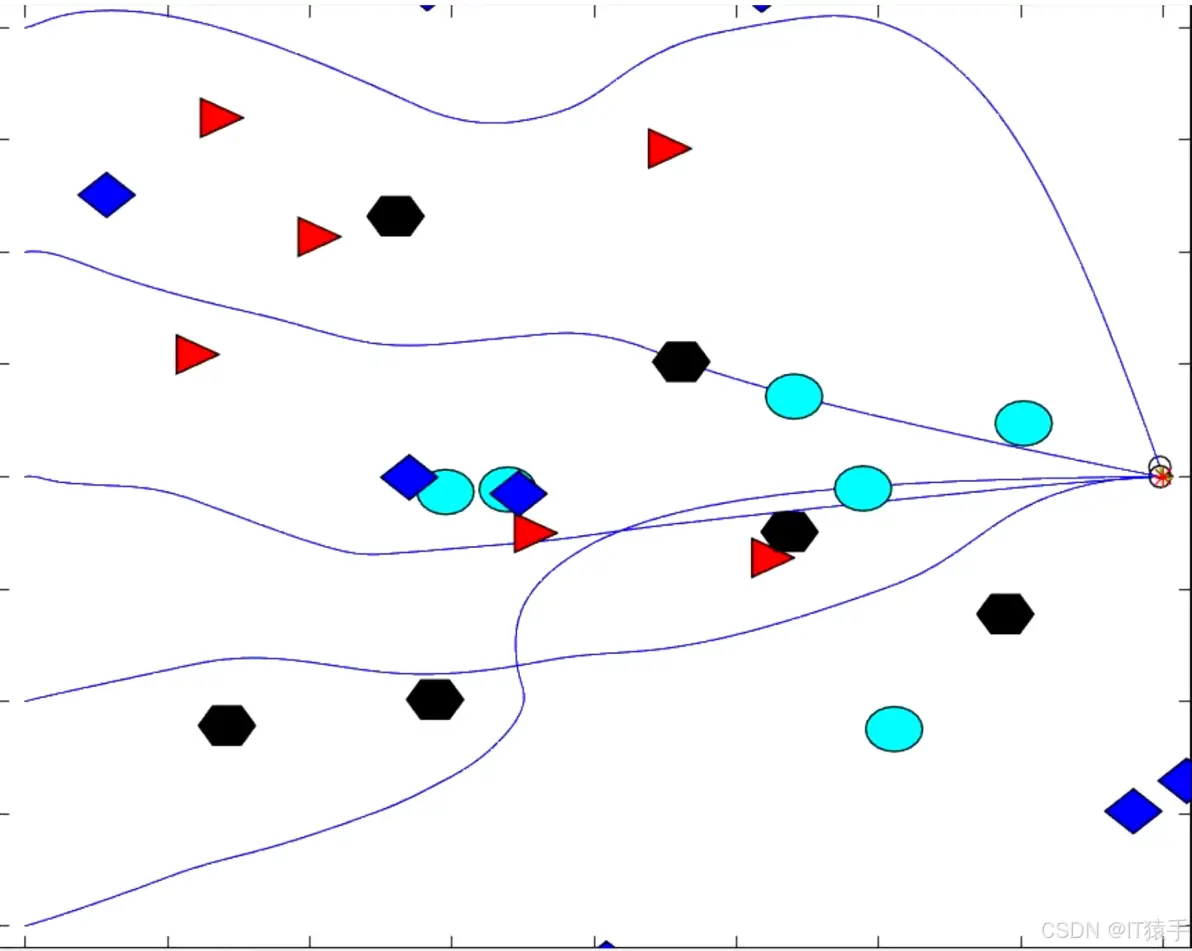
完整MATLAB代码:
https://mbd.pub/o/bread/YZWalJZwaw==
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




