




软件

产品


本文针对六自由度机械臂在复杂环境中的路径规划问题,提出了一种结合改进RRT算法与六轴B样条优化的路径规划方法。通过引入目标偏置策略和自适应可变步长对传统RRT算法进行改进,并结合六轴B样条曲线对规划路径进行平滑优化,有效解决了传统RRT算法随机性强、导向性差、规划时间长及路径平滑度差等问题。仿真实验结果表明,该方法能够显著提高路径规划效率和质量,满足六自由度机械臂在复杂环境中的实时避障和运动需求。
随着工业自动化和机器人技术的快速发展,六自由度机械臂因其高度的灵活性和精确的控制能力,在汽车制造、电子组装、医疗手术等领域得到了广泛应用。然而,在复杂多变的工作环境中,如何为机械臂规划出一条无碰撞、路径短且平滑的运动轨迹,成为当前研究的热点和难点。
RRT(Rapidly-exploring Random Tree)算法作为一种基于随机采样的路径规划方法,因其能够高效搜索高维空间和适应复杂障碍物分布的优势,在机械臂路径规划中得到了广泛应用。然而,传统RRT算法存在随机性强、导向性差、规划时间长及路径平滑度差等问题,难以满足实际应用需求。
六轴B样条曲线作为一种参数化曲线表示方法,具有局部可控性和平滑性好的特点,能够有效优化机械臂的运动轨迹。因此,本文提出了一种结合改进RRT算法与六轴B样条优化的路径规划方法,旨在提高路径规划效率和质量,满足六自由度机械臂在复杂环境中的实时避障和运动需求。
RRT算法是一种基于随机采样的路径规划方法,其核心思想是从起始点出发,通过随机生成试探点并检查其与障碍物的碰撞情况,逐步构建一棵随机树,直到树触及目标区域,从而形成一条从起点到终点的路径。RRT算法具有概率完备性,即只要起点到终点存在可行路径,算法在理论上能以概率1找到该路径。
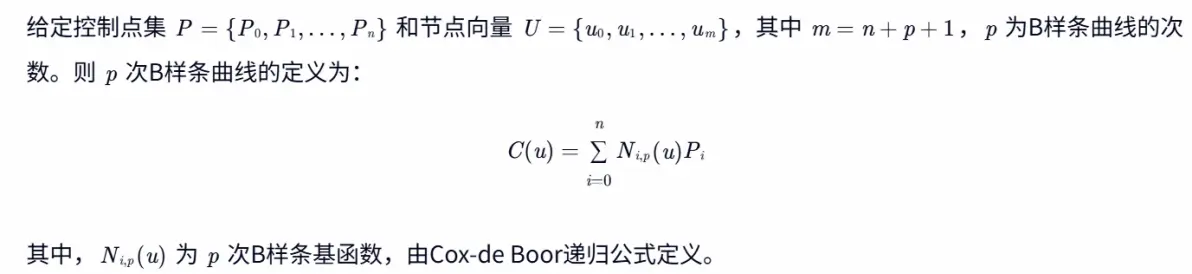
六轴B样条曲线是一种参数化曲线表示方法,通过控制点来定义曲线的形状。与多项式插值相比,B样条曲线具有局部可控性,即修改一个控制点只会影响曲线的一部分,而不会对整个曲线产生影响。此外,B样条曲线还具有平滑性好的特点,能够有效优化机械臂的运动轨迹。
传统RRT算法在随机采样过程中缺乏导向性,导致算法收敛速度慢。针对这一问题,本文引入目标偏置策略,即在随机采样过程中,以一定概率选择目标点作为试探点,使随机树在生长过程中更倾向于向目标点方向扩展,从而提高算法的导向性和收敛速度。
传统RRT算法采用固定步长进行节点扩展,难以适应不同环境下的路径规划需求。本文提出一种自适应可变步长策略,根据随机树当前节点与目标点的距离动态调整步长。当节点距离目标点较远时,采用较大步长以加快探索速度;当节点距离目标点较近时,采用较小步长以提高路径精度。
改进后的RRT算法流程如下:
编辑
为了使用六轴B样条曲线对规划路径进行平滑优化,需要从原始路径中选取一定数量的节点作为B样条曲线的控制点。本文采用正向寻优和二次选取相结合的方法选取路径节点:
使用选取的路径节点作为控制点,构建六轴B样条曲线对原始路径进行拟合。通过调整控制点的位置,使B样条曲线尽可能接近原始路径,同时满足机械臂的运动学约束和动力学约束。
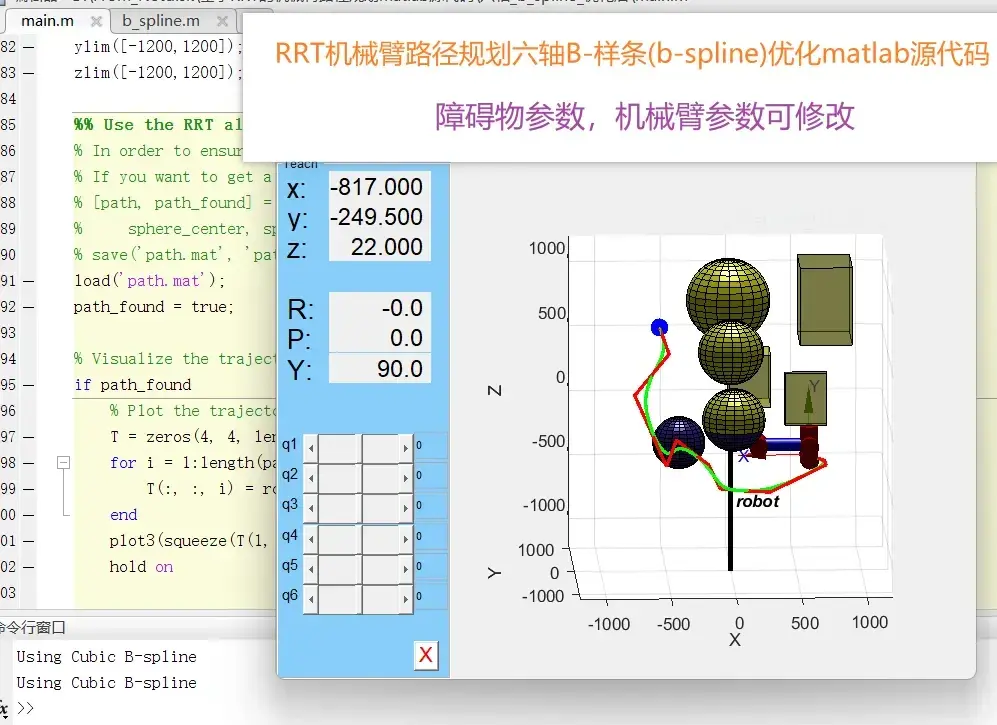
本文使用MATLAB作为仿真平台,搭建六自由度机械臂的仿真模型,并设置不同的障碍物分布以模拟复杂环境。机械臂的运动学模型采用标准D-H参数法建立,并通过解析法推导其正、逆运动学方程。
实验参数设置如下:
在仿真环境中进行多组实验,分别使用传统RRT算法和改进RRT结合六轴B样条优化的方法进行路径规划。实验结果表明:
本文提出了一种结合改进RRT算法与六轴B样条优化的路径规划方法,有效解决了传统RRT算法在六自由度机械臂路径规划中存在的随机性强、导向性差、规划时间长及路径平滑度差等问题。仿真实验结果表明,该方法能够显著提高路径规划效率和质量,满足六自由度机械臂在复杂环境中的实时避障和运动需求。
未来工作可以从以下几个方面展开:
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
[1]叶宁,周登宝,任广安,等.AGS-RRT算法机械臂避障路径规划研究[J].机械设计与制造, 2024(5):332-337.
[2]李子建,高焕兵,王雪秋.改进 RRT 算法的机械臂避障路径规划研究[J].Journal of Computer Engineering & Applications, 2025, 61(8).
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




