




软件

产品


三维动态避障路径规划:山羊优化算法(Goat Optimization Algorithm, GOA)融合动态窗口法DWA的无人机三维动态避障方法研究,MATLAB代码
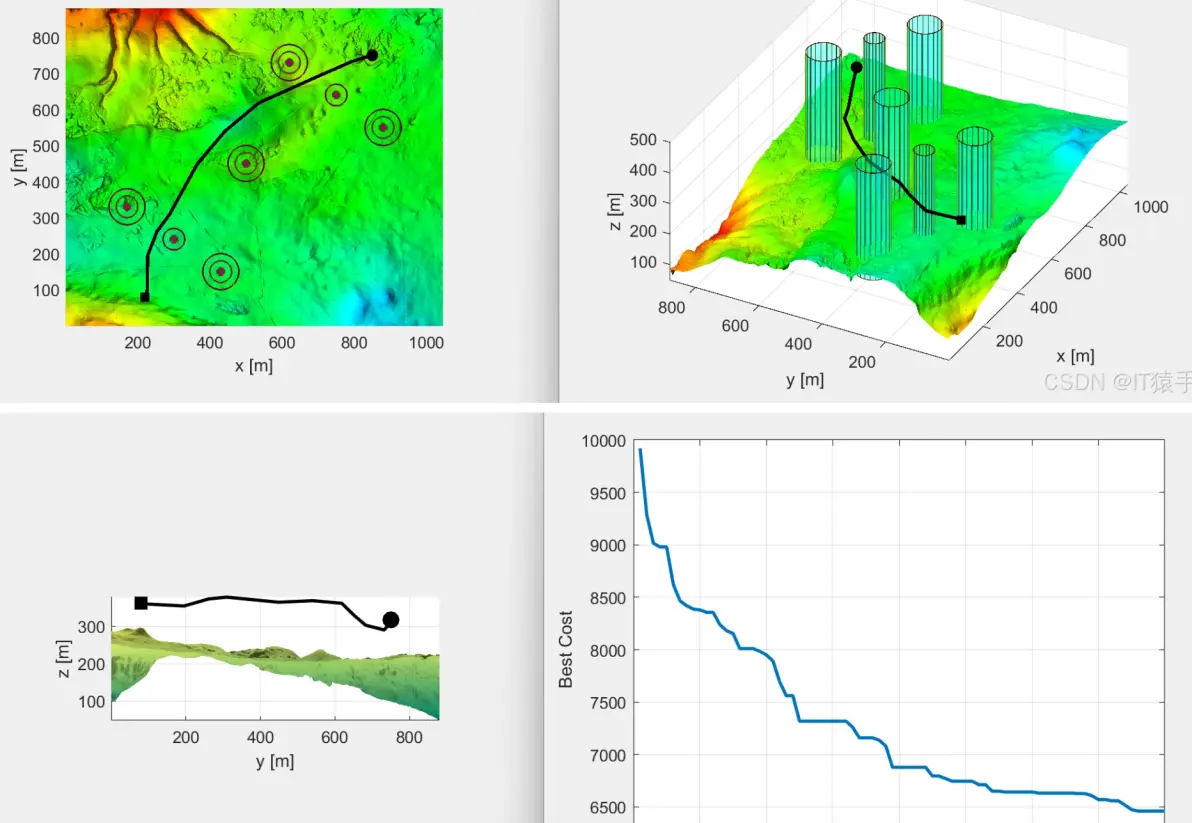
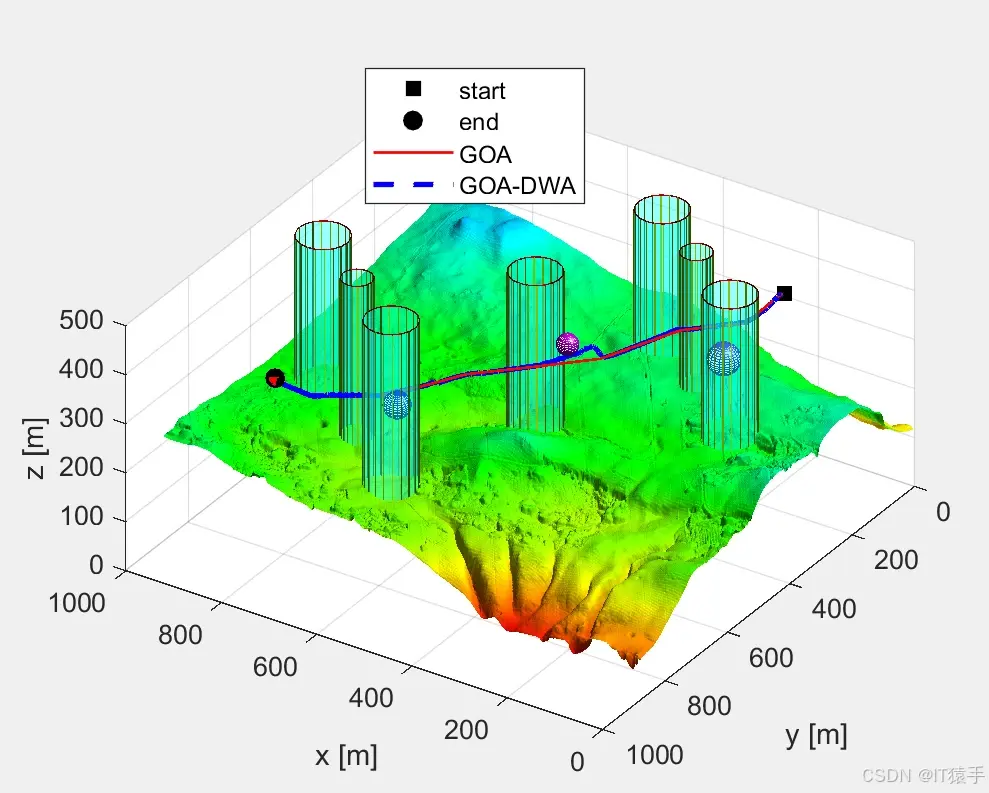
针对无人机在三维动态环境下路径规划存在的实时性差、避障精度低、路径平滑性不足等问题,提出一种山羊优化算法(Goat Optimization Algorithm, GOA)混合的路径规划方法。首先,利用山羊优化算法GOA完成全局路径的离线规划;其次,结合动态窗口法进行局部动态避障的在线优化,利用无人机运动学约束筛选速度窗口,保证路径的实时性和安全性;最后,通过三维动态仿真环境验证算法性能。实验结果表明,混合算法在动态障碍物场景下,具备更优的路径长度、避障成功率和实时响应速度,满足无人机三维动态环境下的路径规划需求。
原文链接:https://blog.csdn.net/weixin_46204734/article/details/156358810
三维动态避障路径规划:基于山羊优化算法(Goat Optimization Algorithm, GOA)融合动态窗口法DWA的无人机三维动态避障方法研究
三维动态避障路径规划:基于山羊优化算法(GOA)融合动态窗口法DWA的无人机三维动态避障方法研究,MATLAB代码
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




