




软件

产品


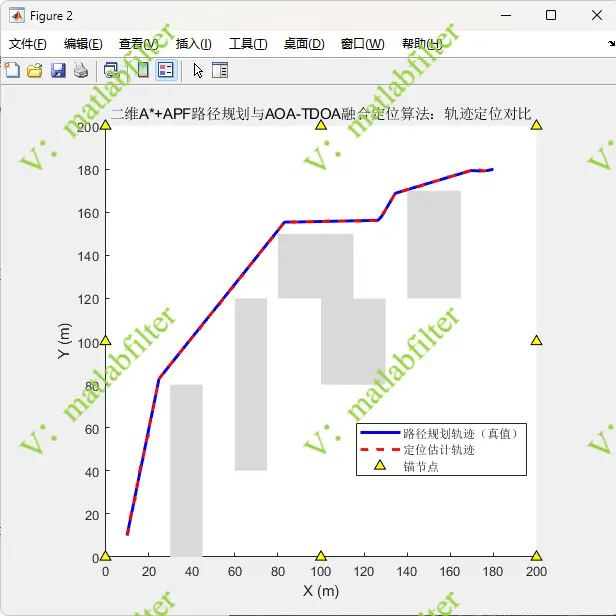
本程序是路径规划与定位代码。在路径规划端引入 APF 细化,以便在保持可达性的同时优化轨迹形状。完成A*+APF二维栅格路径规划后,将规划路径点作为运动轨迹真值,在每个路径点处模拟AOA + TDOA定位,最终输出定位结果。
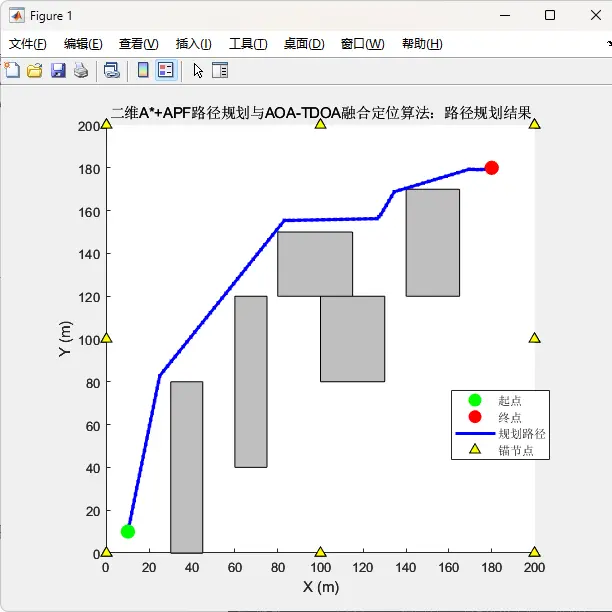
本程序采用 A* 与 APF 串联的混合规划结构。首先利用 A* 在二维栅格地图上完成全局搜索,得到一条严格避障的引导路径;随后对引导路径进行稠密化,并基于人工势场法引入三类局部作用力:
每次 APF 修正都会重新检查与前后路径段的碰撞关系,仅接受仍然满足避障约束的更新,因此可以在不破坏全局可达性的前提下优化路径形状。
AOA-TDOA 融合定位部分与原版本保持一致。程序将 AOA 角度残差与 TDOA 距离差残差拼接为同一个最小二乘问题,再用 Gauss-Newton 迭代完成联合定位。
运行程序,会完成 二维A*+APF路径规划与AOA-TDOA融合定位算法 仿真。程序先在二维平面上生成避障路径,再沿路径点执行 AOA + TDOA 定位,并输出轨迹、坐标分量和定位误差统计。
程序运行后会通过普通 figure; 命令生成图像窗口,主要包括:
路径规划结果图:
路径规划轨迹与定位估计轨迹对比图:
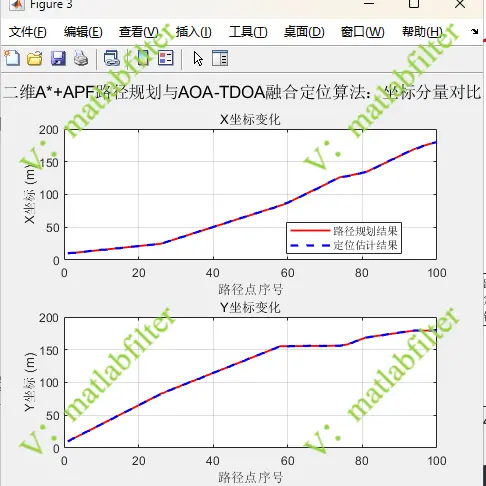
各坐标分量随路径点序号变化曲线:
定位误差曲线:
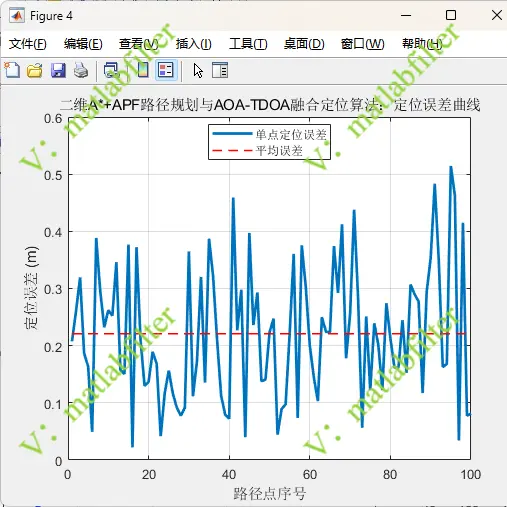
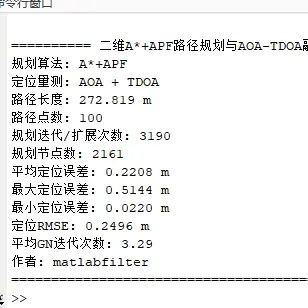
命令行会输出路径长度、路径点数、规划迭代次数、平均定位误差、最大定位误差、最小定位误差和 RMSE 等统计结果。
部分代码如下:
代码块
matlab
自动换行
复制代码
123456789101112131415
%% 二维A*+APF路径规划与AOA-TDOA融合定位算法% 作者: matlabfilter(V同号,可联系获取例程,代码定制、讲解)% 2026-06-11/Ver2
clear; clc; close all;rng(0);

%% 参数设置
algorithmName = '二维A*+APF路径规划与AOA-TDOA融合定位算法';
measureName = 'AOA + TDOA';
sigmaAngle = 0.012;        % AOA角度噪声,单位rad
sigmaTdoaRange = 0.45;     % TDOA距离差噪声,单位m
maxGnIter = 14;            % Gauss-Newton最大迭代次数

%% 路径规划[rawPath, anchors, mapLimit, obstacles, planStats] = planAstarApf2D();

%% 沿规划轨迹进行定位仿真[estPath, posErr, iterUsed] = runAoaTdoaLocalization2D(rawPath, anchors, sigmaAngle, sigmaTdoaRange, maxGnIter, mapLimit);

%% 结果绘图与输出plotPlanningResult(rawPath, anchors, mapLimit, obstacles, algorithmName);plotLocalizationResult(rawPath, estPath, anchors, obstacles, mapLimit, algorithmName);plotCoordinateResult(rawPath, estPath, algorithmName);plotErrorResult(posErr, algorithmName);printSummary(rawPath, posErr, iterUsed, planStats, algorithmName, measureName);

      复制成功
完整代码获取:
例程可向以下方向扩展:
如需帮助,或有导航、定位滤波相关的代码定制需求,可联系我
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




