




软件

产品


自适应无迹卡尔曼滤波(Adaptive Unscented Kalman Filter,AUKF)是一种用于状态估计的滤波算法。它是基于无迹卡尔曼滤波(Unscented Kalman Filter,UKF)的改进算法。
自适应无迹卡尔曼滤波在无迹卡尔曼滤波的基础上,引入了自适应的思想。它通过动态地调整无迹点的数量和分布,以适应系统的动态变化。具体来说,它使用一种自适应的方法来根据系统的动态特性进行无迹点的选择和更新,从而提高系统的估计精度。
自适应无迹卡尔曼滤波适用于非线性和非高斯的系统状态估计问题,可以广泛应用于机器人导航、目标跟踪、航天器导航等领域。它通过动态地调整无迹点的数量和分布,能够更好地适应系统的动态特性,提高估计精度,同时具有较低的计算复杂度。
每一行都标有中文注释:
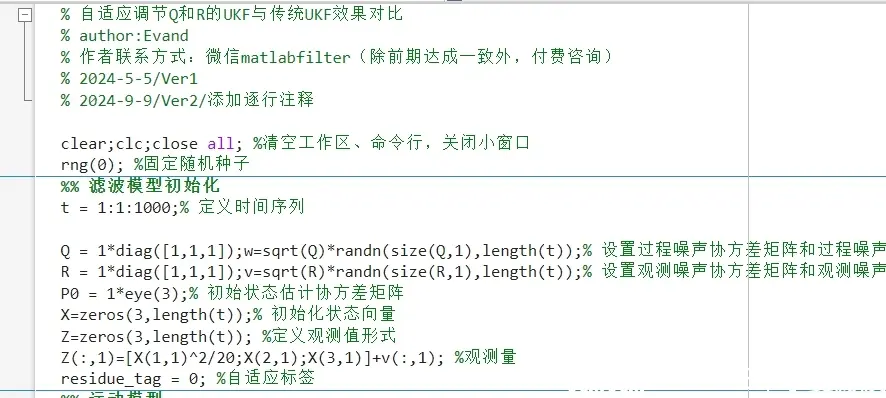
是我自己一个字一个字打的,如果有错别字等问题,欢迎指正。
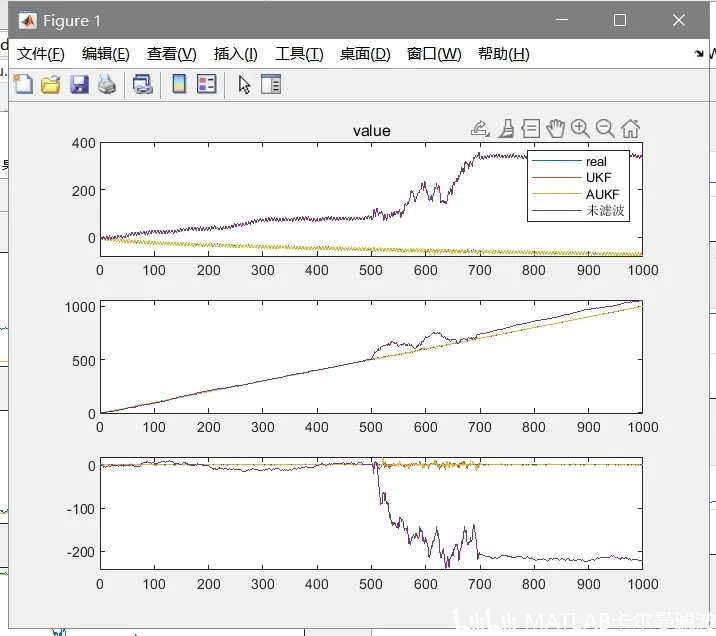
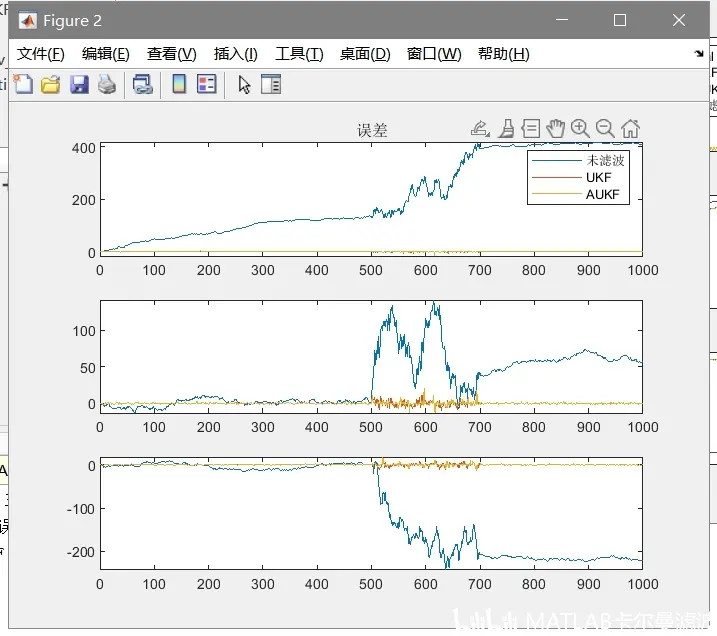
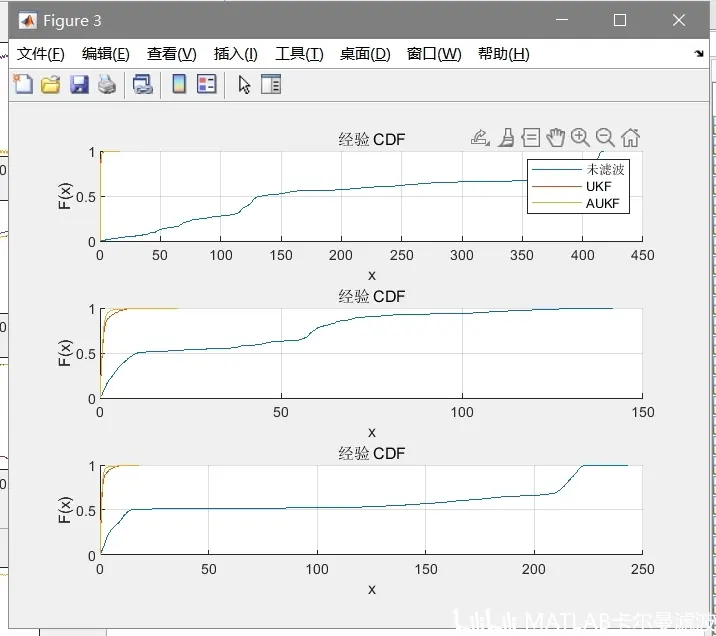
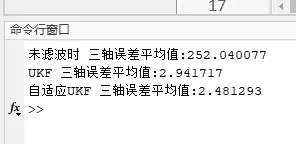
运行程序,可以得到未滤波、经典UKF、自适应UKF的三轴误差平均值的输出,便于对比:
https://gf.bilibili.com/item/detail/1105566012
自适应调节Q和R的UKF与传统UKF效果对比: 比较自适应Unscented Kalman Filter (AUKF) 和传统Unscented Kalman Filter (UKF) 的效果。
* 滤波模型初始化: 初始化滤波模型的参数和变量。
* 运动模型: 定义系统的运动模型。
* UKF: 实现传统的Unscented Kalman Filter 算法。
* AUKF: 实现自适应Unscented Kalman Filter 算法。
* 绘图: 绘制结果图表以可视化滤波效果。
* 总误差输出示例: 输出总误差的示例。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




