




软件

产品


这段 MATLAB 代码实现了扩展卡尔曼滤波(EKF)算法,用于对多维系统状态进行估计和滤波。EKF 是一种用于非线性系统状态估计的递归滤波器,通过预测和更新步骤,结合过程模型和观测模型来提高状态估计的精度。
1. **初始化部分**
- 清除工作环境中的变量、命令行和图形窗口。
- 设置随机数种子以确保结果的可重复性。
- 初始化滤波模型,包括时间序列、状态维度、噪声协方差矩阵、初始状态和观测值。
2. **运动模型**
- 生成真实状态、带噪声的未滤波状态和观测值。
- 使用随机过程噪声和观测噪声模拟真实系统的动态行为。
4. **结果绘图**
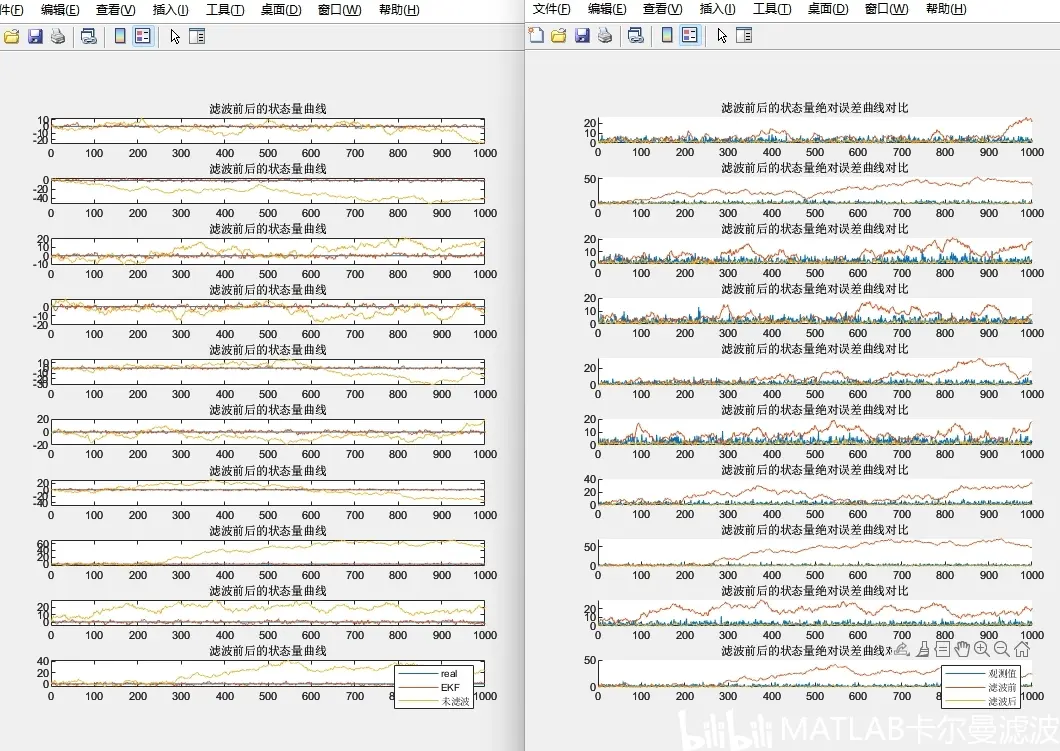
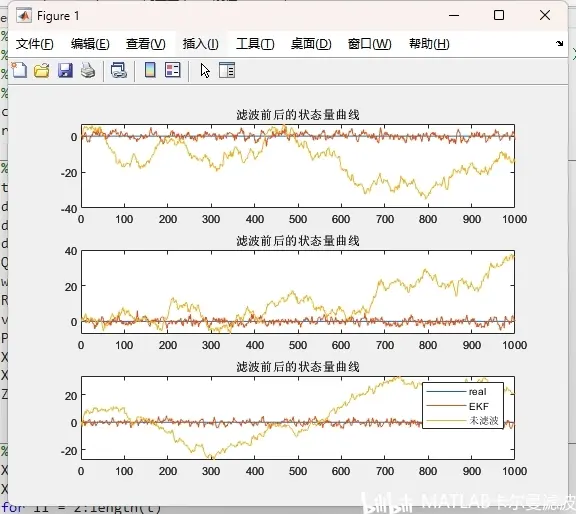
- 绘制真实值、未滤波值和 EKF 滤波值的时序图,以可视化滤波效果。
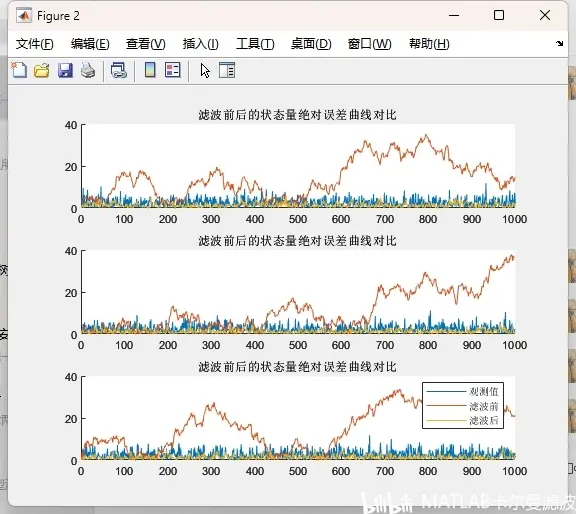
- 绘制各个维度的绝对误差曲线对比,评估滤波前后的误差变化。
5. **输出结果**
- 打印未滤波和滤波后的最大绝对误差,以定量评估 EKF 的性能。
- **过程噪声和观测噪声的生成**:通过设置噪声协方差矩阵,模拟不同程度的过程和观测噪声。
- **状态预测与更新**:采用 KF 处理非线性动态系统,适应各种应用场景。
- **可视化结果**:通过绘图直观展示滤波效果和误差分析,帮助用户理解滤波过程。
- 本代码适用于需要对动态系统状态进行估计的场景,如机器人导航、无人机定位、金融数据处理等。
- 通过调整状态和观测维度,可以扩展到更复杂的应用。
运行结果:
10维的情况(左边为状态曲线,右边为误差曲线):
程序架构:
3维的情况(误差对比曲线)
误差曲线:
命令行输出:
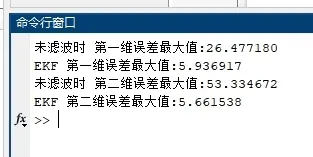
运行界面截图:
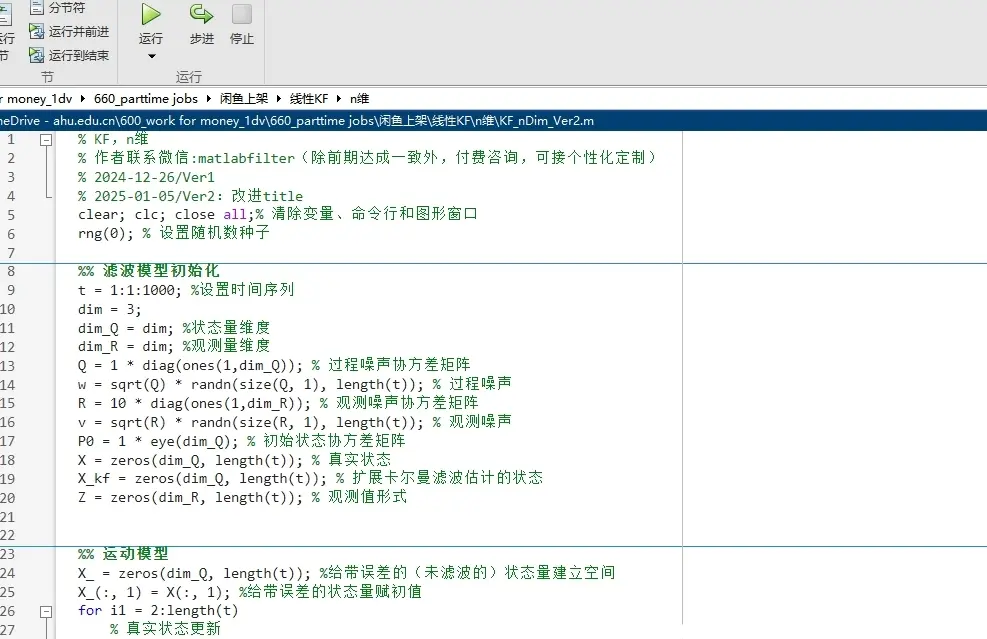
该 MATLAB 代码实现了一个完整的卡尔曼滤波器,为用户提供了一个有效的工具,用于在存在噪声的情况下提高系统状态的估计精度。通过对代码的理解和应用,用户可以在实际工程中有效地利用KF 技术,以应对各种动态系统的状态估计问题。如果需要更深入的定制或应用,作者提供了个性化咨询服务。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




