




软件

产品


提供一个MATLAB代码,实现了一维无迹卡尔曼滤波器(UKF)与交互式多模型(IMM)结合的状态估计。代码分为多个部分,主要功能包括参数定义、观测数据生成、状态估计、模型更新以及结果可视化。
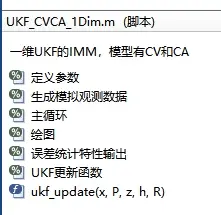
部分代码如下:
% 一维UKF的IMM,模型有CV和CA
% 作者微信:matlabfilter,可接导航、滤波方向的程序定制
% 2024-10-31/Ver1
clc;clear;close all;
rng(0);
%% 定义参数
dt = 1; % 时间步长
n = 100; % 迭代次数
sigma_process = 0.1; % 过程噪声标准差
sigma_measurement = 20; % 观测噪声标准差
% 状态转移矩阵(CV模型)
F_cv = [1 dt 0;
0 1 0;
0 0 1;];
% 状态转移矩阵(CA模型)
F_ca = [1 dt 0.5*dt^2;
0 1 dt;
0 0 1];
% 初始化状态
x_cv = [1; 1; 0]; % CV模型初始状态(位置和速度)
x_ca = [1; 1; 1]; % CA模型初始状态(位置、速度和加速度)
% 协方差矩阵
P_cv = eye(3);
P_ca = eye(3);
完整代码获取:
CV和CA模型组成的IMM|MATLAB源代码,滤波方法为UKF
1. **参数定义**:
- 设置时间步长、迭代次数、过程噪声和观测噪声的标准差。
- 定义两种状态转移模型:常速(Constant Velocity, CV)模型和常加速度(Constant Acceleration, CA)模型。
2. **模拟观测数据生成**:
- 生成真实状态数据,并在真实状态的基础上添加观测噪声,得到观测值。
3. **主循环**:
- 在每个时间步中,首先进行状态的预测:
- 对于 CV 模型,只考虑速度的过程噪声。
- 对于 CA 模型,考虑位置、速度和加速度的过程噪声。
- 使用 UKF 更新步骤对预测的状态进行更新。
- 更新模型权重,结合不同模型的输出,生成混合状态。
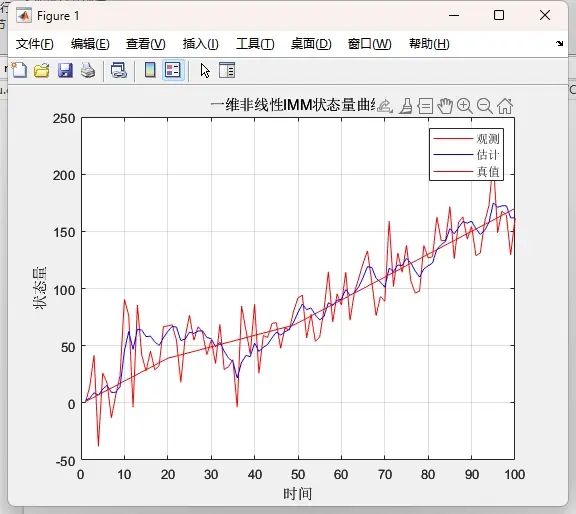
4. **结果可视化**:
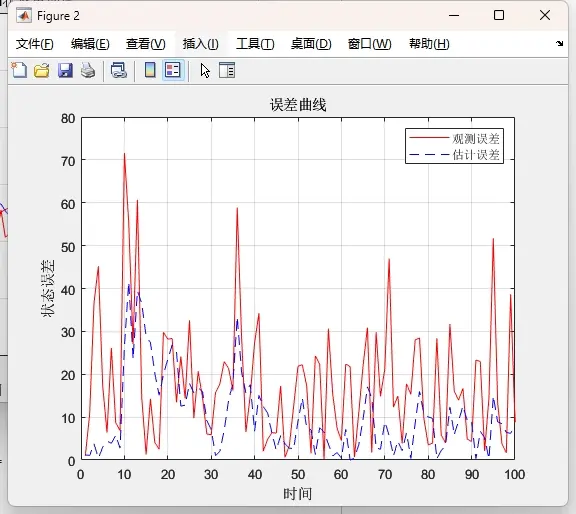
- 绘制观测值、估计值和真实值的曲线,以及误差的变化曲线,便于分析和比较。
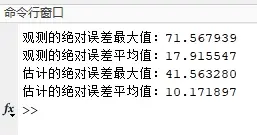
5. **误差统计**:
- 输出观测误差和估计误差的最大值和平均值,以衡量滤波性能。
# 代码结构
- **参数设置**:通过设置常数来定义模型和噪声特性。
- **数据生成**:模拟观测数据的过程,反映真实状态变化。
- **状态估计循环**:核心部分,进行预测和更新操作。
- **结果展示**:通过绘图和统计输出,直观展示结果。
该代码适用于需要实时状态估计的应用,如导航系统、无人驾驶汽车、飞行器控制等。通过使用 IMM 方法,可以在不同的动态模型之间切换,提高状态估计的准确性和鲁棒性。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




