




软件

产品


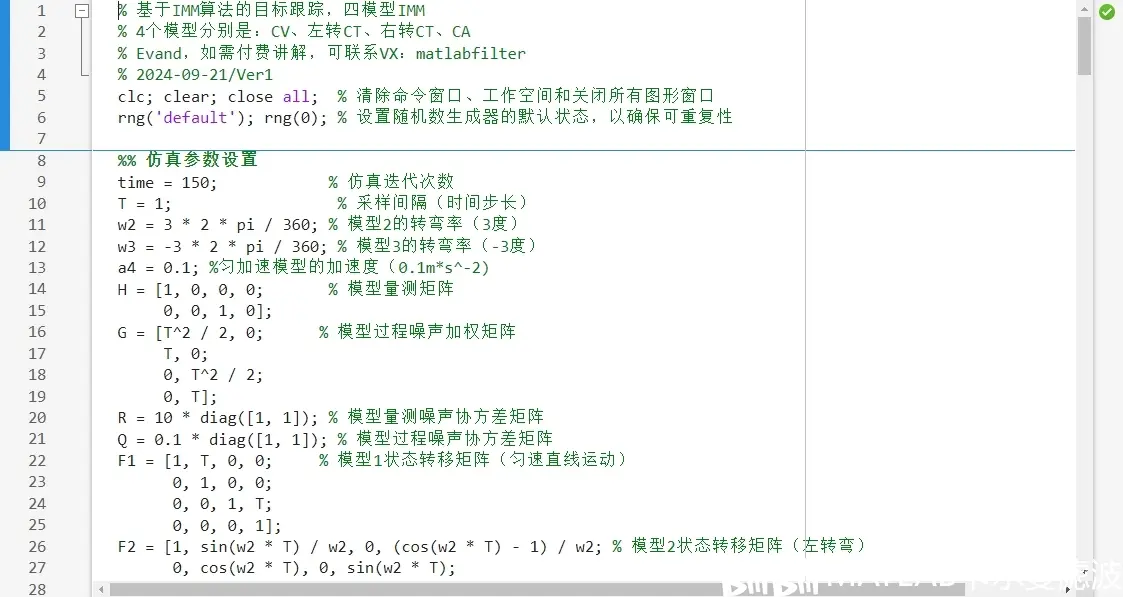
该MATLAB代码实现了基于交互式多模型(IMM)算法的目标跟踪,旨在估计目标在不同运动模式下的状态。代
码使用四种运动模型:匀速直线运动(CV)、左转运动(CT1)、右转运动(CT2)和匀加速运动(CA)。通过生成模拟数据并应用IMM算法,代码能够有效地跟踪目标。
部分代码如下:
完整代码(包括所有函数)下载链接:
ttps://gf.bilibili.com/item/detail/1106559012
各方法估计的轨迹图:
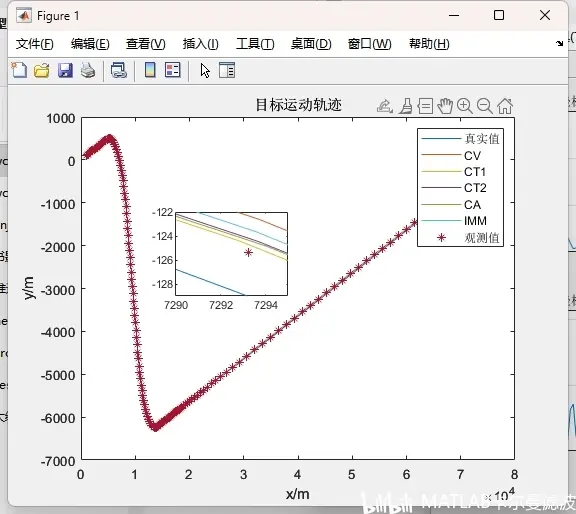
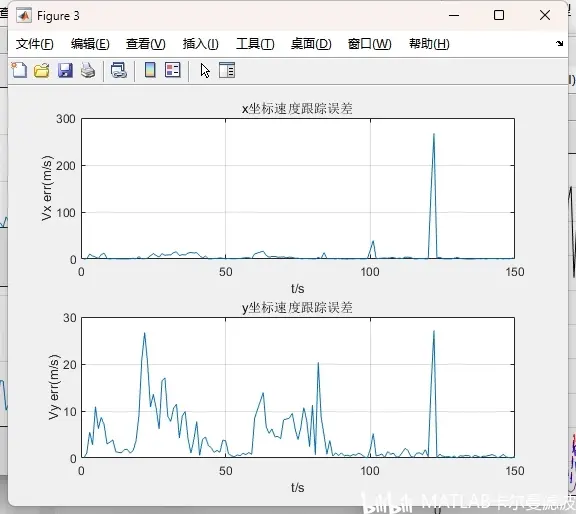
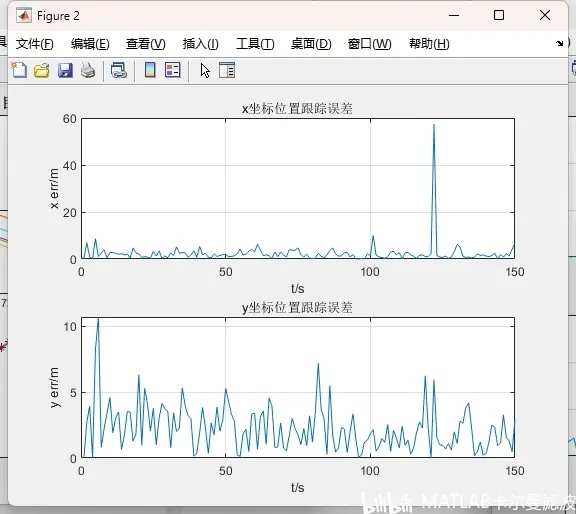
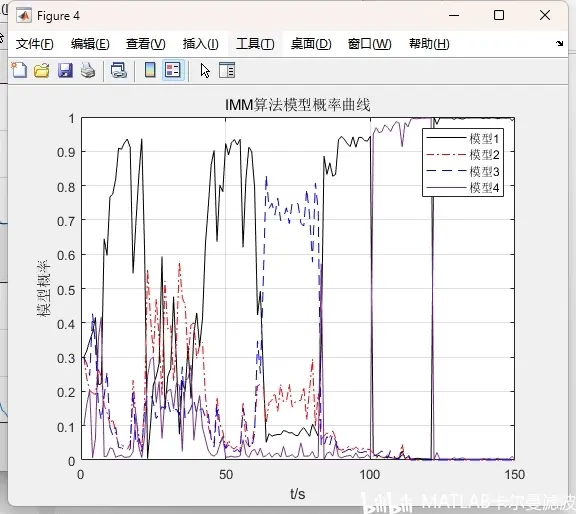
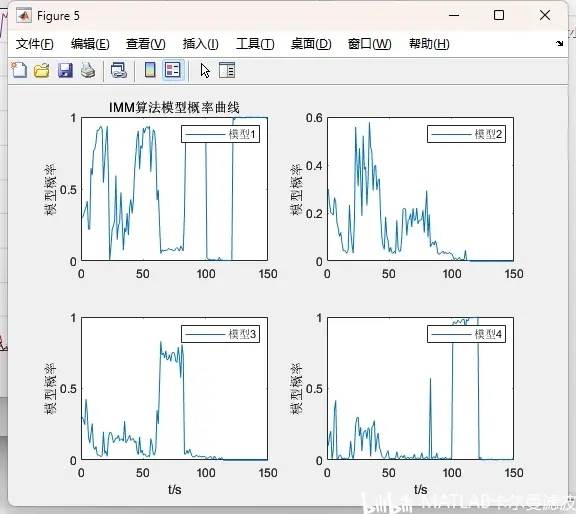
这段代码通过IMM算法有效地跟踪目标在不同运动模式下的状态,利用卡尔曼滤波和多模型融合技术,能够在含噪声的环境中提高估计精度。通过可视化,用户可以直观地观察到目标的真实轨迹与估计轨迹之间的关系,以及模型的性能表现。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




