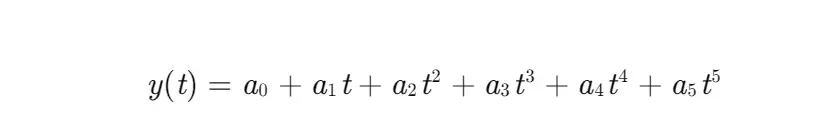💥第一部分——内容介绍
基于五次多项式的智能车辆换道避撞轨迹规划与参数影响分析
摘要
本研究基于五次多项式模型构建智能车辆换道避撞轨迹规划算法,分析初始车速与路面附着系数对换道时间、纵向距离及横向加速度的影响机制。通过理论建模与仿真,揭示不同工况下换道轨迹特性,为自动驾驶系统安全决策提供理论依据。
1. 引言
1.1 研究背景
- 换道避撞是自动驾驶系统(ADS)的核心功能之一,需兼顾安全性与舒适性。
- 五次多项式因其连续加速度特性被广泛应用于轨迹规划,可满足车辆动力学约束。
1.2 研究目标
- 探究车速与路面附着系数对换道时间、纵向距离及横向加速度的影响规律。
- 提出多工况适应性轨迹规划策略,优化换道安全性。
2. 五次多项式换道模型

编辑
2.1 轨迹建模
- 横向位移 y(t) 采用五次多项式函数:

编辑
- 边界条件设定:初始/终止时刻横向速度、加速度为零,确保平滑性。
2.2 关键参数约束
- 横向加速度限制:由路面附着系数 μ 决定,满足 ∣ay∣max≤0.5μg(安全余量)。
- 换道时间 tc:由纵向速度 vx 与横向位移目标共同决定。
3. 参数影响分析
3.1 车速的影响
- 高车速下,为保持横向加速度安全阈值,需延长换道时间 tc,导致纵向位移增加。
- 纵向速度恒定假设下,换道纵向距离 Sx=vx⋅tc 与车速呈线性关系。
3.2 路面附着系数的影响
- 低附着系数(如冰雪路面)限制横向加速度峰值,迫使 tc 增大以完成相同横向位移。
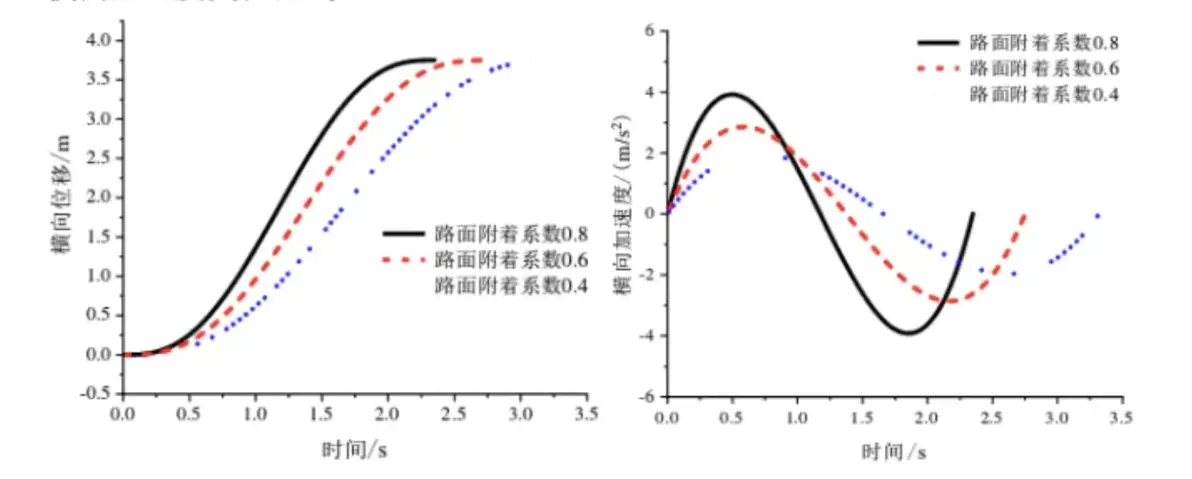
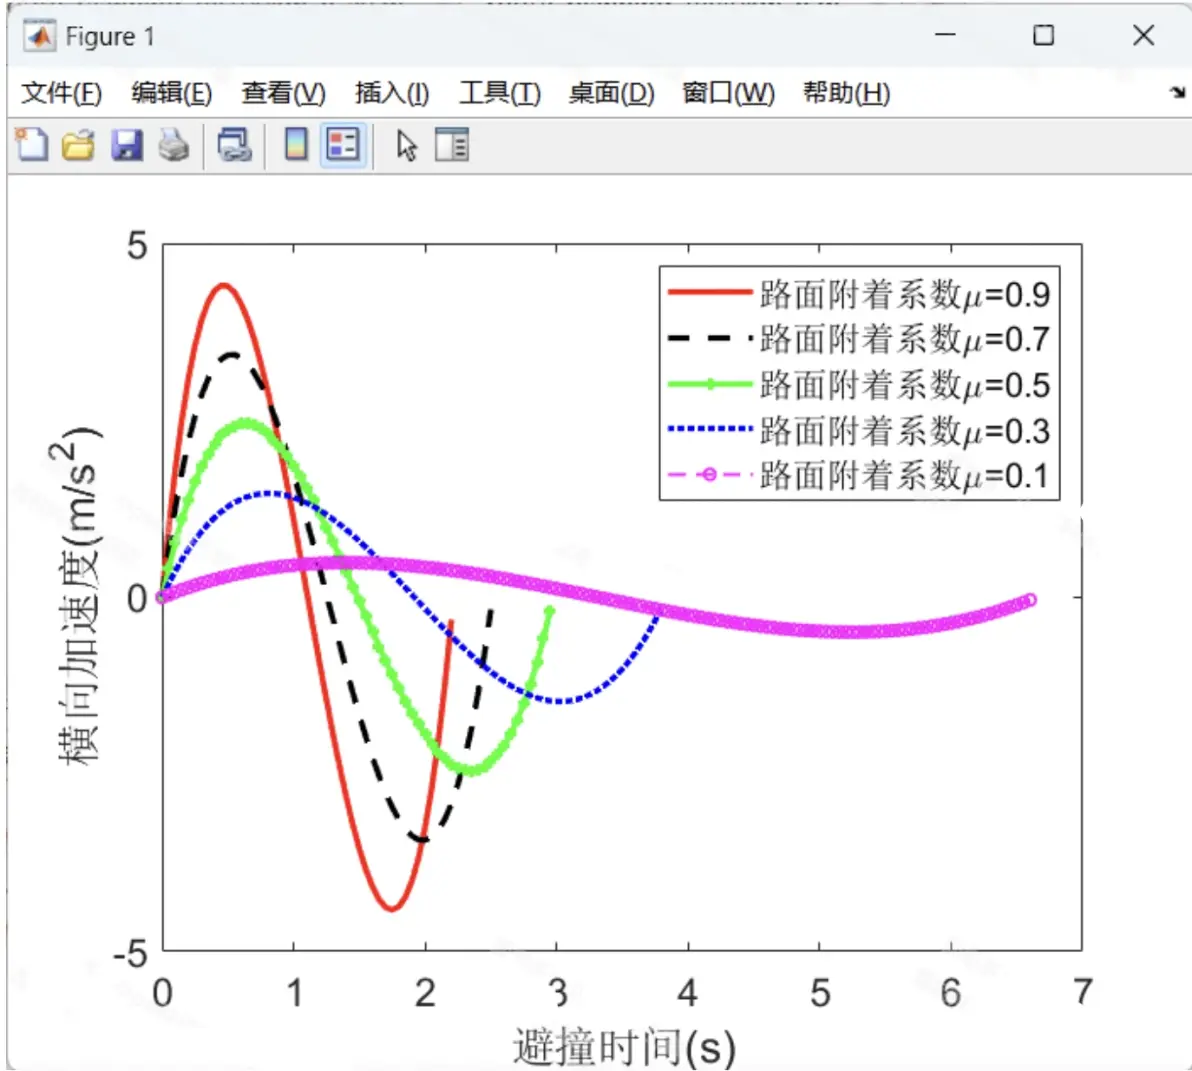
- 仿真结果(图3.6)表明:附着系数从0.8降至0.4时,换道时间增加约40%,纵向距离需求显著上升。
4. 仿真结果与讨论
4.1 横向加速度-时间曲线分析
- 工况:初始车速100 km/h,路面附着系数 μ=0.8/0.6/0.4。
- 结果:高附着路面允许更大峰值加速度(如 μ=0.8 时 ay≈5m/s2),换道时间缩短至约2.5 s;低附着路面(μ=0.4)下峰值降至 2m/s2,时间增至4 s以上。
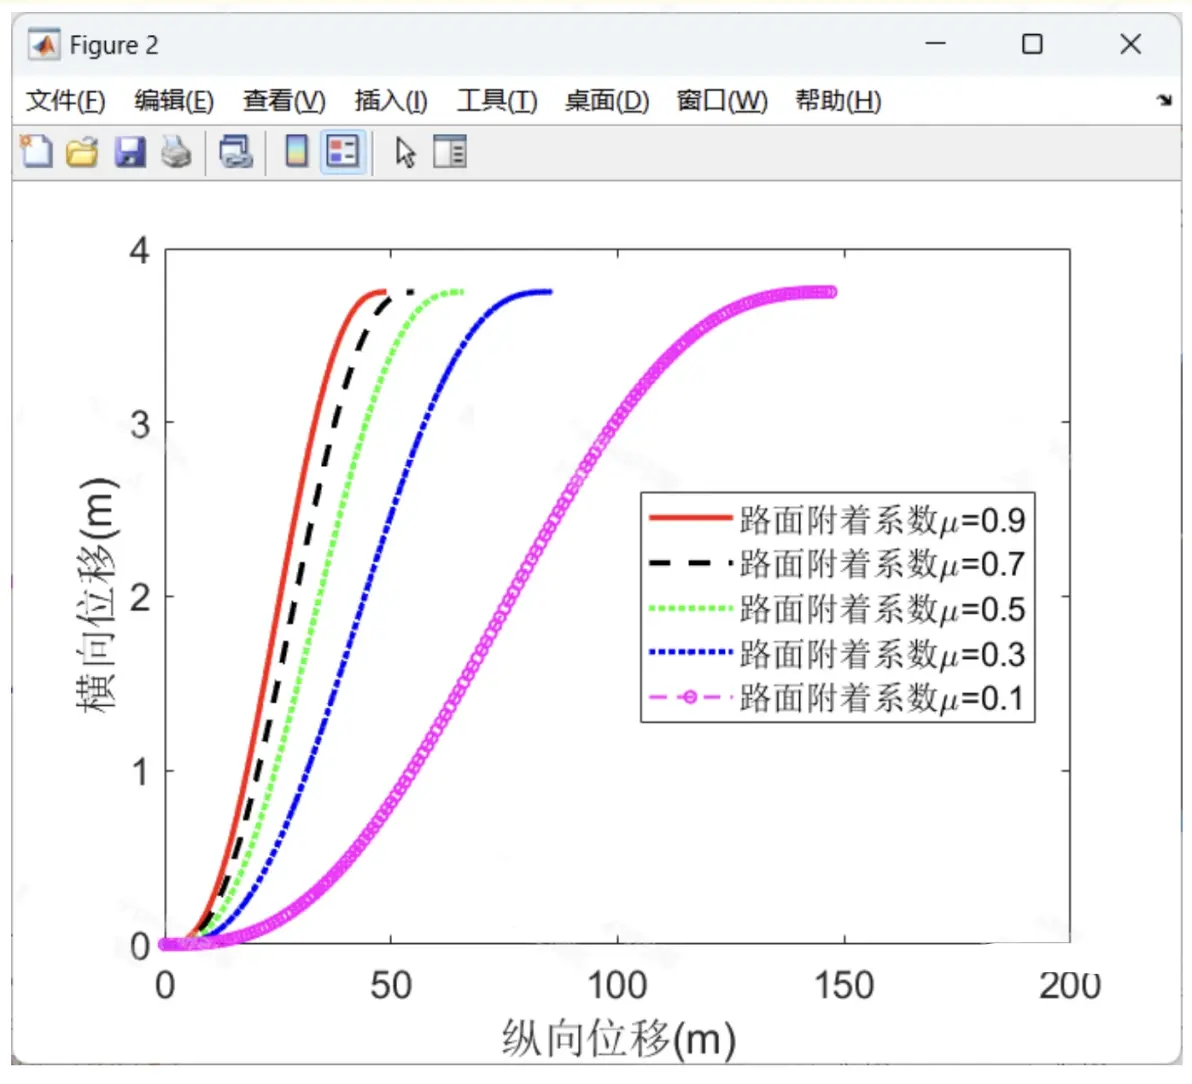
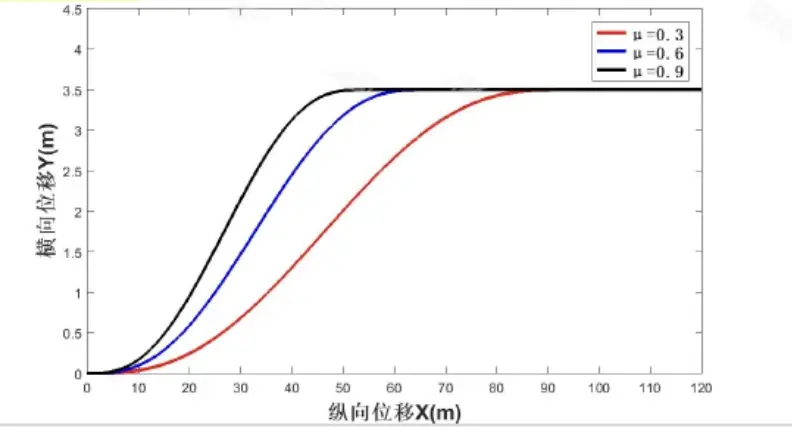
4.2 横向位移-纵向位移轨迹分析
- 工况:车速80 km/h,纵向速度近似恒定。
- 结果:低附着系数工况需更早启动换道(增大 Sx),轨迹曲率半径更大以降低侧滑风险。
5. 结论与展望
5.1 结论
- 车速与路面附着系数显著影响换道时间与纵向距离需求,需在轨迹规划中动态调整。
- 五次多项式模型可有效平衡安全性与舒适性,适用于多工况换道决策。
5.2 未来工作
- 结合实时路面识别技术,优化参数自适应调整算法。
- 考虑周围车辆运动状态,扩展多车交互场景下的轨迹规划。
📚第二部分——运行结果

编辑
基于五次多项式曲线的避障轨迹规划结果 上一节中已经完成对避障轨迹规划算法的设计,本节将以避障完成时的横向位移、路 面附着系数及纵向车速为输入,,以避障过程中期望的纵向位移及横向位移为输出,在第з章避障轨迹规划算法与轨迹跟踪控制策略设计Matlab/Simulink平台对避障轨迹规划模型进行搭建,并对其规划结果进行仿真分析。本节分别在不同车速工况下针对不同附着条件路面进行车辆避障轨迹规划,其规划结果如图所示。
编辑
编辑
🎉第三部分——参考文献
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删