




软件

产品


本案例如何从制造商数据表开始对串联主缸/辅缸进行参数化和测试。此示例使用优化来确定剩余的未知参数,给定从数据表中提取的数值数据。模拟模型后,它会将生成的推杆力-制动压力关系曲线与制造商数据表上提供的曲线进行比较。在选择其他制动系统组件时,了解串联主缸的行为非常重要。
模型
下图显示了串联主辅缸测试。该模型使用弹簧加载蓄能器在和代替盘式或鼓式制动器的回路。模型的输入是来自杠杆机构或制动助力器的推杆力。该模型的输出分别是制动回路 1 和 2 中达到的压力。
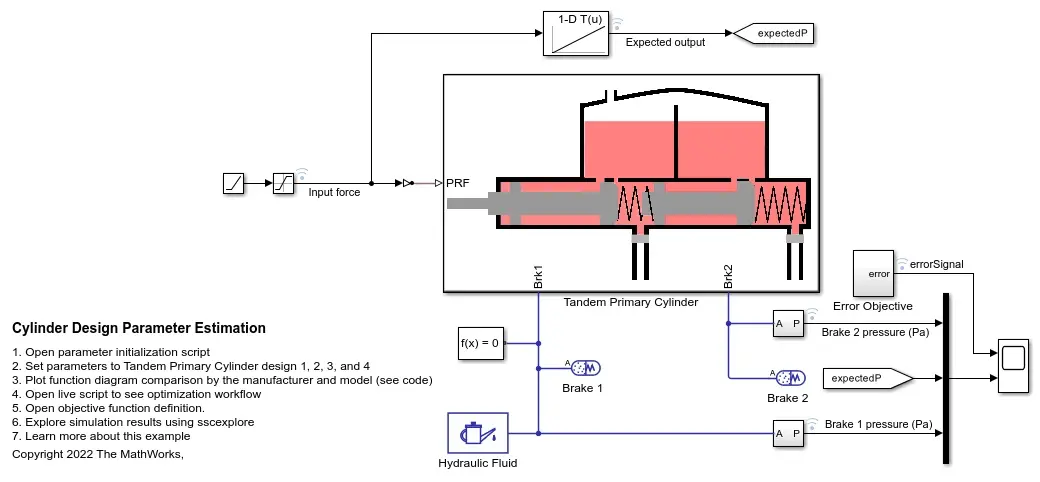
制造商数据表数据
供应商在数据表中提供了以下数据。
压力发展特性
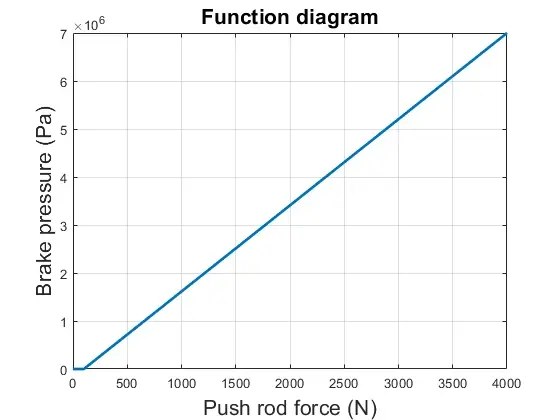
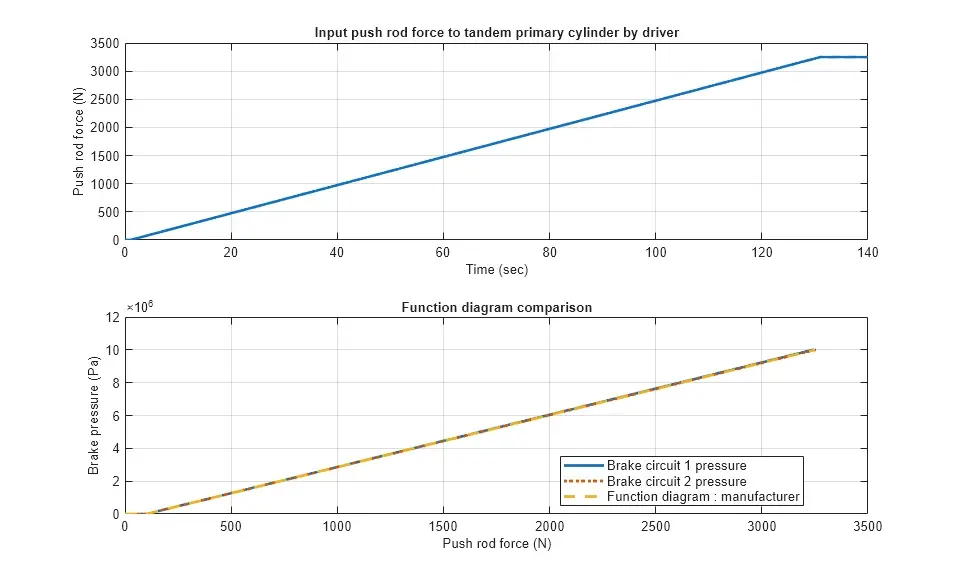
供应商数据表给出了串联主缸的推杆力-制动压力曲线的以下功能图,根据供应商目录,应跟随制动回路 1 和 2。串联主缸需要在制动回路中产生相同的制动压力,以实现均匀制动。
系统运动方程
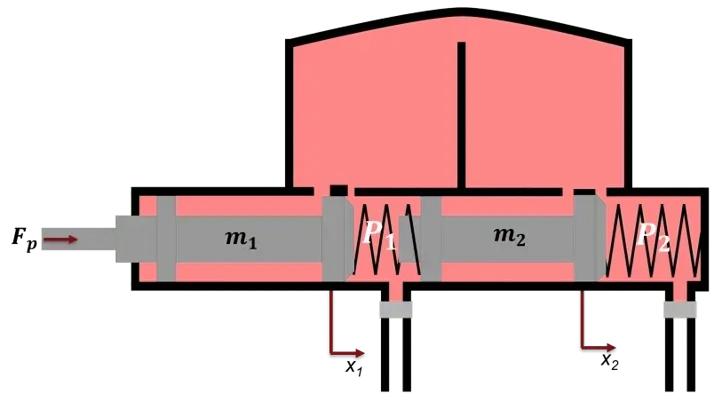
下图显示了串联主缸。质量 1 和质量 2 使用如下所示的坐标系。此描述仅包括系统的机械 。未显示流体动力学方程。
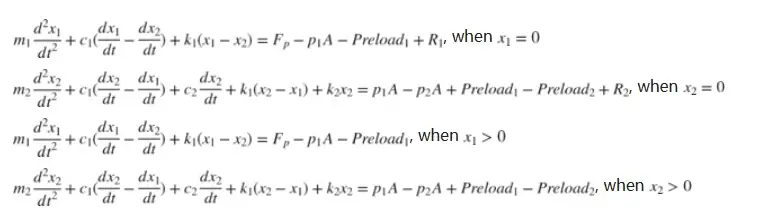
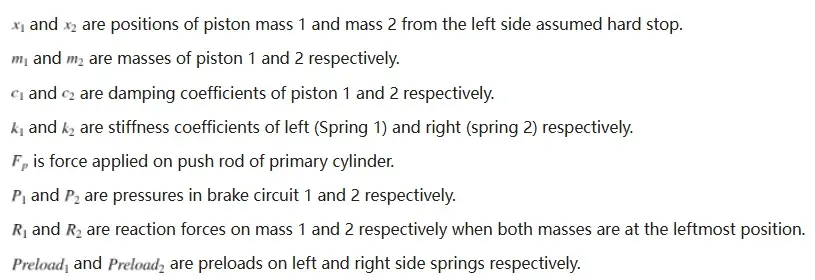
参数估计优化方案
以下步骤概述了如何估计串联主缸的未知可行参数。
1. 确定要估计的参数
制造商的数据表中未提供组件模型仿真所需的某些参数。因此,为了使用供应商函数图验证模型,有必要估计这些参数。供应商函数图给出了串联主缸的准稳态行为。
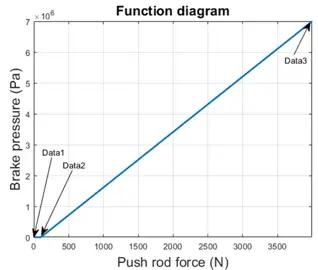
其中:
Data1、Data2 和 Data3 是制造商功能图上的 3 个点。
Data1 点表示活塞在其各自坐标系中最左边的点。
Data3 点表示活塞在各自坐标系中的最右边点,这些点在数据表中给出。
Data2 点表示活塞运动,制动电路 1 和 2 因补偿端口关闭而与制动油储液罐断开连接。超出 Data2 指向正确方向的移动会导致制动回路中产生压力。这些点在数据表中没有给出,必须进行估计。
左右弹簧刚度系数和预压缩未知。
因此,有 6 个未知参数。
数据表没有提供阶跃测试数据,因此过冲、上升时间、建立时间和恢复时间未知。因此,无法估计惯性和阻尼系数。
2. 通过优化为参数估计提供下限、上限、比例因子和初始化点
定义缩放因子以获得更好的优化算法的数值性能
定义优化的下界向量
定义优化的上限向量
计算参数估计优化算法的下限和上限之间的初始化点。
定义优化的随机初始化点
3. 定义目标函数
优化算法最小化目标函数以估计所需的未知参数。此处使用的函数定义了仿真输出与数据表的预期输出之间的最小二乘误差。误差目标子系统计算最小二乘误差向量。
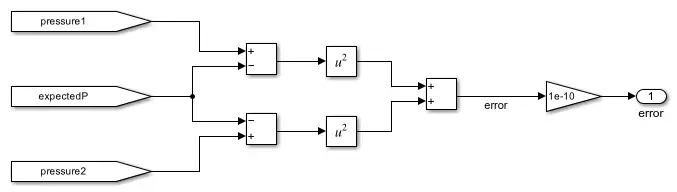
4. 设置快速重启模型
您可以通过在快速重启模式下设置模型来节省计算时间。将参数可配置性设置为运行时,以便在快速重启模式下执行优化算法。这需要通过模型中的理想力源块对弹簧预压缩和预紧力进行建模。
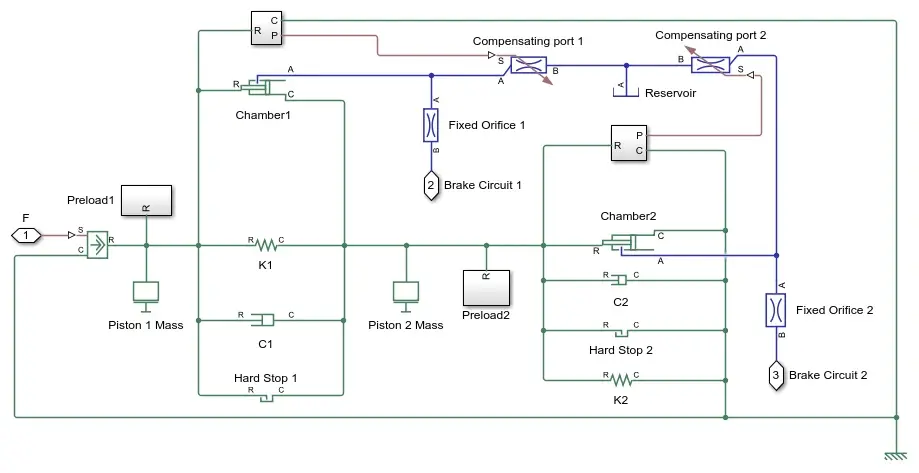
5. 使用优化算法进行参数估计
选择与问题复杂性和类型相匹配的算法非常重要。没有一种优化算法可以对所有类型的问题执行相同的作。
定义目标函数
定义下限
定义上限
定义优化初始化点
您可以使用混合算法来估计未知参数。在混合算法中,多个算法被重新使用。例如,首先,可以执行优化迭代,例如模拟退火,然后将输出输入到基于梯度的优化算法(例如 fmincon)以细化优化输出。
您还可以使用其他现有的优化算法函数,例如模式搜索、lsqnonlin、遗传算法或粒子群。但是,您需要重新配置优化选项以获得更好的结果。
您可以使用代理优化来估计未知参数。这里使用代理优化进行优化。
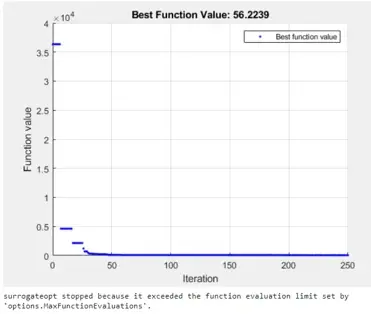
估计的参数通过定义的刻度转换为各自的值。
将缩放参数转换为实际值。
关闭快速重启
模拟
该模型根据优化算法参数估计为所选制造商设计生成推杆力-制动压力图。在仿真中,施加到串联主缸的推杆力以 25 N/sec 的速率斜坡。
绘制 Simscape™ 串联主圆柱体模型的输出并与函数图进行比较
模型资料
1.依靠matlabsimulink平台,Simscape物理仿真强大,转成代码、实时仿真、丰富多平台联合接口
2.视频讲解和源文件→关注公众浩“仿真空间” 并回复“等温流体库”
3.加群交流,答疑指导,学习工作相互交流,请关注我们
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




