




软件

产品


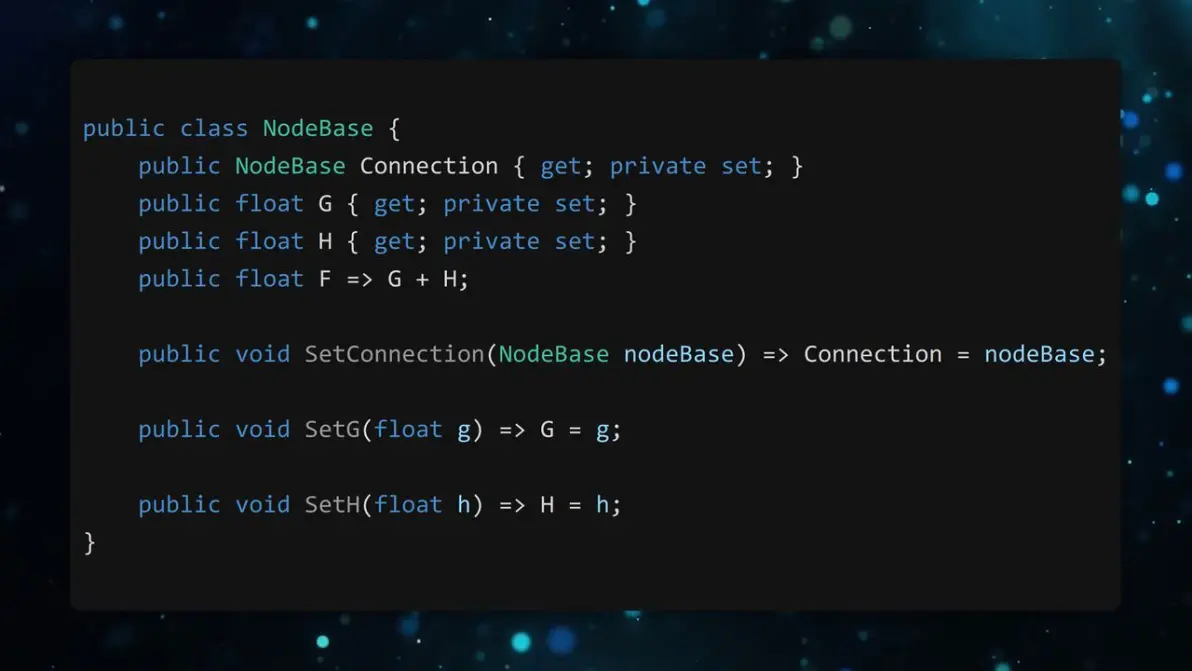
NodeBase类;
public class NodeBase {
public NodeBase Connection { get; private set; } // 当前节点连接的节点
public float G { get; private set; } // 从起点到当前节点的实际代价
public float H { get; private set; } // 从当前节点到终点的估计代价(启发式值)
public float F => G + H; // 总代价(F = G + H)
// 设置当前节点连接的节点
public void SetConnection(NodeBase nodeBase) => Connection = nodeBase;
// 设置G值
public void SetG(float g) => G = g;
// 设置H值
public void SetH(float h) => H = h;
}
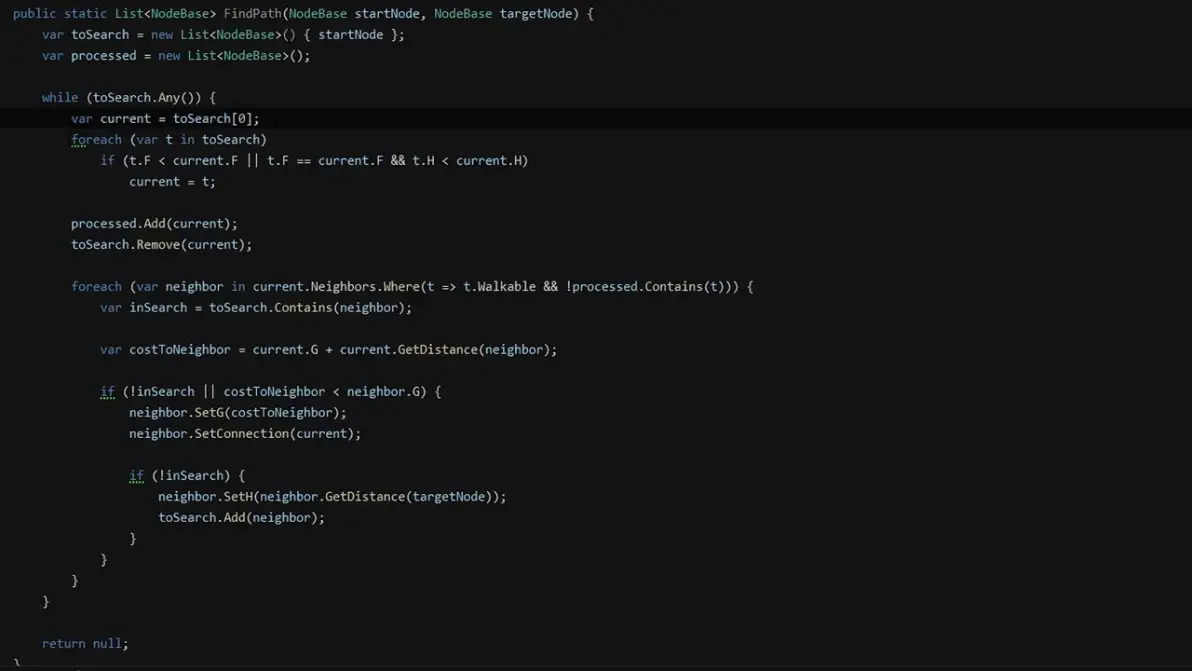
FindPath类;
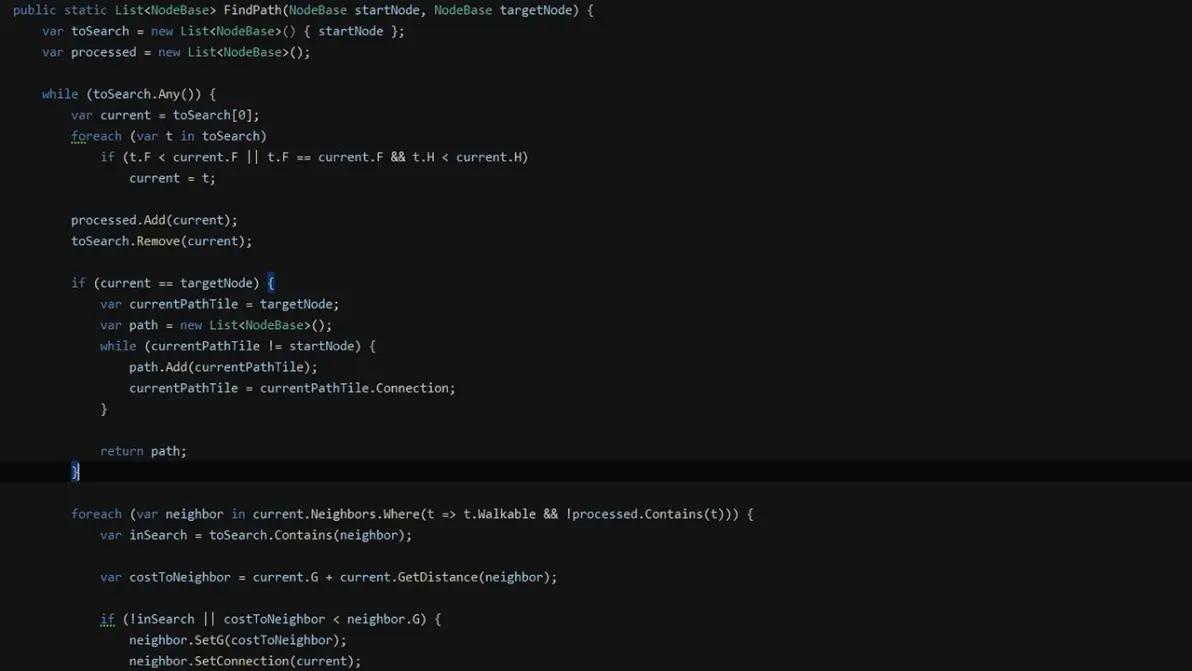
public static List<NodeBase> FindPath(NodeBase startNode, NodeBase targetNode) {
// 初始化待搜索节点列表和已处理节点列表
var toSearch = new List<NodeBase>() { startNode };
var processed = new List<NodeBase>();
// 当还有待搜索的节点时
while (toSearch.Any()) {
// 获取当前待搜索列表中的第一个节点作为当前节点
var current = toSearch[0];
// 遍历待搜索列表,寻找F值更小或F值相同但H值更小的节点
foreach (var t in toSearch)
if (t.F < current.F || (t.F == current.F && t.H < current.H))
current = t;
// 将当前节点移到已处理列表
processed.Add(current);
toSearch.Remove(current);
// 如果当前节点是目标节点,则路径搜索完成(实际代码中缺少路径回溯部分)
// 此处代码不完整,通常会在找到目标节点后回溯路径
// 遍历当前节点的所有邻居节点
foreach (var neighbor in current.Neighbors.Where(t => t.Walkable && !processed.Contains(t))) {
// 检查邻居节点是否在待搜索列表中
var inSearch = toSearch.Contains(neighbor);
// 计算从当前节点到邻居节点的代价
var costToNeighbor = current.G + current.GetDistance(neighbor);
// 如果邻居节点不在待搜索列表中,或者新的路径代价更低
if (!inSearch || costToNeighbor < neighbor.G) {
// 更新邻居节点的G值和连接关系
neighbor.SetG(costToNeighbor);
neighbor.SetConnection(current);
// 如果邻居节点不在待搜索列表中,则设置H值并加入列表
if (!inSearch) {
neighbor.SetH(neighbor.GetDistance(targetNode));
toSearch.Add(neighbor);
}
}
}
}
// 返回空列表,实际应回溯路径(代码不完整)
return null;
// 通常应在此处添加路径回溯代码,例如:
// var path = new List<NodeBase>();
// for (NodeBase node = targetNode; node != null; node = node.Connection)
// path.Add(node);
// path.Reverse();
// return path;
}
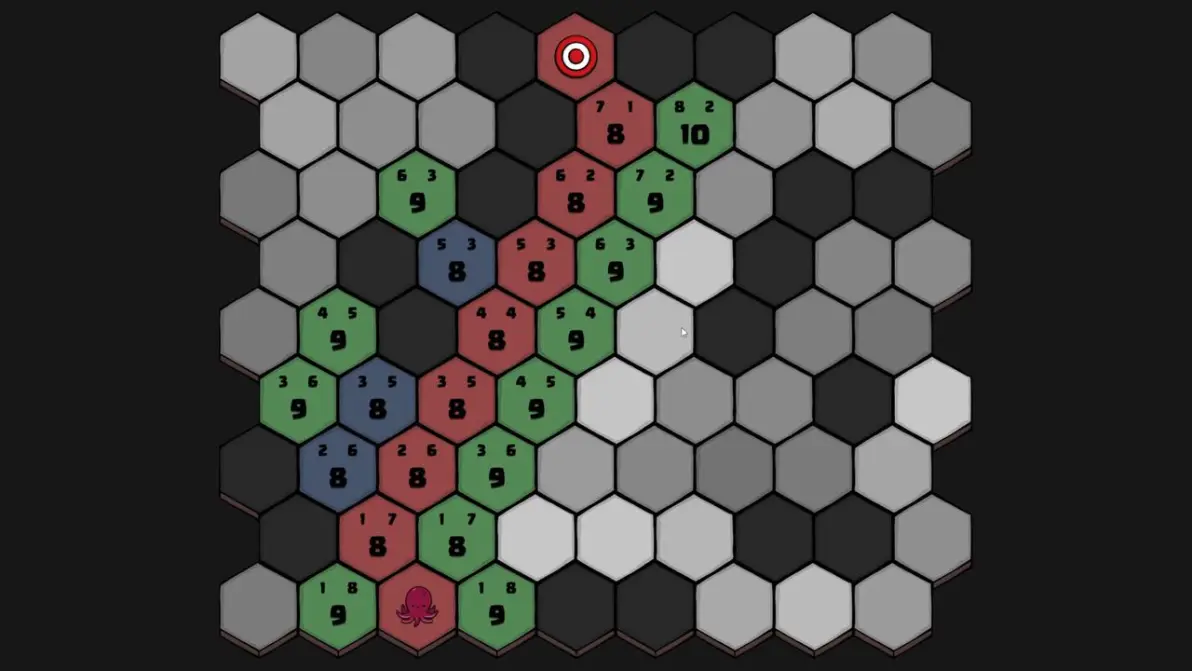
每个格子的G、H、F值。设置G、H值的方法
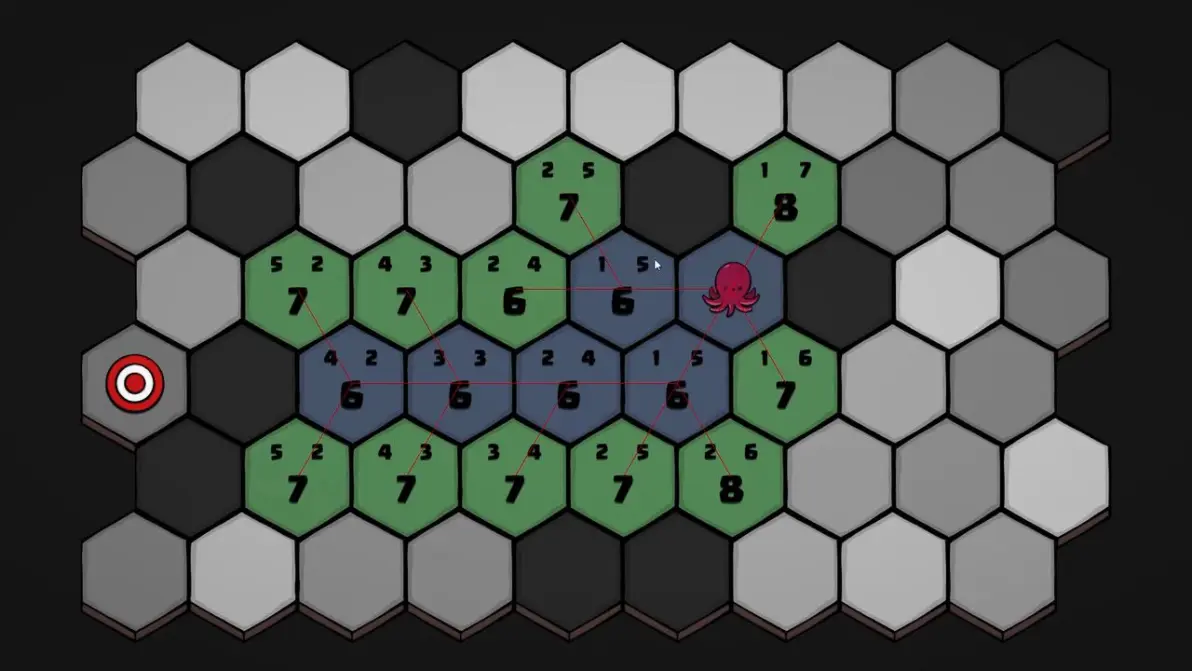
真实路径↓
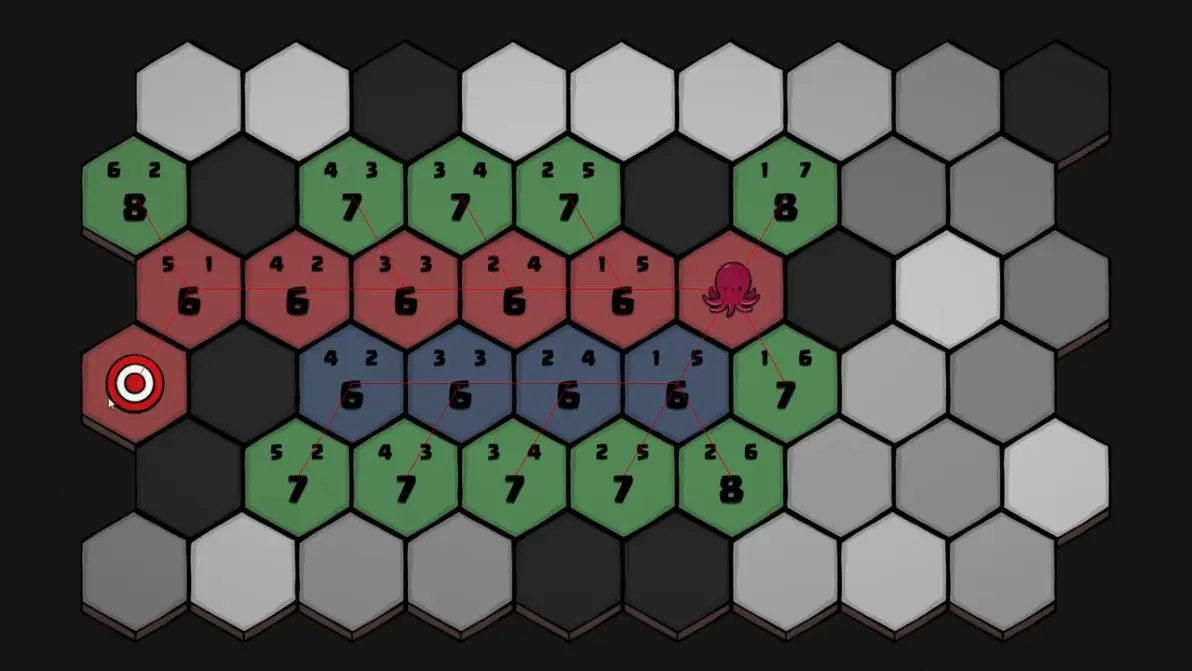
此处,物体走下路径的最后一格时,方向邻居格的F值都比自己的大(说明此路径不对!)。故物体重新寻找路径(即上路线)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




