许可优化
许可优化
产品
产品
解决方案
解决方案
服务支持
服务支持
关于
关于
软件库
当前位置:服务支持 >  软件文章 >  多目标海洋捕食者MOMPA求解最短路径问题

多目标海洋捕食者MOMPA求解最短路径问题

阅读数 2
点赞 0
article_banner

赠与读者

👨‍💻做科研,涉及到一个深在的思想系统,需要科研者逻辑缜密,踏实认真,但是不能只是努力,很多时候借力比努力更重要,然后还要有仰望星空的创新点和启发点。建议读者按目录次序逐一浏览,免得骤然跌入幽暗的迷宫找不到来时的路,它不足为你揭示全部问题的答案,但若能解答你胸中升起的一朵朵疑云,也未尝不会酿成晚霞斑斓的别一番景致,万一它给你带来了一场精神世界的苦雨,那就借机洗刷一下原来存放在那儿的“躺平”上的尘埃吧。 或许,雨过云收,神驰的天地更清朗.......🔎🔎🔎

💥1 概述

多目标海洋捕食者算法(MOMPA)求解最短路径问题研究

一、MOMPA的基本原理与核心机制

多目标海洋捕食者算法(Multi-objective Marine Predators Algorithm, MOMPA)由Afshin Faramarzi等人于2020年提出,是单目标海洋捕食者算法(MPA)的多目标扩展版本。其灵感来源于海洋捕食者的觅食策略,结合Lévy飞行、Brownian运动以及捕食者与猎物的动态交互,模拟自然界中的适者生存理论。
1. 算法三阶段优化策略

  • 第一阶段(高速比阶段): 当猎物移动速度显著快于捕食者时(速度比 v≥10v≥10),捕食者采用“静止策略”,主要通过Lévy飞行进行全局探索,适用于优化初期的大范围搜索。
  • 第二阶段(单位速度比阶段): 捕食者与猎物速度相近(v≈1v≈1),算法将种群分为两半,分别进行勘探(捕食者)与开发(猎物)。猎物采用Lévy运动,捕食者采用Brownian运动,平衡探索与开发能力。
  • 第三阶段(低速比阶段): 当捕食者速度显著快于猎物(v=0.1v=0.1),捕食者采用Lévy飞行进行局部开发,聚焦于高精度解的优化,适用于迭代后期。

2. 环境扰动机制

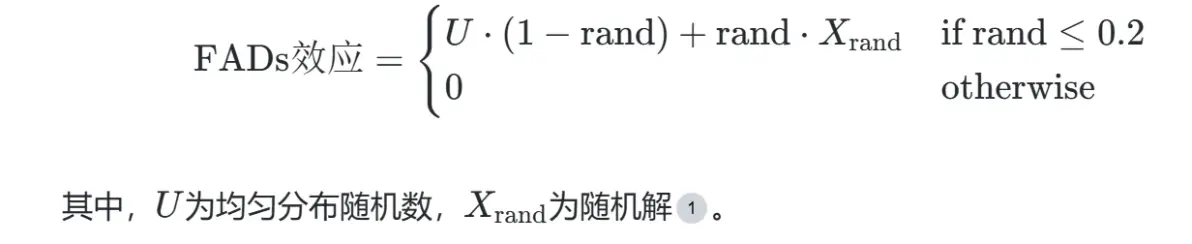
  • FADs效应(Fish Aggregating Devices): 模拟海洋中鱼类聚集装置对捕食者行为的影响,通过随机维度跳跃(概率为20%)避免陷入局部最优,数学表示为:
  • 编辑

3. 多目标优化改进

  • 外部归档机制:存储非支配帕累托最优解,容量固定为种群大小的一半,通过拥挤度排序保持解集多样性。
  • 顶级捕食者选择:基于精英策略,从归档中选择相邻解数最少的个体作为引导搜索的“顶级捕食者”。

二、最短路径问题的多目标优化需求

传统最短路径问题(如Dijkstra算法)仅考虑单一目标(如距离),而实际场景常需兼顾成本、时间、能耗等多目标。例如:

  • 物流运输:需平衡运输成本、时间与碳排放。
  • 无人机路径规划:需优化路径长度、能耗与避障安全性。

多目标优化数学模型

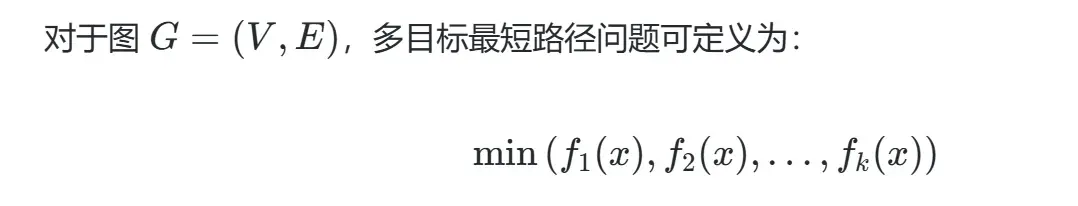
对于图 G=(V,E)G=(V,E),多目标最短路径问题可定义为:

编辑

其中,fi(x)表示第ii个目标函数(如距离、时间、成本),xx为路径解。
三、MOMPA在最短路径问题中的应用

1. 旅行商问题(TSP)

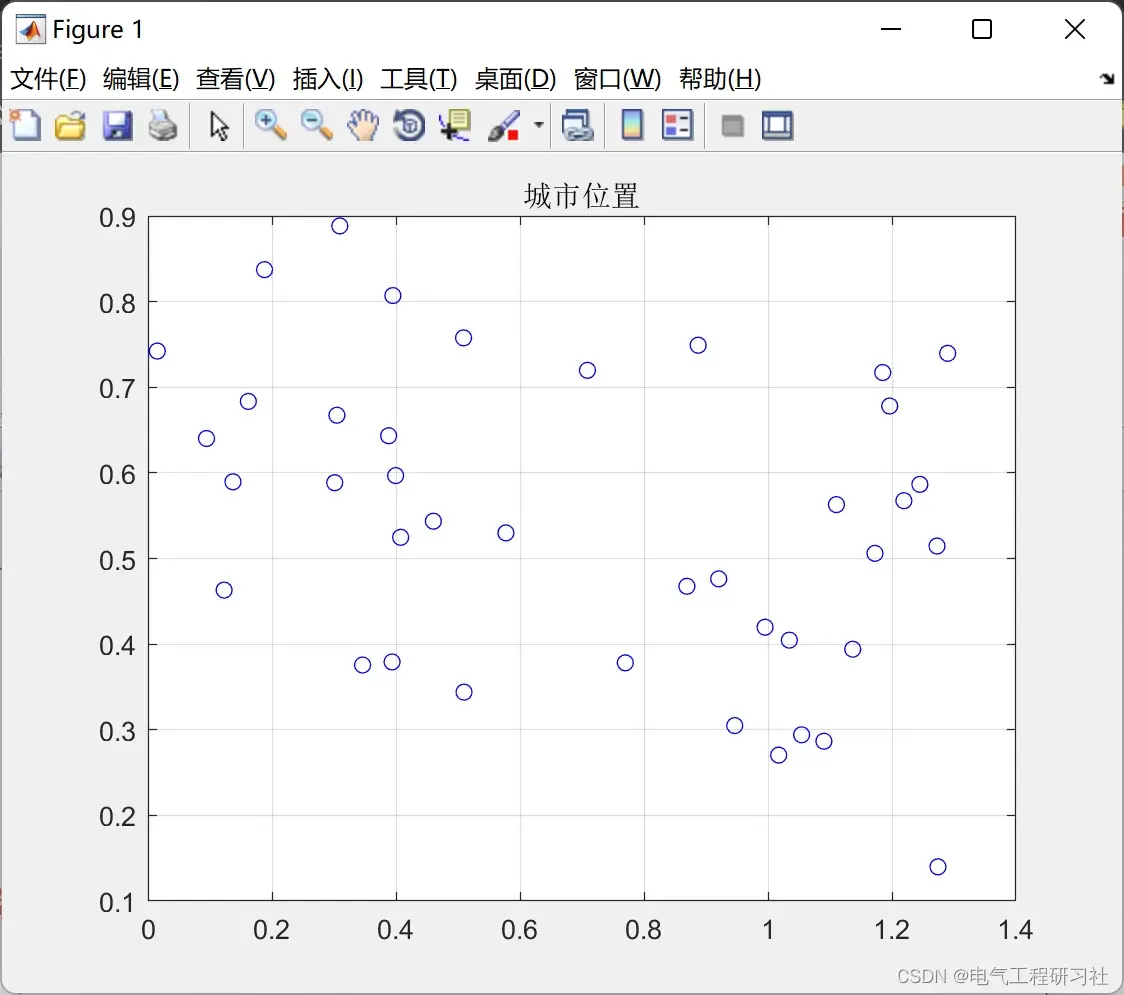
  • 问题建模:将城市坐标编码为决策变量,目标函数为总路径长度与时间成本。
  • 实验结果:MOMPA在30城市TSP中,帕累托前沿覆盖率高,解集分布均匀,优于NSGA-II和MOPSO。
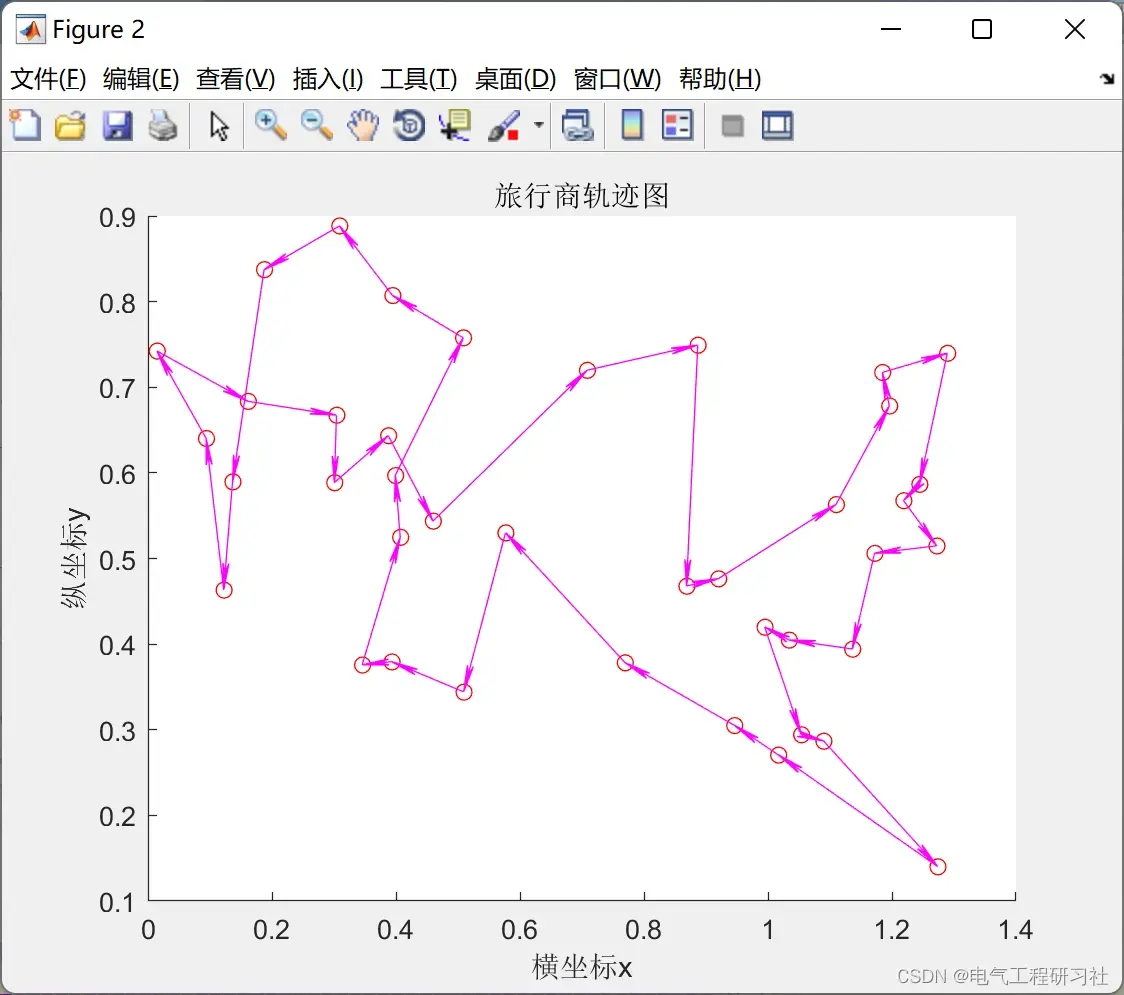
  • Matlab实现:通过Draw_Path函数可视化路径,使用箭头标注移动方向(见图1)。

2. 城市间多交通模式路径规划

  • 案例:美国25个主要城市间(洛杉矶至纽约)的汽车/飞机路线优化,目标为成本、距离、时间。
  • 方法:结合Lexicographic法,优先优化主要目标(如成本),再依次处理次要目标。
  • 结果:MOMPA提供多组非支配解,支持决策者根据偏好选择。

3. 无人机三维路径规划

  • 挑战:需规避障碍物并优化飞行高度、能耗与安全性。
  • MOMPA改进:引入高斯扰动机制增强全局搜索能力,在复杂地形中生成平滑且安全的路径。

四、MOMPA与传统多目标算法性能对比

1. 测试基准

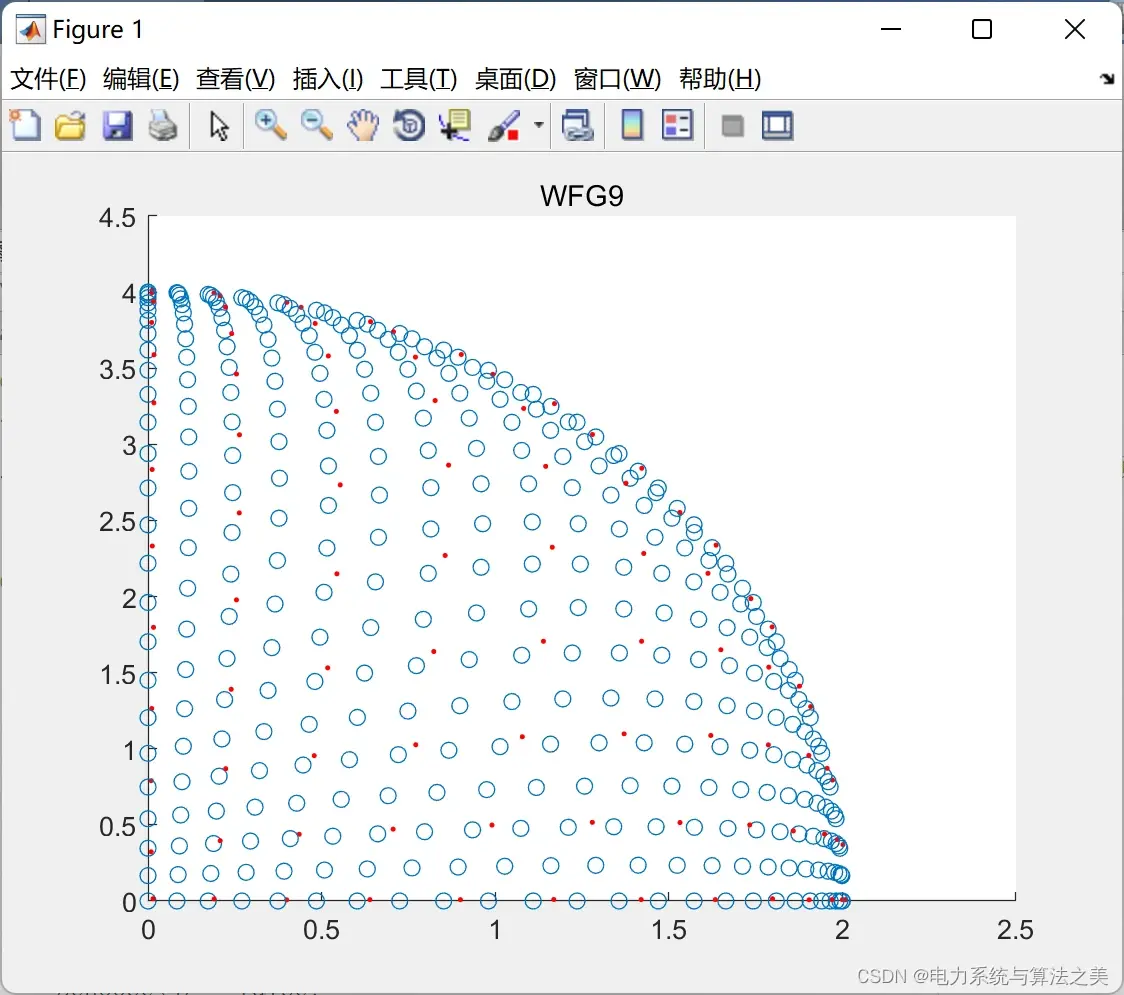
  • 测试函数:ZDT、DTLZ、WFG等46个多目标函数。
  • 工程问题:车侧撞击优化、齿轮系设计等7类实际问题。

2. 关键指标

  • 收敛性:IGD(反向世代距离)、GD(世代距离)。
  • 多样性:Spacing、Delta指标。
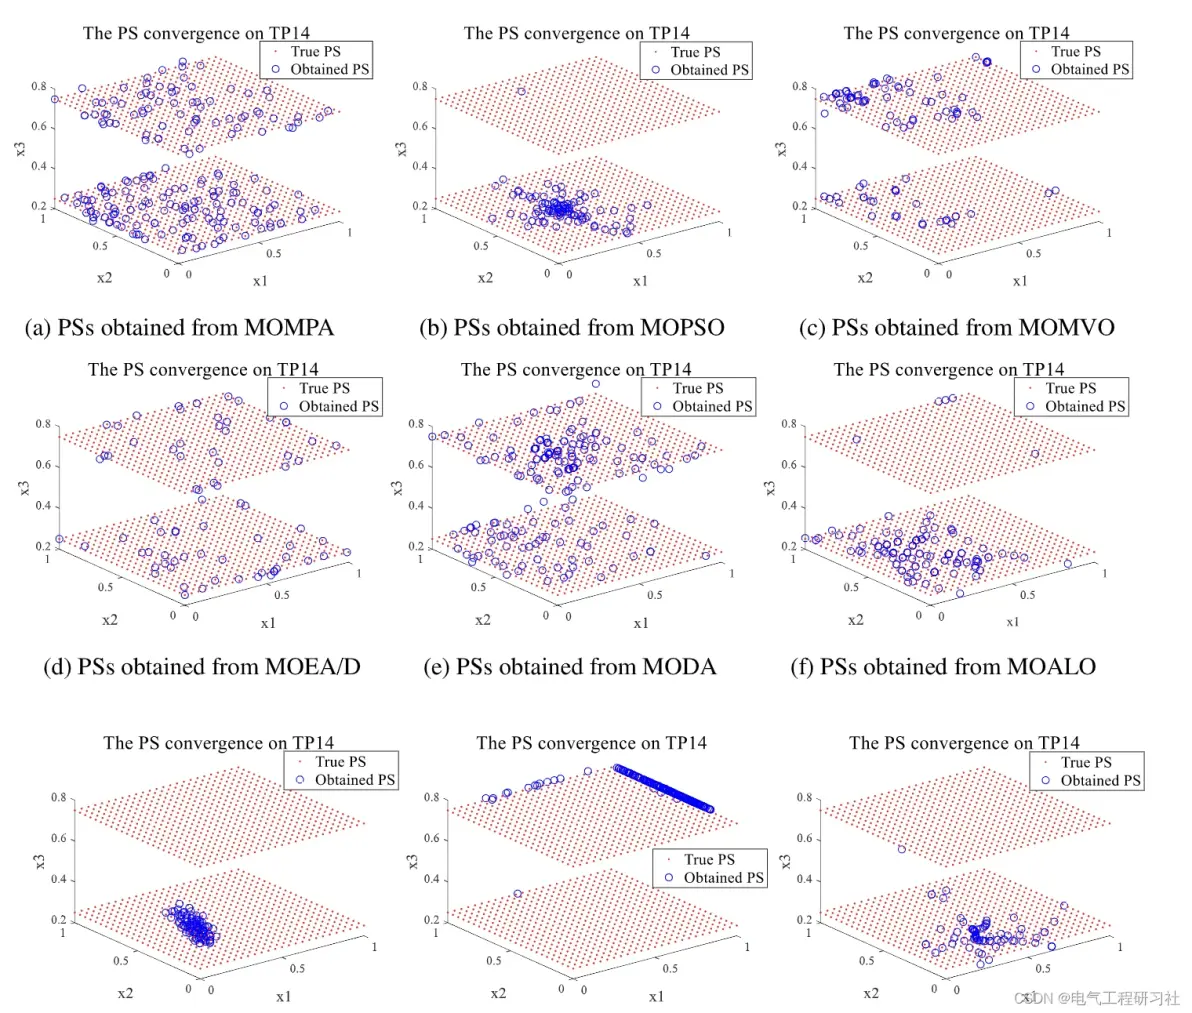
  • 综合性能:MOMPA在60%的测试函数中优于NSGA-II和MOEA/D,尤其在高压线塔设计等问题中,解集质量提升15%。

3. 优势分析

  • 参数敏感性低:仅需调整种群大小与迭代次数,无需复杂参数调优。
  • 计算效率高:时间复杂度为O(MN2)O(MN2),低于NSGA-II的O(MN3)O(MN3)。

五、研究展望与挑战

  1. 动态环境适应性:当前MOMPA假设环境静态,未来需结合实时数据更新策略(如动态矩阵转换)。
  2. 高维优化:针对1000+维的大规模路径规划问题,需引入紧凑型编码或并行计算。
  3. 硬件集成:在嵌入式系统中部署MOMPA,实现无人机、自动驾驶车辆的实时路径规划。

📚2 运行结果


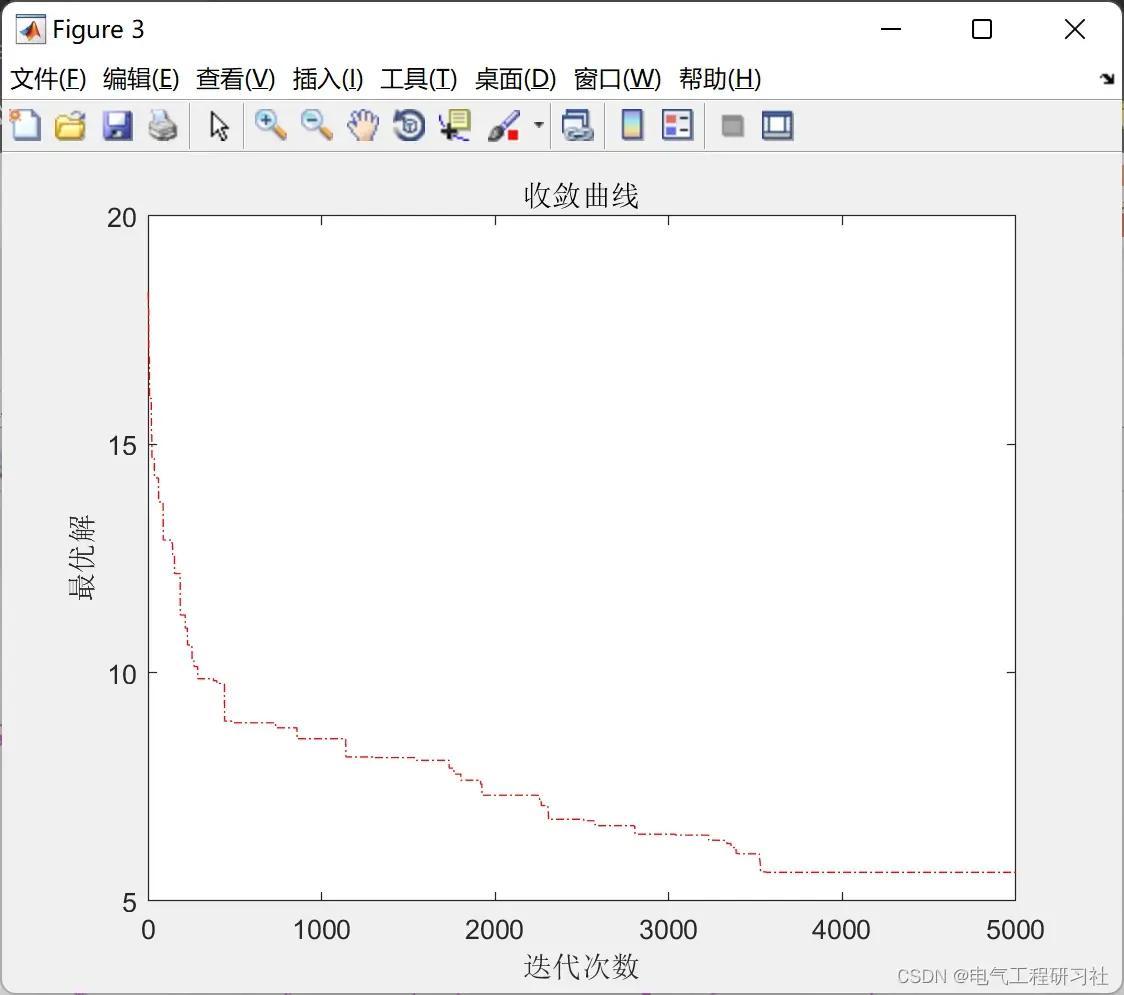
编辑


编辑


编辑


编辑


编辑


编辑

本部分包括第4部分全部代码及文章, 然后代码有详细注释:


免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删

相关文章
技术文档
QR Code
微信扫一扫,欢迎咨询~
customer

online

联系我们
武汉格发信息技术有限公司
湖北省武汉市经开区科技园西路6号103孵化器
电话:155-2731-8020 座机:027-59821821
邮件:tanzw@gofarlic.com
Copyright © 2023 Gofarsoft Co.,Ltd. 保留所有权利
遇到许可问题?该如何解决!?
评估许可证实际采购量? 
不清楚软件许可证使用数据? 
收到软件厂商律师函!?  
想要少购买点许可证,节省费用? 
收到软件厂商侵权通告!?  
有正版license,但许可证不够用,需要新购? 
联系方式 board-phone 155-2731-8020
close1
预留信息,一起解决您的问题
* 姓名:
* 手机:

* 公司名称:

姓名不为空

姓名不为空

姓名不为空
手机不正确

手机不正确

手机不正确
公司不为空

公司不为空

公司不为空