

软件

产品


现实场景中接触状态分为远离远离(Far)、接近(Near)、黏接(Sticking)和滑动(Sliding)。在宏观物理和工程领域上:
数值分析中接触状态分为穿透(Penetration)和间隙(Gap)。在宏观物理和工程领域上,物体在接触过程中不存在穿透。
数值分析中,通过设置一些轻微穿透,使接触状态不发生突变、计算更易收敛。若不允许穿透,物体在发生接触或者取消接触时,会出现阶跃函数,导致收敛困难。
在Ansys Workbench中,接触关系是成对出现的,由目标面(Target)和接触面(Contact)组成接触对。
目标面与接触面采用不同的单元类型,两者的核心区别在于:目标面的节点可以穿透接触面,接触面的节点不能穿透目标面。
提升计算精度和收敛性(减少穿透)的接触对定义规则如下:
刚-柔接触分析:
柔-柔接触分析:
因为接触对的探测算法(Detection Method)是用接触面的点特征去探测目标面的面特征,所以接触面的网格特征必须比目标面更精细。
可以把接触面理解为一把尺子,去测量一个作为目标面的实体。
Ansys Workbench接触类型包括绑定、无分离、无摩擦、粗糙和摩擦,用接触状态表现如下:
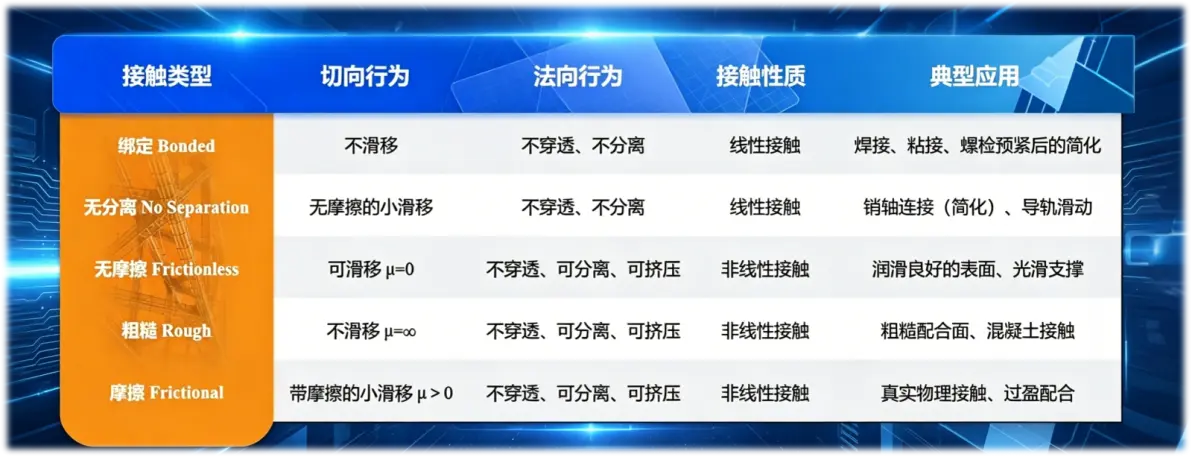
以上接触类型中,接触状态表现为法向可分离的,因其接触状态随时发生突变,均属于非线性接触。
此外,所有接触状态法向表现均为不穿透,为此定义了几种接触计算方法。
Ansys Workbench接触相关的数值方法包括接触探测和接触计算方法。
接触探测用来跟踪接触面的相对位置;接触计算方法(Formulation)用来防止接触面相互穿透(强制执行约束)与转换接触面之间的力。
纯罚函数(Pure Penalty)计算原理如下:当接触面沿法向往目标面方向移动,接触探测发现接触面与目标面在几何位置上发生穿透或干涉时,统计干涉深度xp。干涉深度xp乘法向罚刚度kn得到法向接触力Fn,它会抵抗接触面沿法向的穿透以此形成目标面与接触面的相互作用。
纯罚函数计算方法的前提是产生xp,才能描述目标面与接触面的相互作用的行为,仅管xp可以很小。
法向拉格朗日(Normal Lagrange)是通过直接将目标面与接触面的相互作用定义成一个自由度(DOF),通过建立平衡方程求解此自由度。
这种方法无需产生干涉深度故称直接法,可以实现零穿透,更符合物理实际。
但其引入了新的未知量(DOF),因此求解计算量更大、效率更低、稳定性更差、精度更高。
反之,纯罚函数的计算量最小、效率最高、收敛性更好、精度更低。
增广拉格朗日(Augmented Lagrange)是纯罚函数与法向拉格朗日的组合,结合两者优势。其计算公式可表示为:
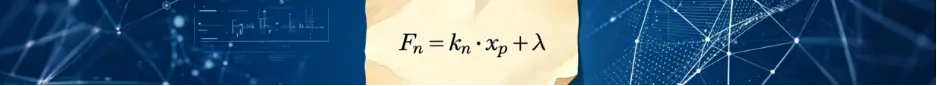
即在罚函数法的基础上加一个额外力λ,相比于较纯罚函数,并不需要很大的法向刚度kn就可以保证较小的穿透,计算方法对罚刚度的敏感性更低,所以易收敛。
但如果网格扭曲,增广拉格朗日法无法在少数几步内找到满足零穿透的平衡点,被迫进行大量迭代尝试,导致计算步数剧增甚至不收敛。
MPC(Multi-Point Constraint)计算原理是将目标面与接触面用多点约束的方式连接,只适用于线性接触,即绑定和无分离。
梁(Beam)计算原理是将目标面与接触面用梁单元连接,只用于绑定,一般不建议使用。
接触探测(Detection Method)是从接触面的某个点特征(高斯点或节点)出发,沿着指定的法线方向,去测量其嵌入目标面的干涉深度或者间隙的方法。
Ansys Workbench提供了以下接触探测:
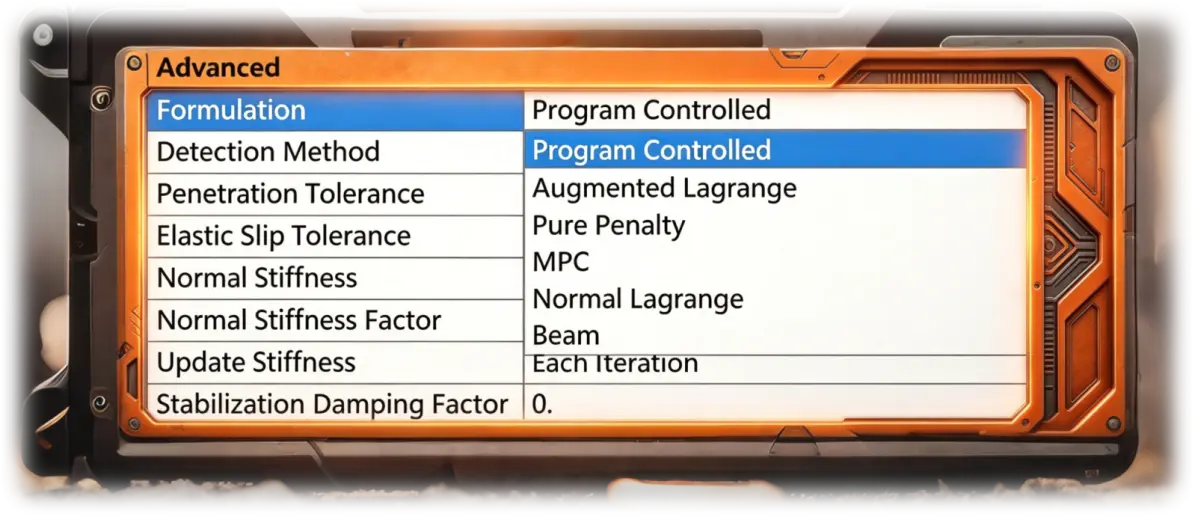
程序控制属于默认设置。当计算方法设置为纯罚函数和增广拉格朗日时,应用程序使用积分点(On Gauss Point)。
对于MPC和法向拉格朗日的计算方法,其使用节点-目标面法线(Nodal-Normal To Target)。
高斯点(On Gauss Point)的接触探测的点特征为高斯积分点,法线方向为接触面的法线方向。因高斯积分点位于单元内部,并不是单元的节点,所以此接触探测不适用于MPC或法向拉格朗日。
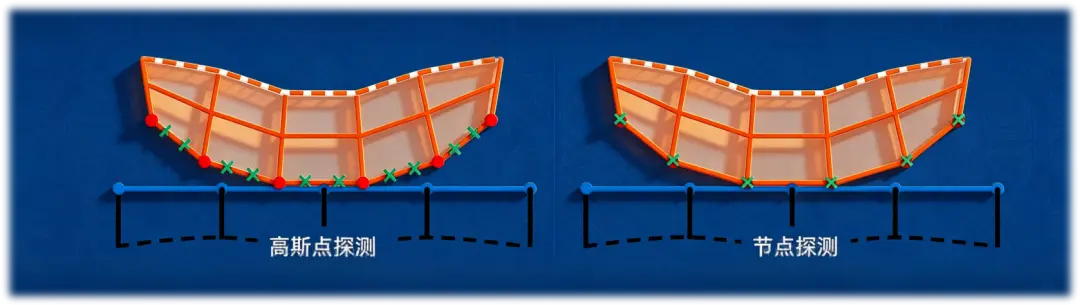
节点-从接触面法线出发(Nodal-Normal From Contact)的接触探测的点特征为单元节点,法线方向为接触面的法线方向。
节点-目标面法线(Nodal-Normal To Target)的接触探测的点特征为单元节点,法线方向为目标面的法线方向。
节点-接触面法线投影(Nodal-Projected Normal From Contact)的接触探测的点特征为单元节点,法线方向为接触面的法线方向,去计算单元节点投影在接触和目标表面重叠区域内的平均干涉深度或者间隙。
接触检测位置位于接触和目标表面重叠区域(基于投影的方法)。这种方法使用投影来确定接触点,通常用于处理复杂的几何形状或接触条件。
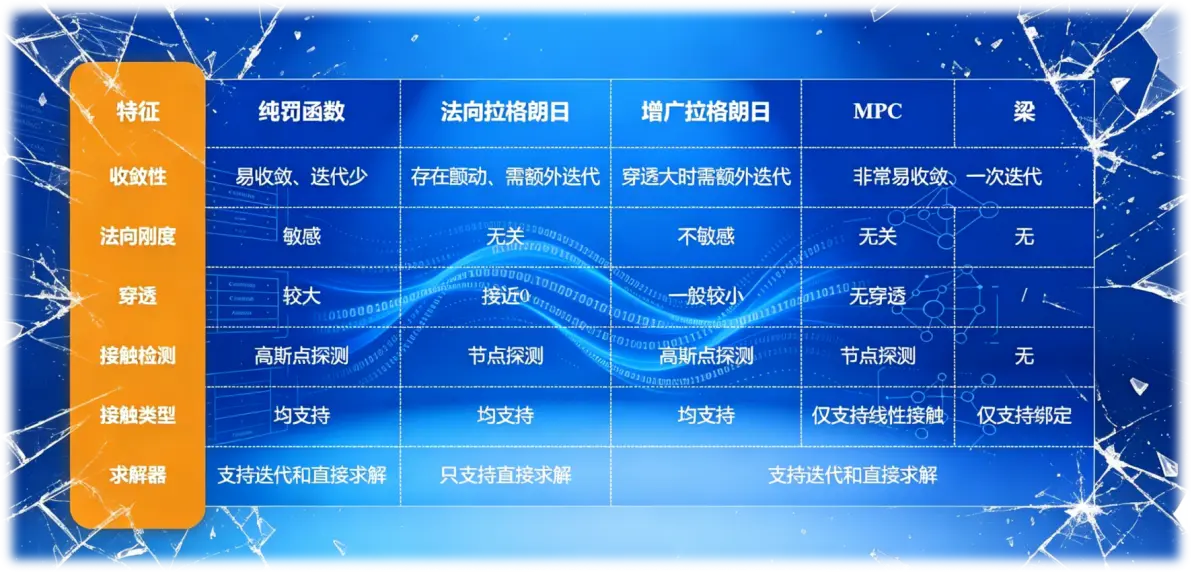
针对以上结论,接触计算方法的特征总结如下表(表中的“迭代”指“平衡迭代”):
接触行为(Behavior)的核心作用是规定在建立接触对时,目标面与接触面如何分配和探测,包括对称、不对称和自动不对称。
对称(Symmetric)是双边探测,探测目标面的节点有没有进入接触面、接触面的节点有没有进入目标面,需要探测两次。这样可以减少穿透,提高收敛性,但是计算效率不高。
不对称(Asymmetric)是单向探测,基于目标面与接触面的设定逻辑,只会探测接触面的节点是否穿透目标面,反之则不探测。
自动不对称(Auto Asymmetric)即程序会根据几何曲率、网格密度、材料刚度等特征,自动判断并选择最优的接触面和目标面分配方案。
修剪接触(Trim Contact)核心作用就是通过容差控制探测的范围,减少参与计算的接触单元数量,来缩短求解时间,提高计算效率。
小滑动(Small Sliding)是针对接触对在切向较小滑动的设置,较小滑动是指接触区域平均单元尺寸的20%以内的滑动距离。
基于宏观物理和工程领域下判断,如果切向滑动距离较小,则可开启(on)小滑动(Small Sliding)缩小接触探测的范围,可提高求解效率;如果切向滑动距离较大是开启(on)小滑动,此时计算结果不符合工程实际,结果不可信。
但是在关闭(off)小滑动时,无论切向滑动距离较小还是较大,计算结果并不会错误,只是计算效率相对开启时较低。
小滑动的自适应(Adaptive)是一个兼顾计算效率和准确性的选项,它可以在单个子步下开启小滑动,在下一子步扩大探测距离。
当仿真中开启大变形(Large Deflection)时,小滑动默认状态为关闭。
穿透容差和弹性滑移容差(Penetration and Elastic Slip Tolerance),控制接触计算的收敛精度。
穿透容差(弹性滑移容差)越大,计算收敛越快,但计算精度越差,法向(切向)接触应力值误差越大,反之收敛越慢甚至无法收敛。
法向刚度(Normal Stiffness)即初始的罚刚度kn,是影响接触精度与收敛的一个重要参数,适用于纯罚函数与增广拉格朗日。
接触刚度的因子范围一般是0.01~10,绑定与无分离默认为10,其他默认为1。数值越小表示接触刚度越软,可能穿透越大,刚度过小而没有相应地修改穿透容差,会导致计算无法收敛(建议默认)。
软件根据更新刚度(Update Stiffness)选项自动调整法向刚度kn,默认为 Each Iteration即每步平衡迭代之后调整接触刚度。
稳定阻尼系数(Stabilization Damping Factor)用于接触不稳定(例如接触存在间隙)时提供一个虚拟阻尼力,一旦接触稳定建立,这个力应该消失。
仅适用于非线性接触,默认值通常是0.1或0.2。值越小,结果越准确,但可能无法收敛;值越大,越容易收敛,但过大的阻尼会吸收过多的动能(在瞬态分析中)或产生虚假的变形(在静力分析中),导致结果失真。
软件通过搜获区域(Pinball Region)来区分接触状态。
如果目标面上的节点处于区域内,软件会将其判定为近场(Near),并进一步探测两者之间是否存在“穿透”或“间隙”。
如果目标面上的节点处于区域外,软件会将其判定为远场(Far),软件认为两者距离较远,暂时不会发生相互作用,因此不会探测,以此来节省大量的计算资源。
一旦物体发生变形或移动,这些节点进入区域内,软件会立刻开始探测。
下图为各数值方法优化截图:
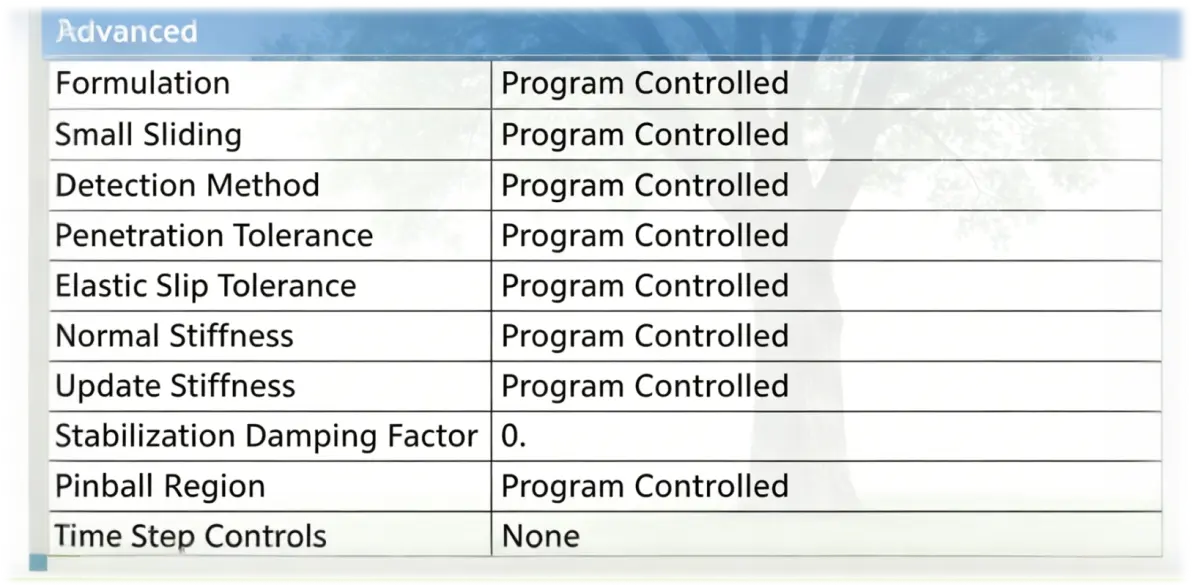
从数值分析优化角度出发,接触行为、穿透容差和弹性滑移容差是为了提升精度;修剪接触、小滑动、搜获区域是为了提升效率;法向刚度和更新刚度、稳定阻尼系数是为了保证收敛。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020