




软件

产品


像素是屏幕空间中的点,其坐标由x、y(屏幕位置)以及 z(深度缓冲值)组成。像屏幕后处理(如贴花、SSAO、SSR 等)需要根据像素在三维空间中的相对位置进行采样和计算。然而,屏幕空间本身是二维的,无法直接表示三维位置,因此需要通过深度值和投影矩阵信息,将屏幕空间坐标 (x,y) 与深度 z 虚拟重建为像素在视图空间或世界空间中的三维位置。
从深度缓冲(通常是屏幕空间深度)重建三维世界坐标主要有两种核心方法:
• 逆矩阵反推法
• 视线法
这两种方法都能达到相同的目的,但在实现细节、所需参数和计算效率上略有不同。
该方法是通过渲染管线的逆向推导,将像素的屏幕坐标 (x, y) 和深度z从屏幕空间(或NDC空间)直接逆变换回视图空间,再从视图空间逆变换回世界空间:
• 获取屏幕空间UV坐标,由屏幕空间坐标计算出NDC空间坐标。获取屏幕空间UV坐标有两种方法:
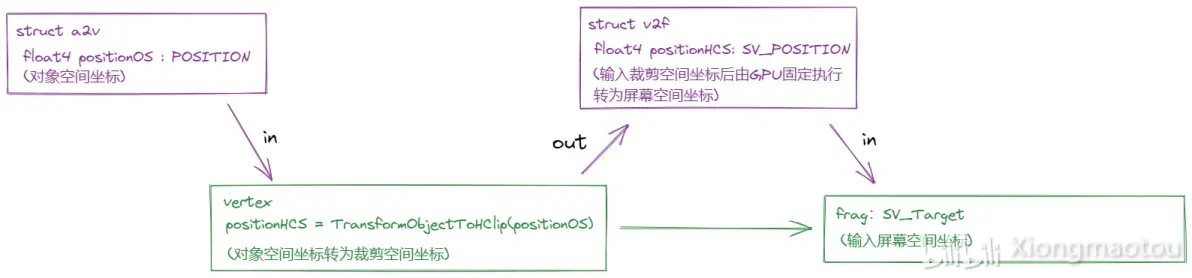
方法一:在vertex中,通过矩阵变换将输入的对象空间坐标转为裁剪空间坐标,输出至v2f。v2f中语义SV_POSITION会告诉GPU该变量储存的是顶点的屏幕空间坐标,GPU会执行固定流程,将裁剪空间坐标转为屏幕空间像素坐标(GPU会执行透视除法)输出至frag,在frag中执行归一化(屏幕空间UV坐标),采样深度纹理,转换为NDC空间坐标
v2f vert (a2v v)
{
v2f o = (v2f)0;
o.positionHCS = TransformObjectToHClip(v.positionOS.xyz); //裁剪空间坐标
return o;
}
half4 frag(v2f i): SV_Target
{
//屏幕空间坐标/屏幕宽高值,归一化屏幕空间坐标[0, 1],获取屏幕uv
float2 ScreenUV = i.positionHCS.xy / _ScaledScreenParams.xy;
float4 ndcPos;
//将归一化屏幕空间坐标[0, 1],映射到NDC空间范围[-1, 1]
ndcPos.xy = ScreenUV.xy * 2 - 1;
//positionHCS由GPU固定执行透视除法,positionHCS.z = z/w = rawDepth;positionHCS.w = 1
ndcPos.zw = i.positionHCS.zw;
}
方法二:在vertex中,通过矩阵变换获取裁剪空间坐标,通过函数ComputeScreenPos()获取归一化(将屏幕空间坐标映射至[0,1]的范围)的屏幕空间坐标,该函数在转换时会保留w值但不会执行透视除法。函数输入裁剪空间坐标
//ComputeScreenPos()函数注释
float4 ComputeScreenPos(float4 positionCS)
{
//裁剪空间坐标范围为[-w, w],缩放为[-w/2, w/2], o.w = w/2
float4 o = positionCS * 0.5f;
//o.y * _ProjectionParams依据平台决定是否翻转y轴,将坐标范围从[-w/2, w/2]偏移至[0, w];[-w/2 + w/2, w/2 + w/2] = [0, w]
o.xy = float2(o.x, o.y * _ProjectionParams.x) + o.w;
//保留zw分量用于透视深度或后续处理
o.zw = positionCS.zw;
return o;
}
//vertex
v2f vert (a2v v)
{
v2f o = (v2f)0;
//裁剪空间坐标
o.positionHCS = TransformObjectToHClip(v.positionOS.xyz);
//将裁剪空间坐标转换为屏幕空间坐标(未执行透视除法,包含w分量),归一化至[0, 1]的范围(自动执行y轴反转),获取屏幕uv坐标
o.screenPos = ComputeScreenPos(o.positionHCS);
return o;
}
//frag
half4 frag(v2f i): SV_Target
{
//执行透视除法,[0, w] ~ [0, 1]
float2 ScreenUV = i.screenPos / i.screenPos.w;
float4 ndcPos;
//由归一化的屏幕空间坐标转换为NDC空间坐标,[0, 1]映射至[-1, 1]范围
ndcPos.xy = i.screenPos.xy * 2 - 1;
ndcPos.zw = i.screenPos.zw;
}
注意:SV_POSITION获取的是执行透视除法的屏幕空间坐标,未进行归一化;ComputeScreenPos()获取的是归一化的屏幕空间坐标,未执行透视除法。
• 采样深度缓冲值,构建完整的NDC空间坐标 Pndc(Xndc, Yndc,ZrawDepth,1),逆投影矩阵获取视图空间齐次坐标 PviewH(XviewH, YviewH,ZviewH,WviewH),执行透视除法获取视图空间笛卡尔坐标 Pview(Xview,Yview,Zview) = PviewH(XviewH, YviewH,ZviewH) / WviewH,逆视图矩阵获取世界空间坐标 Pword(Xworld,Yworld,Zworld)
half4 frag(v2f i): SV_Target
{
//采样深度纹理
float depthRaw = SAMPLE_TEXTURE2D_X(_CameraDepthTexture, sampler_CameraDepthTexture, ScreenUV);
//转换为NDC空间坐标
float4 positionNDC = float4( screenUV * 2.0 - 1.0, rawDepth, 1.0);
//依据平台选择是否反转y轴
#if UNITY_UV_STARTS_AT_TOP
positionNDC.y = - positionNDC.y;
#endif
//投影逆矩阵转换为视图空间齐次坐标
float4 positionHVS = mul(UNITY_MATRIX_I_P, positionNDC);
//获取视图空间真实三维坐标
float3 positionVS = positionHVS/positionHVS.w;
//视图逆矩阵获取世界空间坐标
float4 worldPos = mul(UNITY_MATRIX_I_V, float4(positionVS.xyz, 1.0));
}
Unity也提供了内置函数ComputeWorldSpacePosition(),从NDC空间直接获取世界空间坐标
half4 frag(v2f i): SV_Target
{
//执行透视除法
float2 ScreenUV = i.screenPos.xy / i.screenPos.w;
//采样深度纹理值
float depthRaw = SAMPLE_TEXTURE2D_X(_CameraDepthTexture, sampler_CameraDepthTexture, ScreenUV).r;
//将归一化的屏幕空间坐标转为世界空间坐标,函数参数为归一化的屏幕坐标(屏幕uv),深度纹理,投影矩阵 * 视图矩阵的逆矩阵
float3 worldPos = ComputeWorldSpacePosition(ScreenUV, depthRaw, UNITY_MATRIX_I_VP);
}
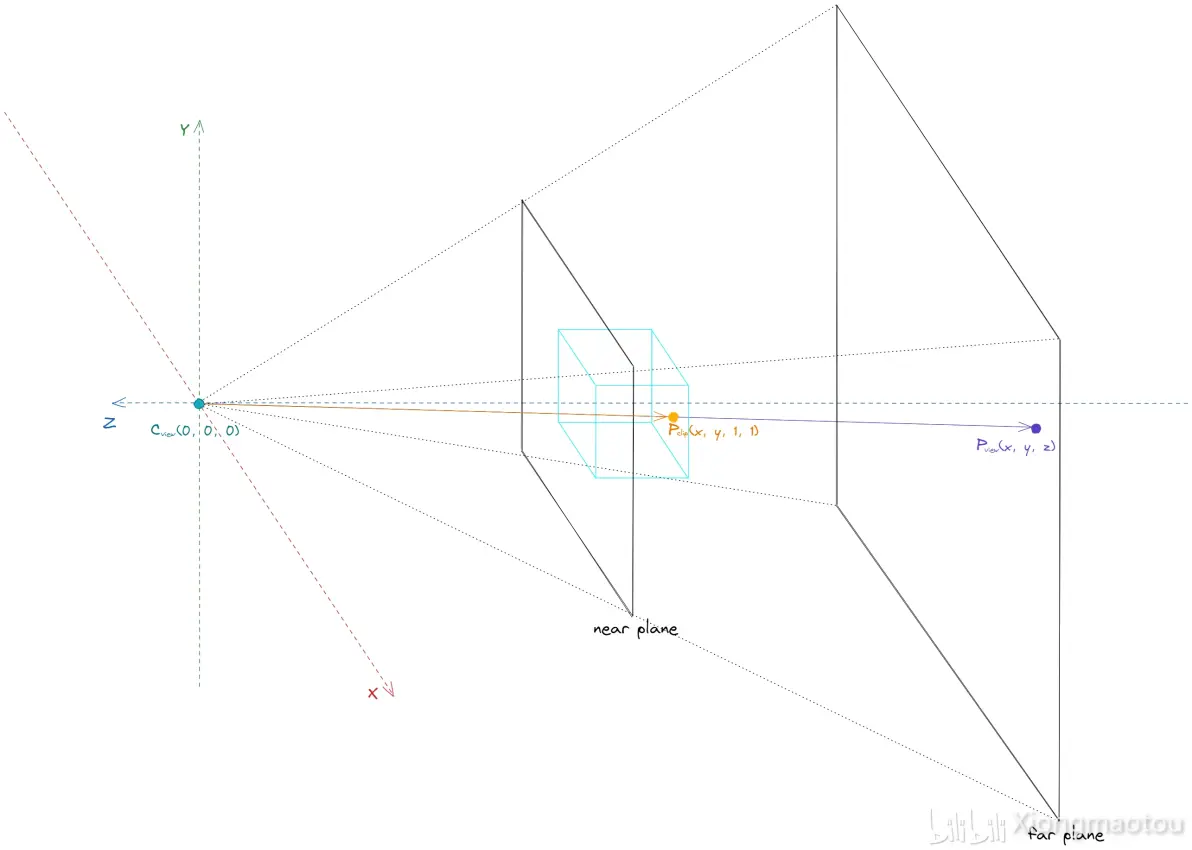
该方法基于相似三角形原理,计算视图空间中一条从相机原点发出,穿过像素点并延伸至远裁剪面的射线方向(ViewRay),依据像素的线性深度(Linear01Depth),沿射线进行缩放,即可定位该射线上所有点的视图空间坐标。通过以下步骤重建世界坐标:
• 构建NDC空间远裁剪面坐标 Pndc(Xndc, Yndc,1),将坐标转到 W = 1 的裁剪空间中,即 Pclip(Xclip,Yclip,1,1),位于裁剪空间远裁剪面上
half4 frag(v2f i): SV_Target
{
//获取屏幕空间坐标执行透视除法[0,1]
float4 screenPos = i.screenPos / i.screenPos.w;
//构建NDC空间坐标
float4 ndcPos = (i.screenPos / i.screenPos.w) * 2 - 1;
//构建w=1的裁剪空间远裁剪面上坐标
float4 clipPos = float4(ndcPos.x, ndcPos.y, 1.0, 1.0);
}
• 通过投影逆矩阵获取视图空间远裁剪面上齐次坐标 PviewH(XviewH, YviewH,ZviewH,WviewH)
half4 frag(v2f i): SV_Target
{
//逆投影矩阵构建为视图空间远裁剪面齐次坐标
float4 viewRayH = mul(unity_CameraInvProjection, clipPos);
}
• 执行透视除法获取视图空间远裁剪面笛卡尔坐标 Pview(Xview, Yview,Zview) = PviewH(XviewH, YviewH,ZviewH) / WviewH
half4 frag(v2f i): SV_Target
{
//除w转为视图空间远裁剪面坐标
float3 viewRay = viewHVec.xyz / viewHVec.w;
}
• 将从深度纹理采样原始深度,并将其转换为线性深度 Zlinear01,将 Pview(Xview, Yview,Zview) * Zlinear01 获取视图空间笛卡尔坐标
half4 frag(v2f i): SV_Target
{
//采样深度缓冲,转为线性深度值
float rawDepth = SAMPLE_TEXTURE2D_X(_CameraDepthTexture, sampler_CameraDepthTexture, screenPos.xy).r;
float linear01Depth = Linear01Depth(rawDepth, _ZBufferParams);
//依据像素线性深度值比例缩放射线,获取视图空间所有坐标
float3 viewPos = viewRay * linear01Depth;
}
• 乘视图逆矩阵获取世界空间坐标 Pword(Xworld,Yworld,Zworld)
half4 frag(v2f i): SV_Target
{
//逆视图矩阵转为世界坐标
float3 worldPos = mul(UNITY_MATRIX_I_V, float4(viewPos, 1)).xyz;
}
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




