




软件

产品


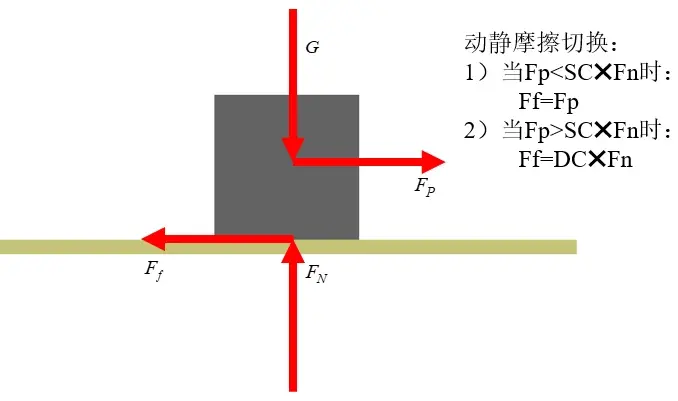
物理学上,物体之间的最大静摩擦系数一般大于动摩擦系数,在仿真当中,我们怎么去模拟物体的动静摩擦呢,这里up主用Matlab/simscape搭建了一个简易的滑块动静摩擦切换模型。
示例如下:滑块1000kg,重力加速度10m/s²,静摩擦系数SC=0.12,动摩擦系数DC=0.10。取Vth=0.001m/s,当滑块的速度V小于Vth时,设定滑块处于静止状态;而当滑块速度大于Vth时,设定滑块处于运动状态,来以此进行动静摩擦的切换。
运用simscape搭建动力学模型主要运用的部件如下:
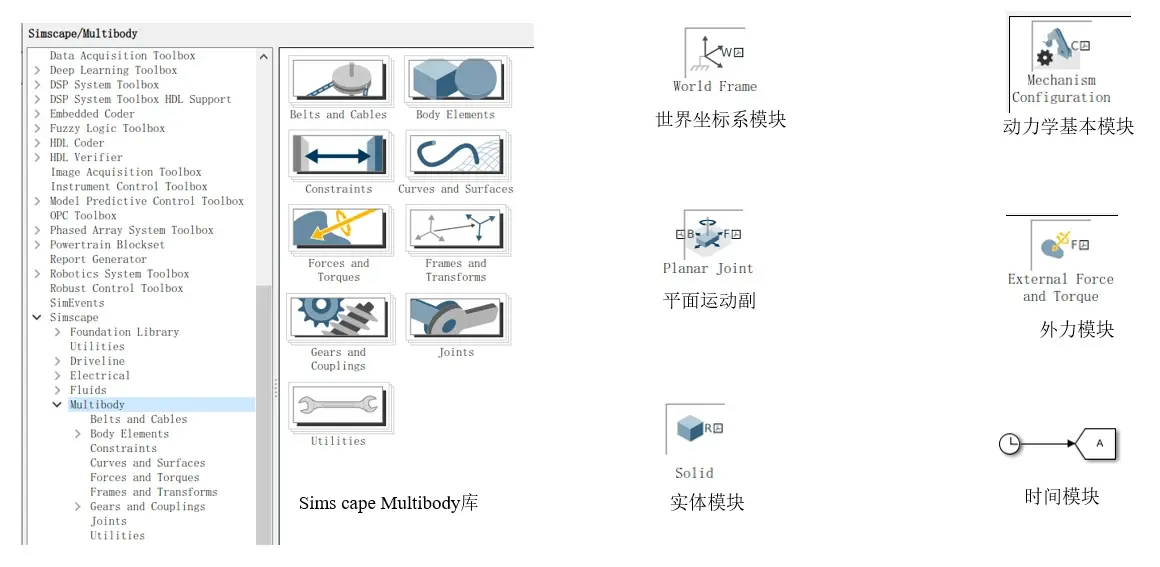
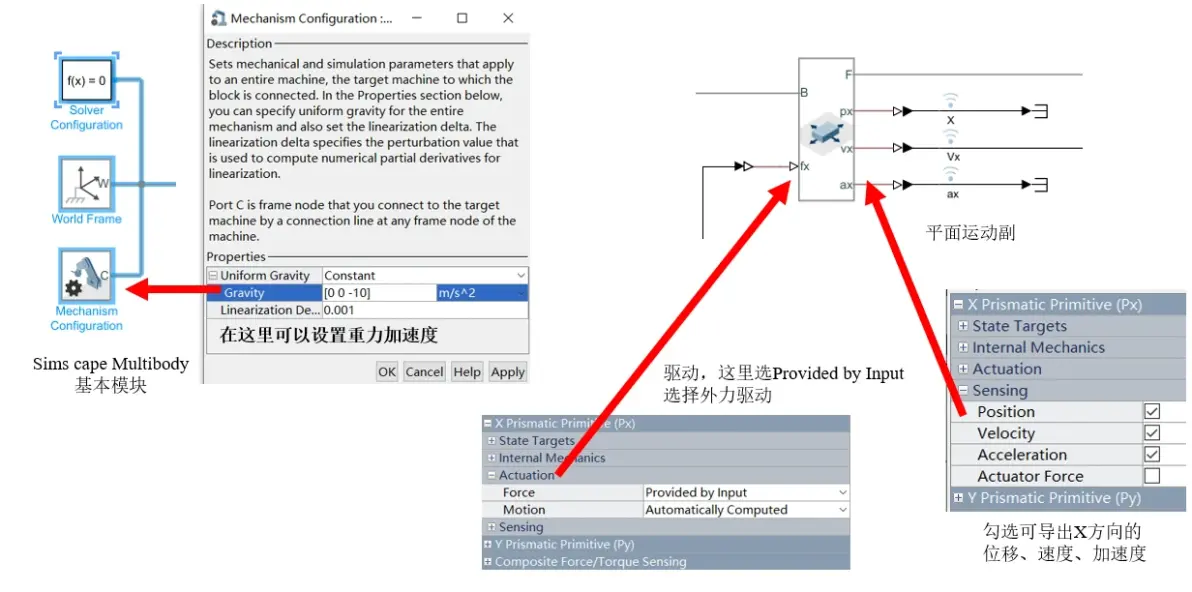
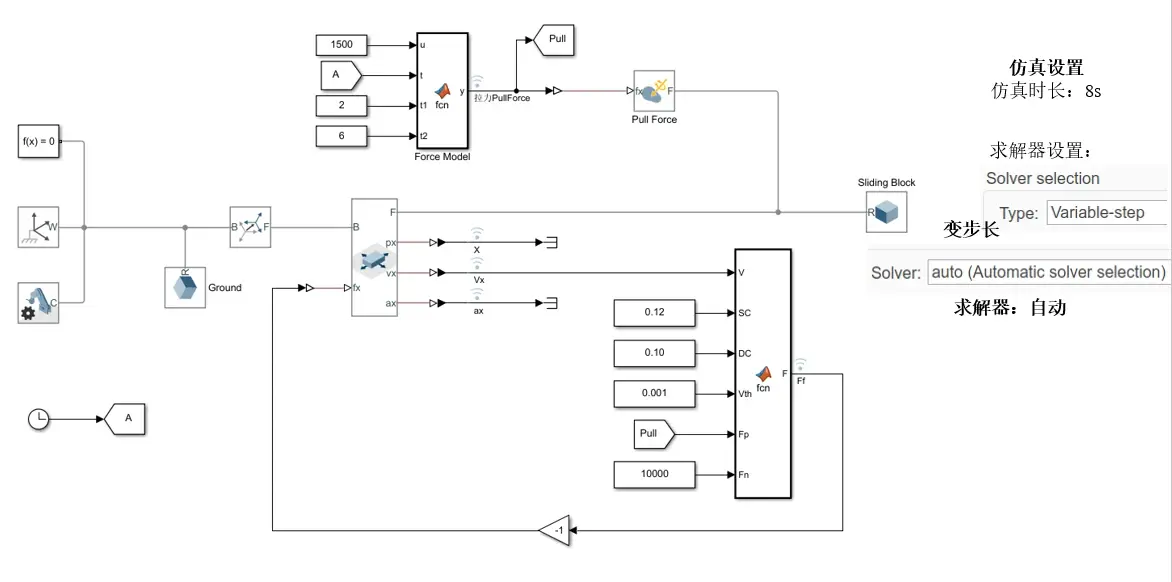
主要的模块和设置如下:
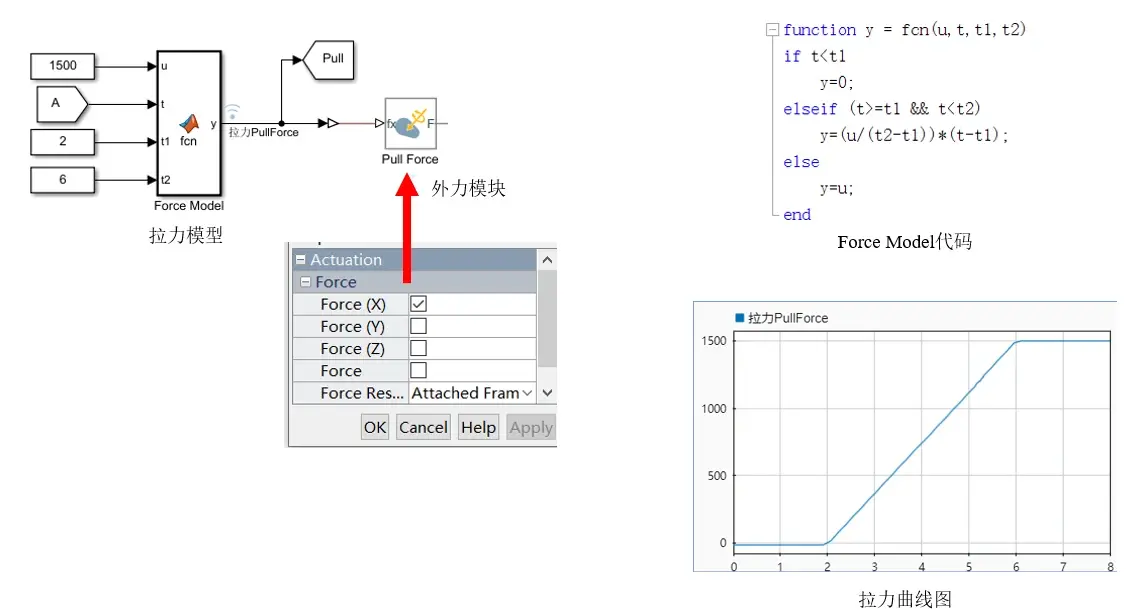
拉力模型:在0至2s拉力为0,2至6s线性增加到1500N,6至8s保持1500N不变。
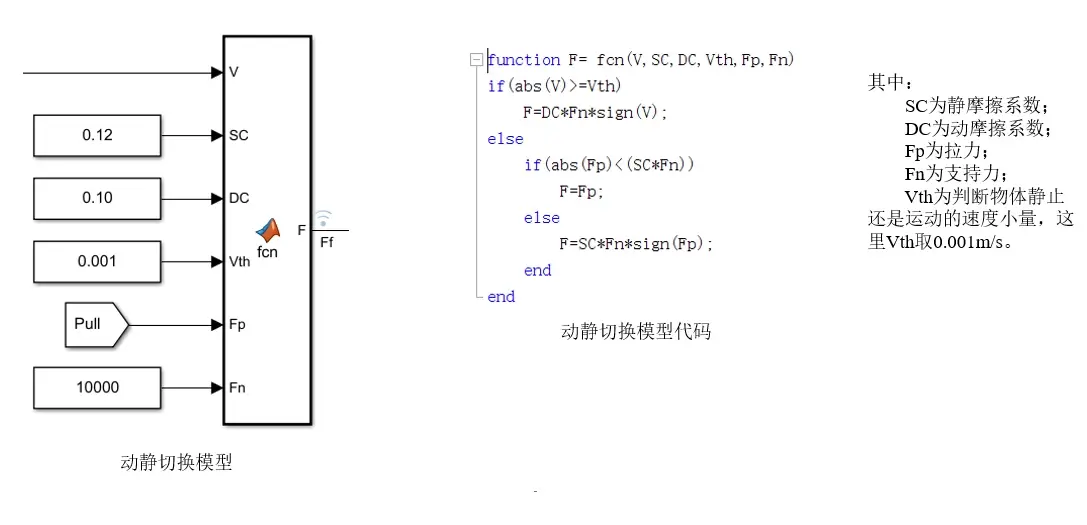
核心的动静摩擦状态切换模型内容如下:
仿真视频GIF图:
在滑块被拉动这个过程中的位移、速度、加速度以及拉力如图所示:
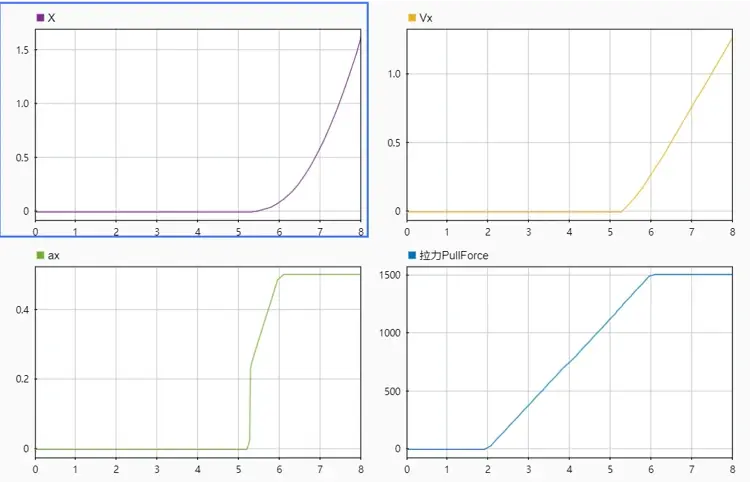
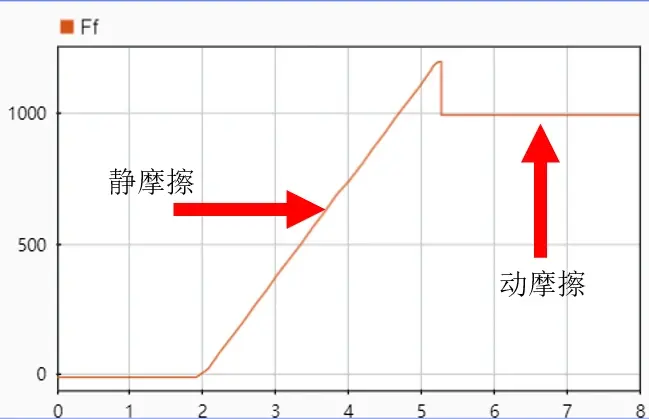
这里可以看出,当拉力小于最大静摩擦力1200N时,滑块静止不动;而当拉力大于1200N,摩擦力由静摩擦转换为动摩擦力,滑块开始运动。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




