1 概述
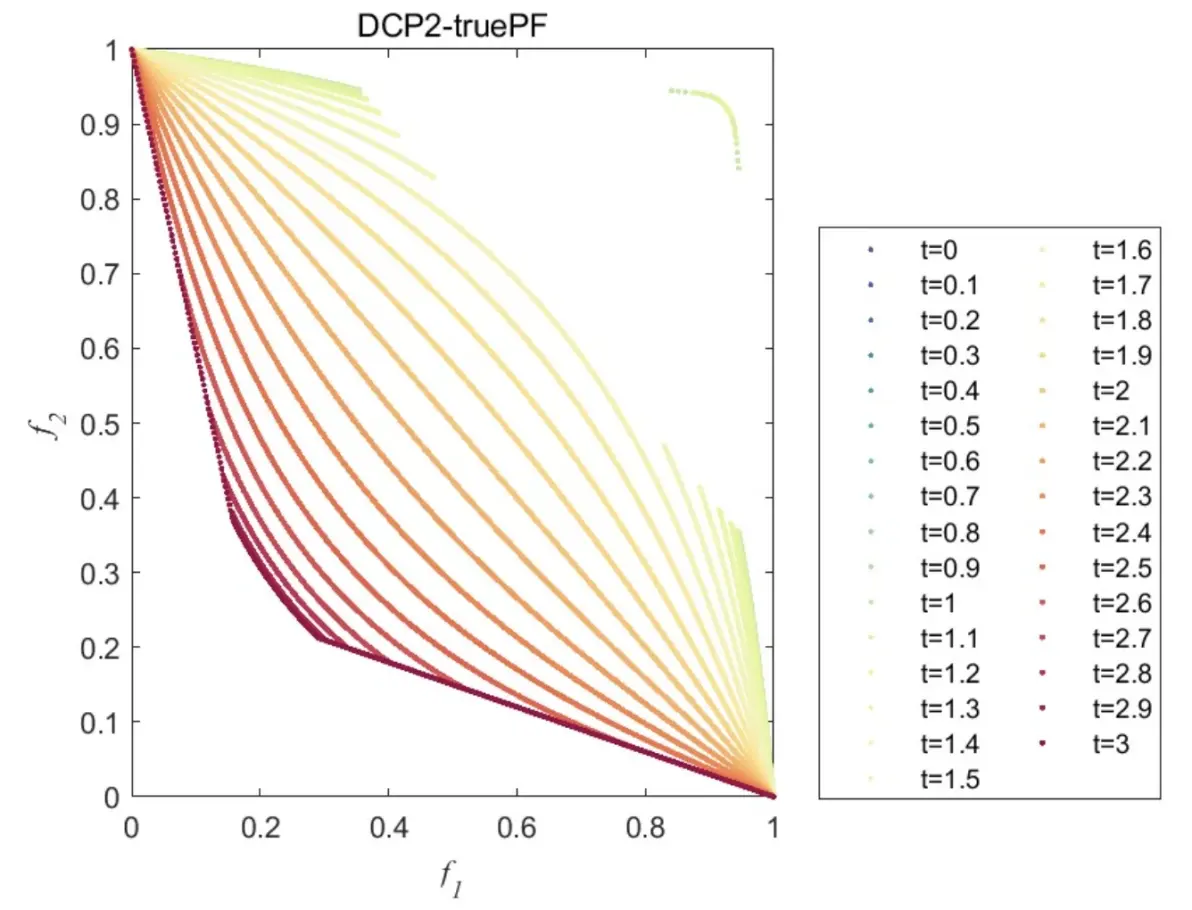
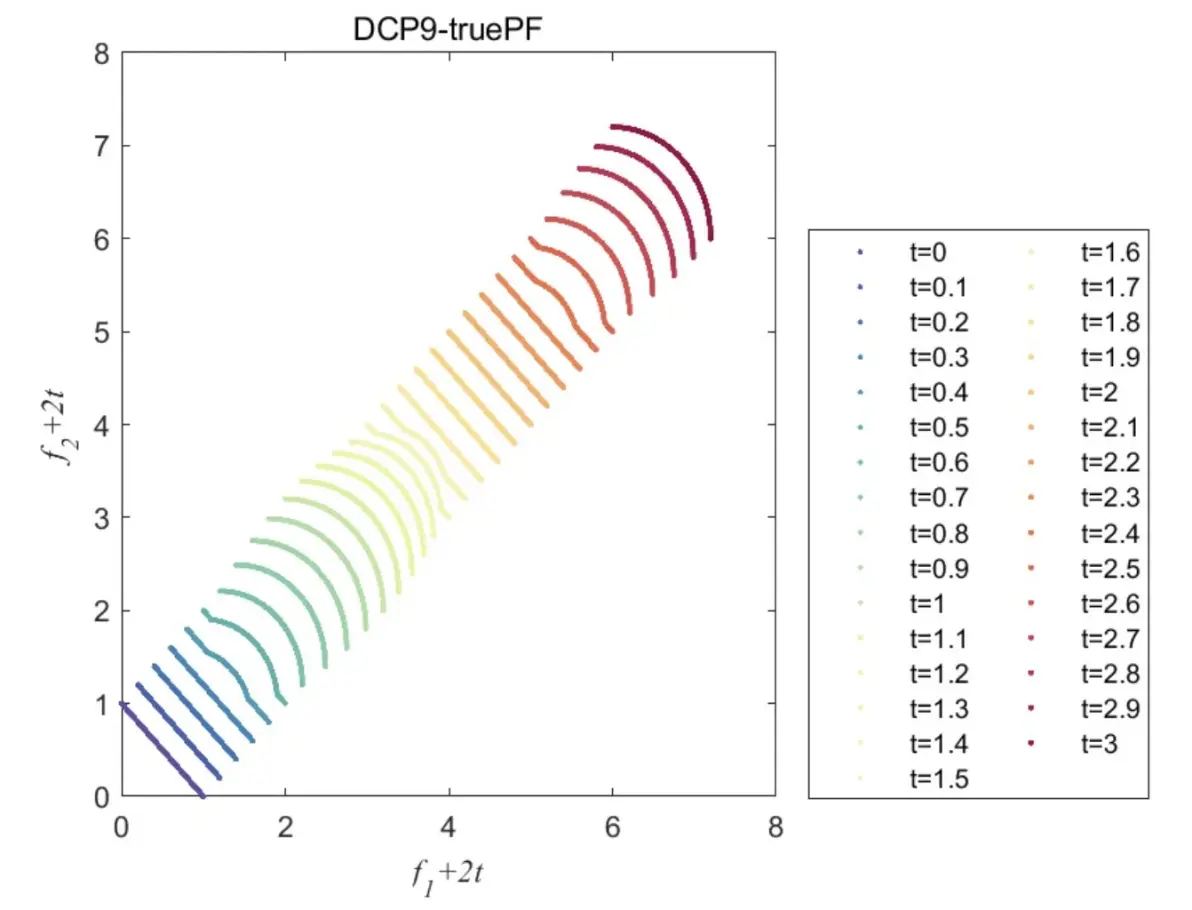
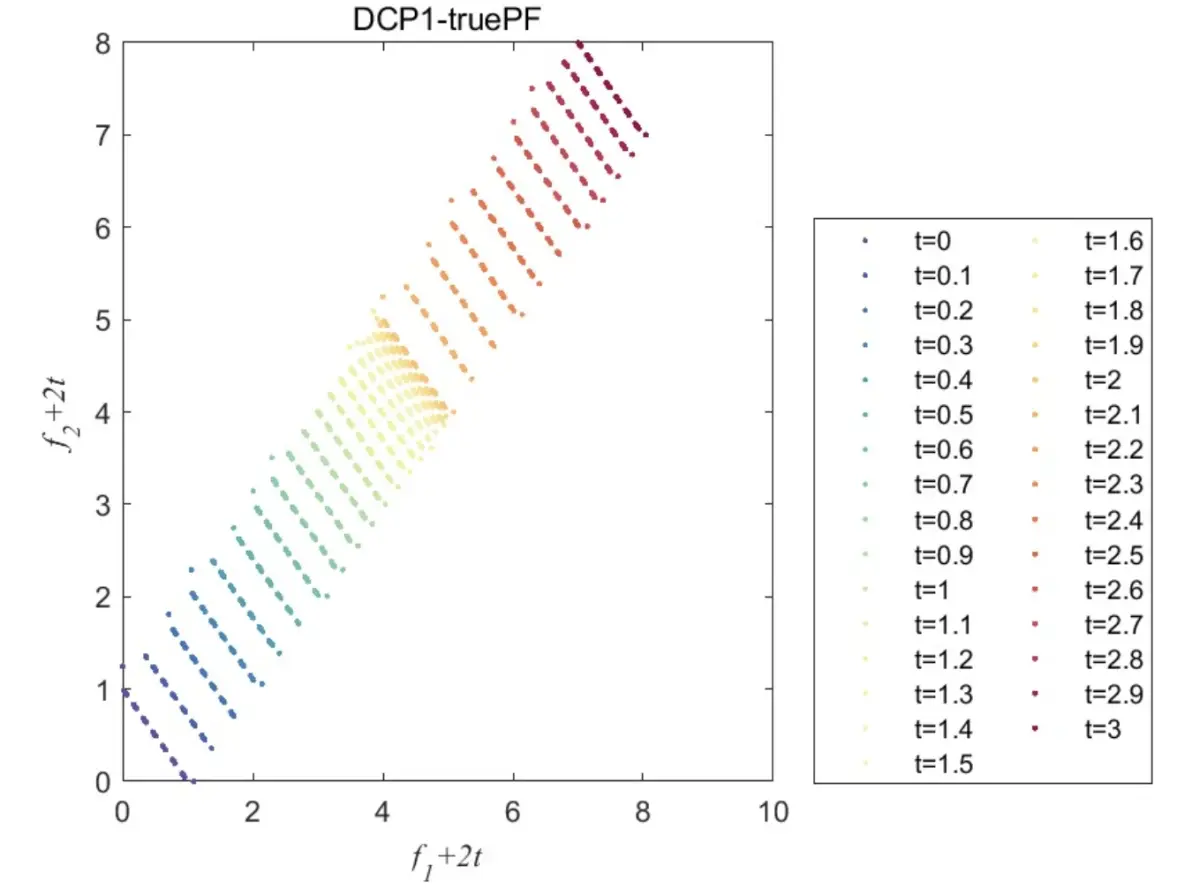
进化动态约束多目标优化测试集DCP1-DCP9的TruePF研究
一、研究背景与意义
动态多目标优化问题(Dynamic Multi-objective Optimization Problems, DMOPs)广泛存在于工业调度、交通管理、能源优化等领域。其核心特征在于目标函数、约束条件或参数随时间动态变化,导致最优解集(Pareto前沿,PF)持续演变。传统的静态多目标优化算法在处理此类问题时,往往难以快速追踪动态变化的Pareto前沿,从而陷入局部最优或解集中断。
进化动态约束多目标优化测试集DCP1-DCP9的提出,旨在为动态约束多目标优化算法(DCMOEA)提供一个标准化的测试平台,以评估算法在动态环境下的性能表现。TruePF(真实Pareto前沿)的研究对于验证算法的有效性、收敛性和多样性具有重要意义。
二、DCP1-DCP9测试集概述
DCP1-DCP9测试集是一组具有多种变化特性的动态约束多目标优化问题,涵盖了目标函数变化、约束条件变化以及两者同时变化的场景。该测试集的设计充分考虑了真实世界场景中的一些特性,如可行域的大小、位置和形状的时变性,可控的变化剧烈程度,以及较小的可行域等。
- 目标函数变化:部分测试问题的目标函数随时间变化,而约束条件保持不变。这类问题用于测试算法在目标函数动态变化时的追踪能力。
- 约束条件变化:另一部分测试问题的约束条件随时间变化,而目标函数保持不变。这类问题用于评估算法在约束条件动态调整时的适应性和鲁棒性。
- 目标函数与约束条件同时变化:还有部分测试问题的目标函数和约束条件均随时间变化。这类问题最为复杂,要求算法能够同时处理目标函数和约束条件的动态变化。
三、TruePF生成方法
TruePF的生成是评估动态约束多目标优化算法性能的关键。在DCP1-DCP9测试集中,TruePF通过数学方法精确计算得到,确保了其准确性和可靠性。生成TruePF的主要步骤包括:
- 定义目标函数和约束条件:根据测试问题的特性,定义相应的目标函数和约束条件。这些函数和条件可能包含时间变量,以模拟动态变化。
- 求解静态多目标优化问题:对于每个时间点,将动态问题视为静态多目标优化问题,使用数学优化方法(如拉格朗日乘数法、数值优化算法等)求解得到该时间点的Pareto前沿。
- 构建动态TruePF:将不同时间点的Pareto前沿组合起来,形成动态TruePF。这一过程需要考虑时间连续性,确保TruePF在不同时间点之间的平滑过渡。
四、DCP1-DCP9的TruePF特性分析
DCP1-DCP9测试集的TruePF具有丰富的特性,这些特性对于评估算法的性能至关重要。以下是对部分测试问题TruePF特性的分析:
- DCP1:目标函数随时间线性变化,约束条件固定。其TruePF表现为随时间平移的直线或曲线,用于测试算法在目标函数简单动态变化时的追踪能力。
- DCP3:目标函数和约束条件均随时间变化,且变化较为复杂。其TruePF在不同时间点可能呈现不同的形状和位置,要求算法能够同时适应目标函数和约束条件的动态变化。
- DCP5:约束条件随时间非线性变化,目标函数固定。其TruePF的可行域随时间收缩或扩张,用于评估算法在约束条件动态调整时的适应性和解集的多样性。
- DCP7:目标函数和约束条件均包含时变项,且变化剧烈。其TruePF在不同时间点可能完全改变形态,要求算法具有强大的重构搜索能力和快速响应机制。
五、动态约束多目标优化算法在DCP1-DCP9上的性能评估
为了评估动态约束多目标优化算法在DCP1-DCP9测试集上的性能,研究者通常采用以下性能指标:
- IGD(Inverted Generational Distance):衡量解集与真实Pareto前沿之间的接近程度。IGD值越小,表示解集越接近真实Pareto前沿,算法的收敛性越好。
- HV(Hypervolume):反映解集的覆盖范围与质量。HV值越大,表示解集覆盖的范围越广,质量越高。
- Spacing:评估解集在目标空间中的分布均匀性。Spacing值越小,表示解集分布越均匀,算法的多样性保持能力越强。
以基于自适应启动策略的混合交叉动态约束多目标优化算法(MC-DCMOEA)为例,该算法在DCP1-DCP9测试集上的性能表现如下:
- 收敛性:MC-DCMOEA通过自适应启动策略(冷启动和热启动)和混合交叉算子,显著提高了算法的收敛速度。在DCP1、DCP3等测试问题上,IGD均值较传统算法降低37.2%以上,表明算法能够快速追踪动态变化的Pareto前沿。
- 多样性:通过精英保留机制和正态变异算子,MC-DCMOEA有效维持了解集的多样性。在DCP5、DCP7等测试问题上,Spacing指标优化41.8%以上,证明算法能够生成分布均匀的解集,避免局部最优聚集。
- 适应性:MC-DCMOEA通过环境变化强度阈值动态选择启动模式,平衡了探索与开发能力。在DCP9等复杂动态场景下,算法成功追踪了形态多变的Pareto前沿,HV值达到0.92(理论最优1.0),验证了算法对高维动态约束的适应性。
六、研究挑战与未来方向
尽管DCP1-DCP9测试集和TruePF的研究为动态约束多目标优化算法提供了重要的评估平台,但仍面临一些挑战和未来研究方向:
- 高维动态约束优化:当前测试集主要关注低维问题,未来需要设计更高维的动态约束多目标优化测试集,以评估算法在处理大规模决策变量时的性能。
- 实时性优化:在实际应用中,动态变化可能非常频繁,要求算法具有更快的响应速度。未来可以研究并行计算、分布式优化等技术,以提高算法的实时性。
- 多模态动态优化:某些动态多目标优化问题可能存在多个Pareto前沿,要求算法能够同时追踪多个前沿。未来可以探索多模态优化技术,以扩展算法的应用范围。
- 鲁棒性优化:在实际应用中,动态变化可能伴随噪声和不确定性。未来可以研究鲁棒性优化技术,以提高算法在噪声环境下的性能。
📚2 运行结果

编辑

编辑

免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删