

软件

产品


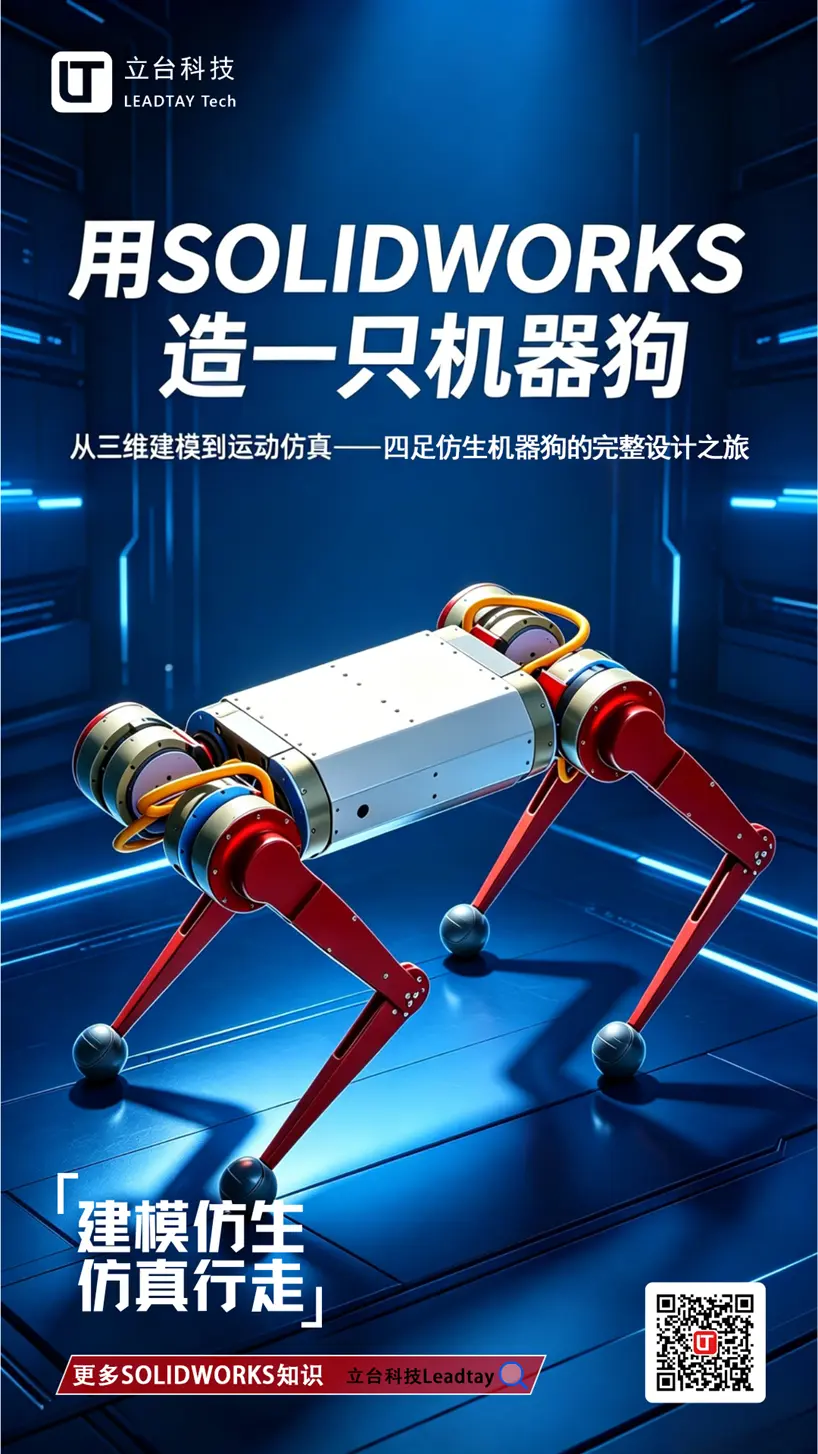
提到四足机器狗,很多人会联想到波士顿动力Spot。如今四足机器狗已走进巡检、科研、教育...
那我们如何用数字化工具把脑海里的机器狗“造”出来?
答案——SolidWorks。
【机器狗有多复杂?】
一只完整的四足机器狗,至少包含:
要让这套系统走起来,每一个零件的尺寸和配合关系都必须精确无误。
SolidWorks在机器狗设计中的核心任务,可以概括为八个字:建模仿生,仿真行走。
分模块独立建模
机器狗拆成几大模块分别完成:机身模块(躯干底座、挡板)和运动模块(大腿、小腿、电机基座、足部)。每个模块独立建模和装配,最后组合成完整的机器狗。
对称结构(如四条腿)用随配合复制一键生成——做好一侧,另一侧自动复制。
分段式组装
先装固定的机身部分,再装运动部分,最后合在一起。思路清晰,操作高效。
建模完成后,关键问题来了:怎么知道它能不能走?
传统做法是做实物样机,反复试错修改。现在可以在电脑里先“走一遍”:
1.为关节添加旋转马达
2.设定驱动函数模拟步态
3.定义足端与地面的接触
4.运行仿真计算
仿真完成后,直接提取足端轨迹、关节力矩等数据,判断步态是否合理。
不做实物,也能验证机器狗“能不能走、走得稳不稳”。
用SolidWorks设计机器狗,背后体现的是——三维建模、装配管理、运动仿真验证——完整的机械产品开发流程。
我们把这个过程做成了系列内容。
👉 下一期预告:炸开给你看!数十个零件的“内部宇宙”
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020