




软件

产品


主要内容
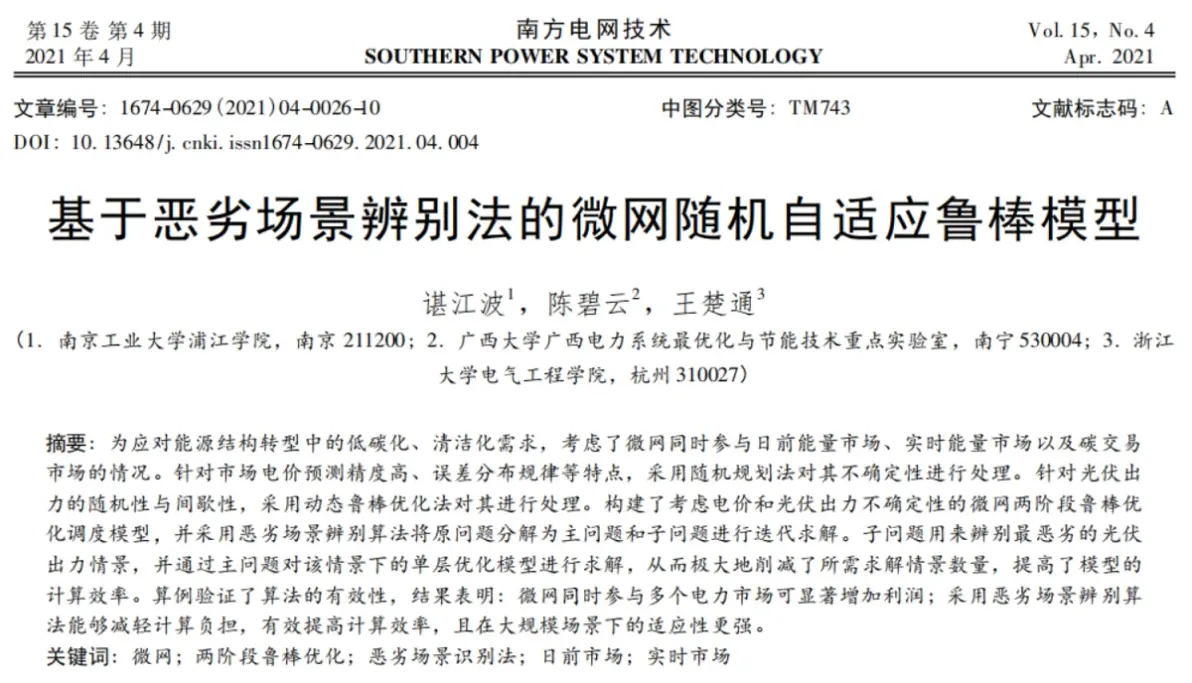
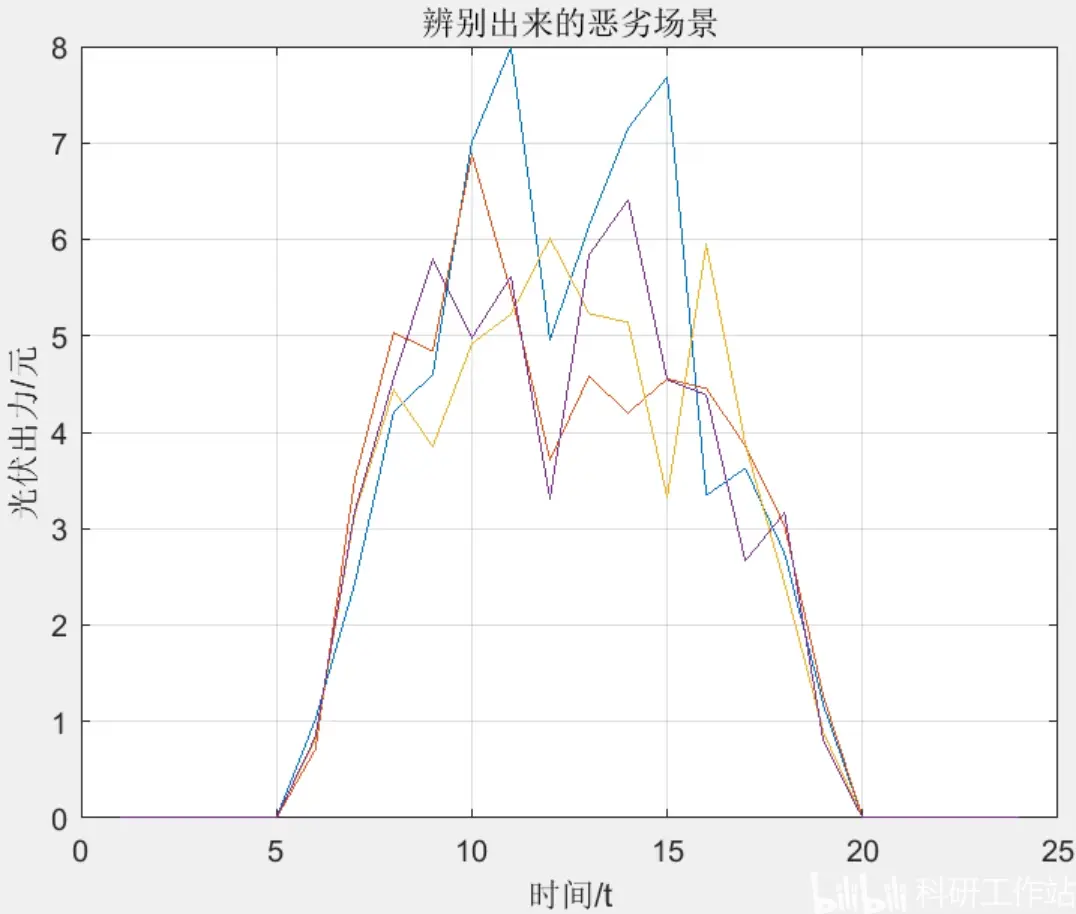
该模型主要求解的是微网两阶段鲁棒优化调度问题,与目前大部分用CCG算法不同,模型创新性的采用关键场景辨别法,通过少量的迭代辨别出最恶劣的场景,针对光伏出力的随机性与间歇性,采用动态鲁棒优化法对其进行处理。构建了考虑光伏出力不确定性的微网两阶段鲁棒优化调度模型,并采用恶劣场景辨别算法将原问题分解为主问题和子问题进行迭代求解。子问题用来辨别最恶劣的光伏出力情景,并通过主问题对该情景下的单层优化模型进行求解,从而极大地削减了所需求解情景数量,提高了模型的计算效率。程序采用matlab+cplex求解,在创新性上提供了一个思路,通过辨识最恶劣的某几个场景后,将场景法应用到整体模型中进行分析求解,之前很多文献的场景法直接采用典型日进行计算,缺少恶劣场景辨别,这正是该模型值得借鉴之处!
部分代码
P_SP=0;%定义初始值
k=0;%定义迭代次数
%设置程序大循环
while(P_MP>P_SP)
display(['迭代还未收敛,当前迭代第 ', num2str(k+1),' 次']);
P_RES=Spv(:,j)';
kk=length(j);
Obj_MP=zeros(kk,24);
P_MP=zeros(1,1);
P_DA=zeros(kk,24);
S_DA=zeros(kk,24);
u_GT=zeros(kk,24);
u_GTon=zeros(kk,24);
u_GToff=zeros(kk,24);
[Obj_MP,P_MP,P_DA,S_DA,u_GT,u_GTon,u_GToff]=Fun_MP(j,P_RES);
display(['第 ', num2str(k+1),' 次','求解主问题,结束!']);
P_MP=value(P_MP);
P_DA_SP=value(P_DA);
S_DA_SP=value(S_DA);
u_GT_SP=value(u_GT);
u_GTon_SP =value(u_GTon);
u_GToff_SP =value(u_GToff);
P_SP_b=[];%定义临时矩阵
%%%%%%%%%%求解子问题各光伏场景的P_SP%%%%%%%%%
%筛选出主问题中的光伏场景
j_SP=[];
for i=1:50 %这里根据场景数修改,1000场景则改为1000
if ismember(i,j)~=1
j_SP=[j_SP,i];
end
end
%定义子问题光伏索引
P_RES_SP=Spv(:,j_SP)';
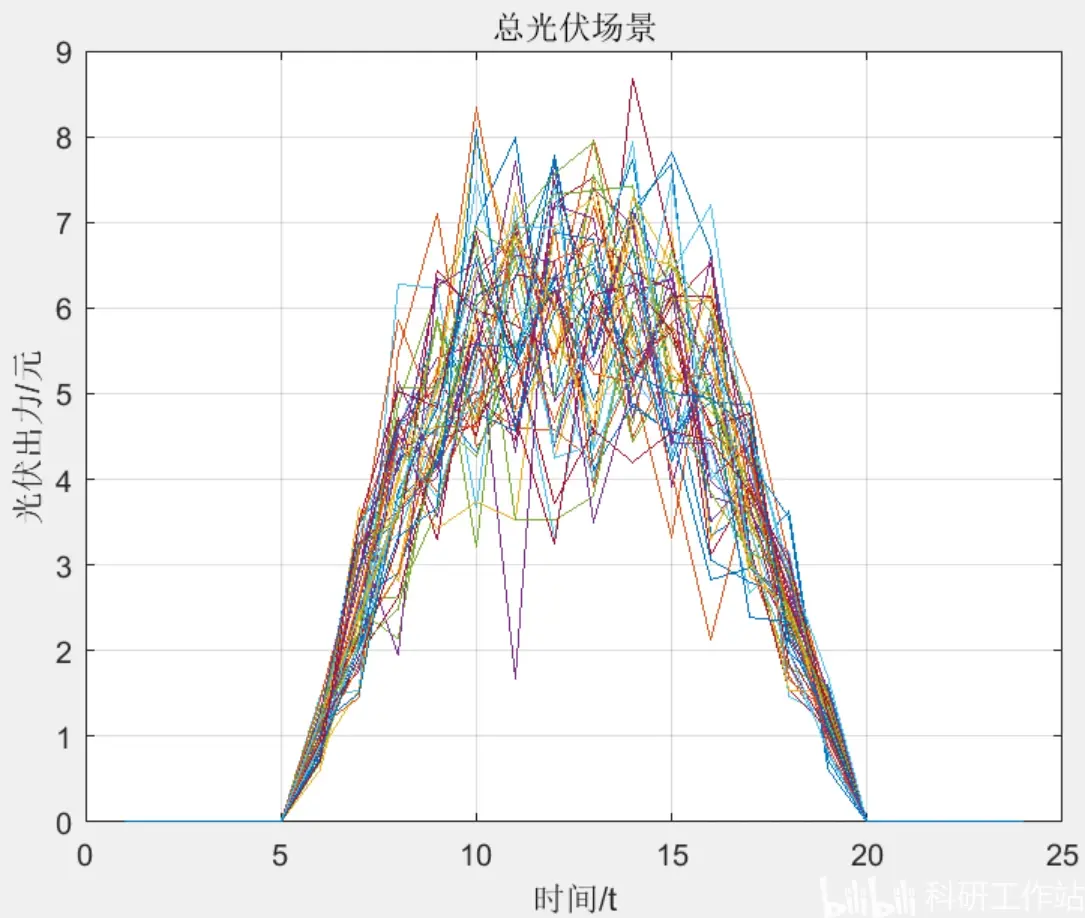
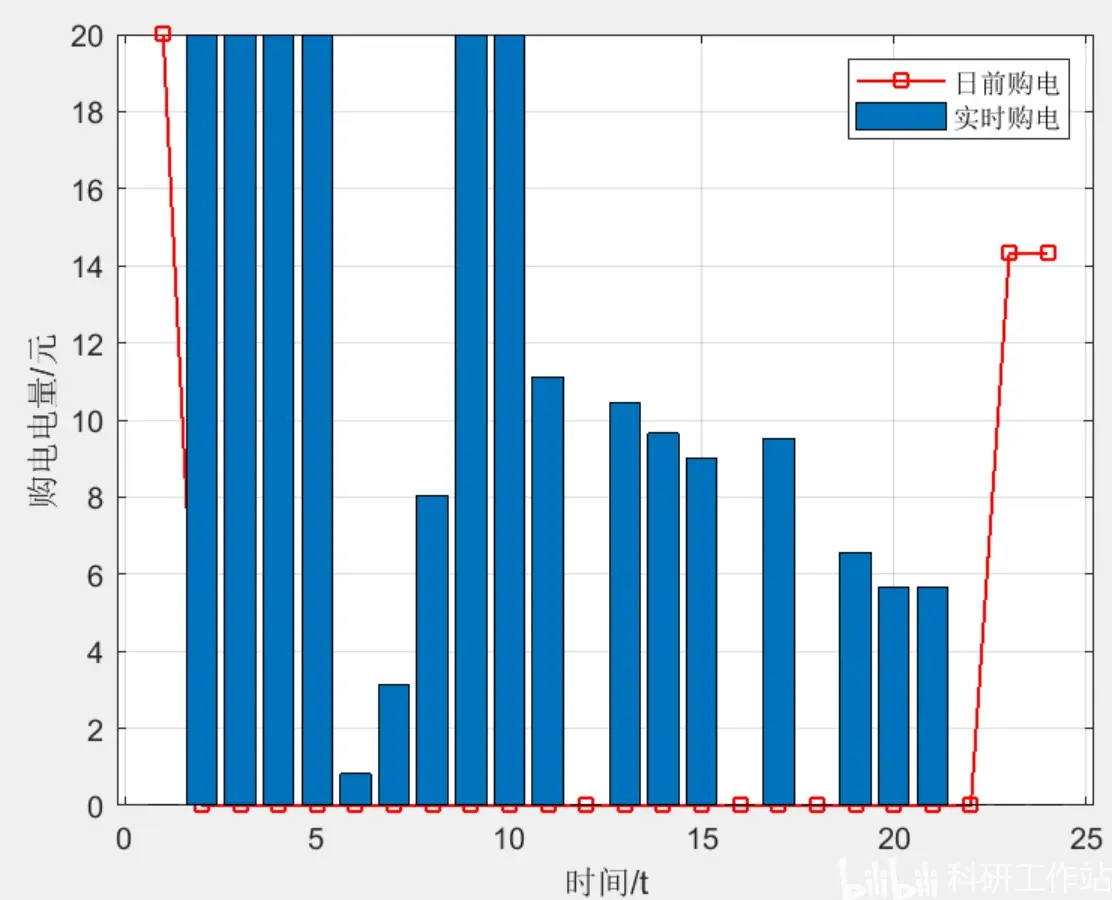
结果一览
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




