




软件

产品


摘要 本文考虑了使用相控阵雷达跟踪多目标的联合阵列资源分配和发射波束设计方法。首先,通过解决一个约束优化问题来完成阵列分配,该问题旨在最小化总跟踪克拉美尔-拉奥下界,其中天线数量是一个约束条件。我们通过检查Karush-Kuhn-Tucker条件开发了解决这个问题的过程。基于分配的阵列资源,我们开发了一种具有空间导向能力的新型发射波束设计方法。给定功率预算和空间导向约束,提出了发射信号模型和优化目标函数。结果表明,由于很难解决该问题,因此我们提出了一个循环算法方案来解决它。该方案将优化分为两个问题,其中每个问题转化为更简单的凸问题。最后,采用带惩罚函数的投影梯度下降方法进行具有空间导向的波束形成的最优设计。模拟结果表明,所提出的阵列分配解决方案提供了更好的跟踪精度,并且所提出的波束设计方法在优化波束形成方面优于传统的优化方法,通过在给定方向上实现更深的空间导向和更准确的峰值功率。
然而,上述方法并未考虑空间导向设计问题,而这种设计有许多好处,包括减少拦截器方向的拦截概率,从所选方向拒绝不需要的杂波或干扰源。参考文献(Zarifi、Affes和Ghrayeb,2010)提出了一种新颖的协作空间导向波束形成器,可在均匀分布的无线传感器网络中实现。参考文献(Somasundaram,2012)展示了如何在线性约束的鲁棒Capon波束形成器内应用线性约束,以控制波束图案,塑造主波束并纳入空间导向约束。在(Qian、Sellathurai和Wilcox,2015)中设计了电子可定向寄生阵辐射器的波束形成,用于将波束指向所需方向并将空间导向朝向干扰。参考文献(Babakhani和Sharma,2017)提出了一种新颖的、紧凑的平面三模微带天线,能够进行双空间导向以及有限波束峰值导向。但是,关于发射波束形成的空间导向的研究并未出现。在本研究中,提出了一种空间导向的发射波束形成器,旨在最大化目标方向上接收到的信号功率,同时大幅减少作用于其他方向上的非预期接收器的功率。
与文献不同,本文将多目标跟踪的阵列资源分配和发射波束形成作为两个优化问题进行了联合考虑和制定。本文的贡献可以总结如下: (1) 建立了用于最小化具有有限天线数量约束的跟踪克拉美尔-拉奥下界(CRLB)的阵列分配问题。通过凸目标函数和仿射约束,为解决约束优化问题开发了Karush-Kuhn-Tucker条件。模拟结果证明,该方法可以高效地分配天线,并实现更高的跟踪精度,特别是对于跟踪多个目标。
(2) 在分配天线之后设计了具有空间导向的发射波束。在此背景下,通过将矩阵的Frobenius范数和复值函数的Chebyshev距离结合起来,引入了一种新的矩阵值函数范数,同时还提供了引入的范数属性的证明。通过使用新开发的范数,将空间导向制定为优化框架中的一个问题。然后,通过循环算法将优化问题分解为两个较简单的问题。
(3) 在循环算法之后的一个结果性问题仍然很难直接解决。通过矩阵-向量化,将该问题转化为一个约束二次问题,通过引入惩罚函数来解决该问题。最后,模拟结果还验证了我们的方法在收敛性和波束形成方面均表现更好。
相控阵雷达通过控制阵列单元的相位和幅度实现波束快速扫描与多目标跟踪(TAS模式),其核心优势包括:
多目标跟踪的核心挑战包括:
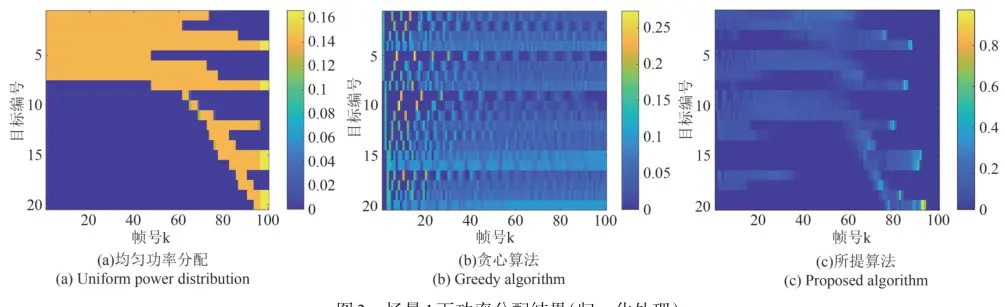
算法类别 代表方法 优势 局限性 适用场景 固定分配 均匀分配 实现简单 资源利用率低 低目标密度 启发式算法 贪心算法 局部优化快速 全局次优 中等复杂度场景 优化模型驱动 BCRLB两步分解 全局最优,误差可控 计算复杂度高 高精度多目标跟踪 协同对抗 空时协同波束 灵活应对动态威胁 需多平台协同 电子战环境
性能指标:
通过上述方法,相控阵雷达在多目标跟踪中实现了资源利用与跟踪性能的平衡,为复杂环境下的实时监控与威胁响应提供了技术支持。
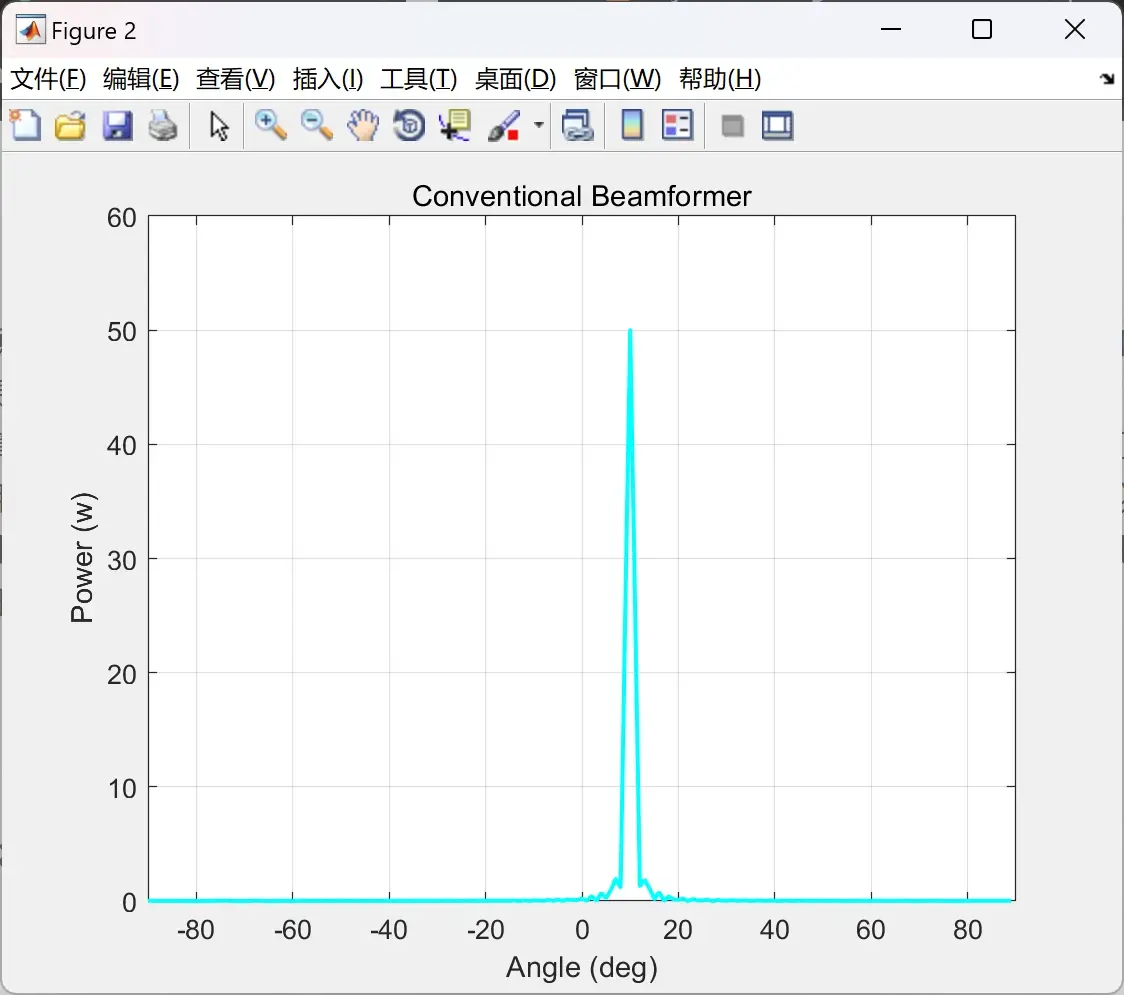
编辑
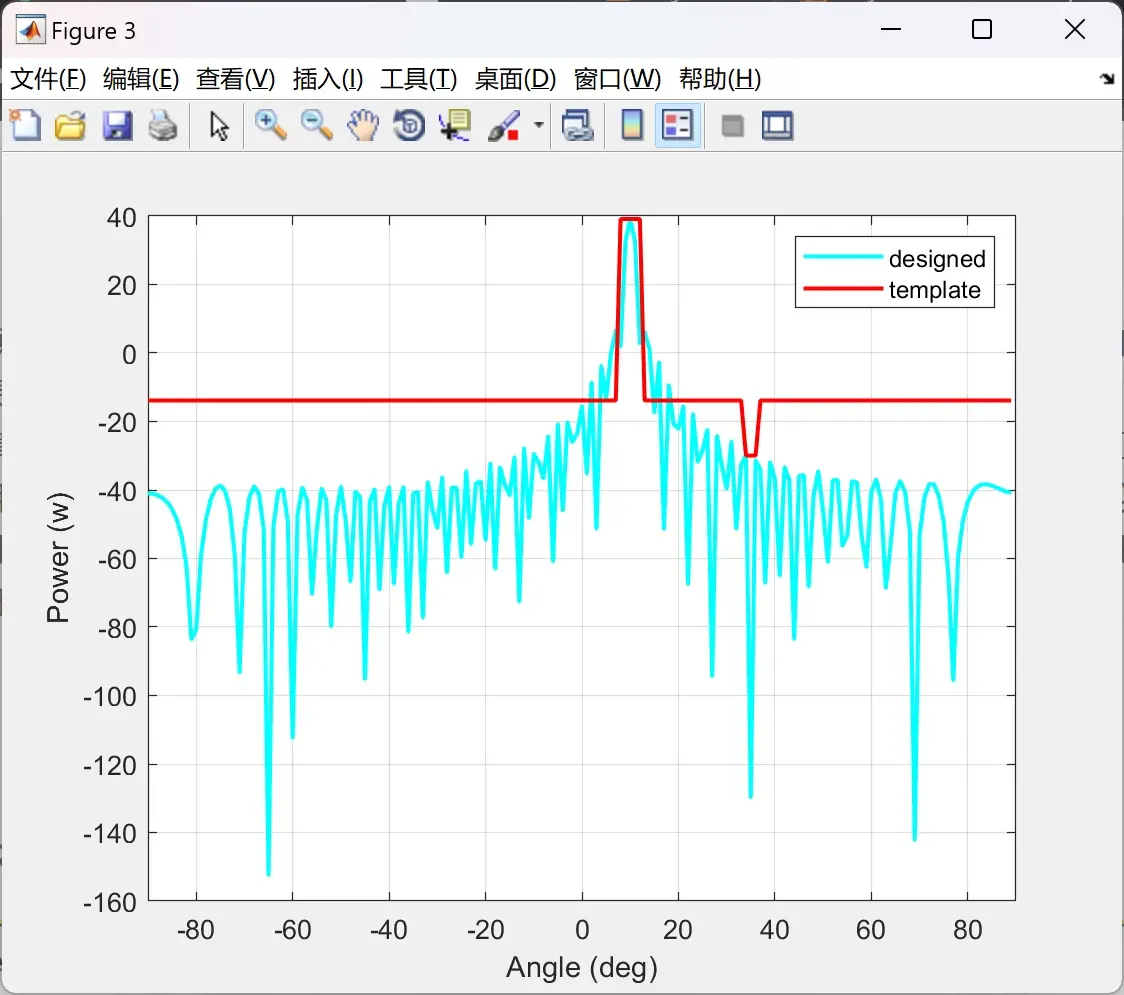
编辑
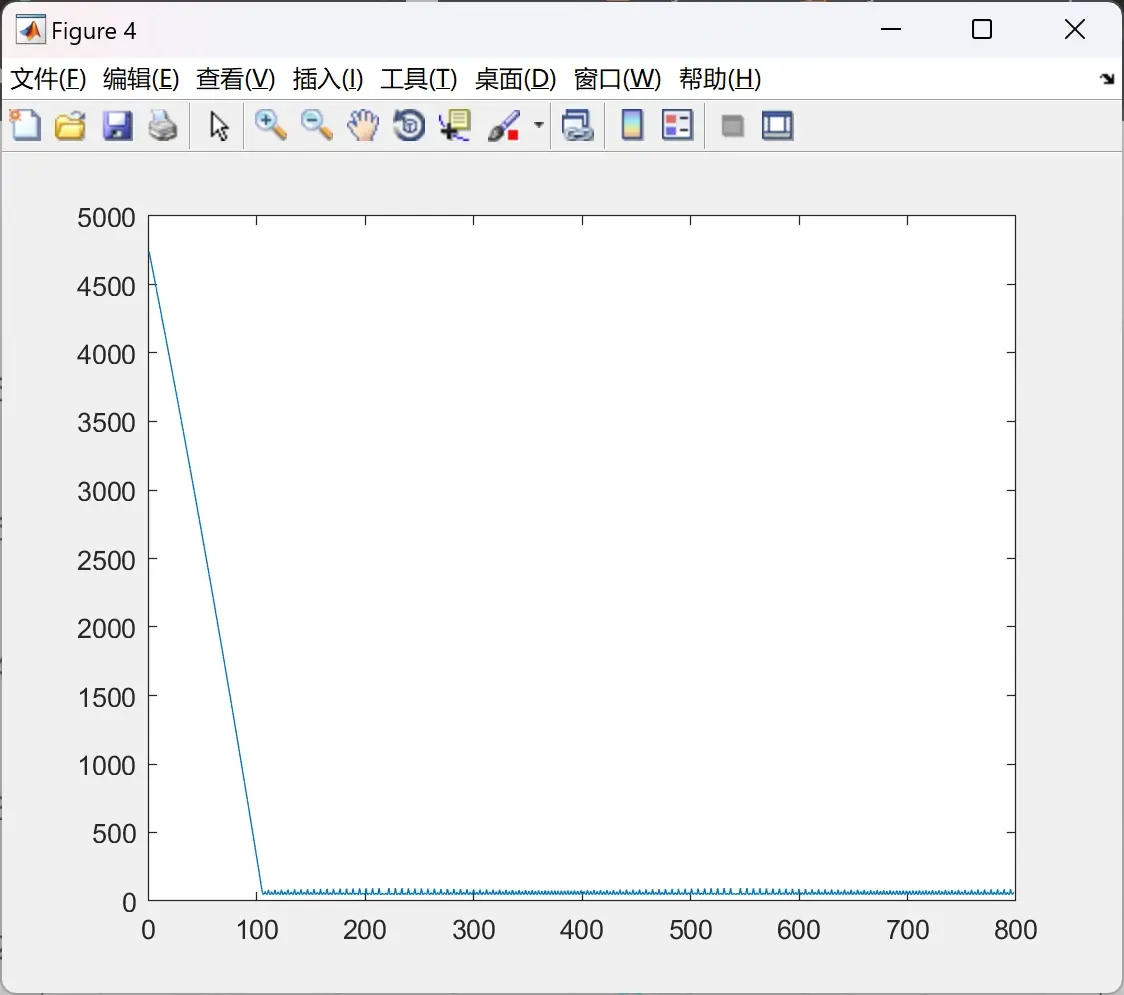
编辑
部分代码:
%程序采用PGD %%目标函数是每个旁瓣点相似度最大最小 %% 约束优化下,本程序是发射多个波形 %% Nesterov Accelerated Gradient
close all clear all M=50; NW=1; %%%波形数为2 %% Calculate the Beam Patterns. Nsamples1 = 180; angle1 = -90:180/Nsamples1:90-180/Nsamples1; % Opt_Beam_Pat = zeros(Nsamples1,1); Conv_Beam_Pat1 = zeros(Nsamples1,1); % theta=-40:40; % lt=length(theta); % theta=phi_s; % x0=[x,M-sum(x)]; lambda = 1; % Incoming Signal Wavelength in (m). d = lambda/2; % Interelement Distance in (m).
phi_s=10; %%%主瓣方向 u_s = (d/lambda)*sin(phi_s*pi/180); % Normalized Spatial Frequency of the Target signal. v_s = exp(-1i*2*pi*u_s*(0:M-1).'); % Target Steering Vector.
phi_i = 35; % 干扰零线方向 phi=phi_i; u_i = (d/lambda)*sin(phi_i*pi/180); % Normalized Spatial Frequency of the Target signal. v_i = exp(-1i*2*pi*u_i*(0:M-1).')/sqrt(M); % Target Steering Vector.
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文





 155-2731-8020




